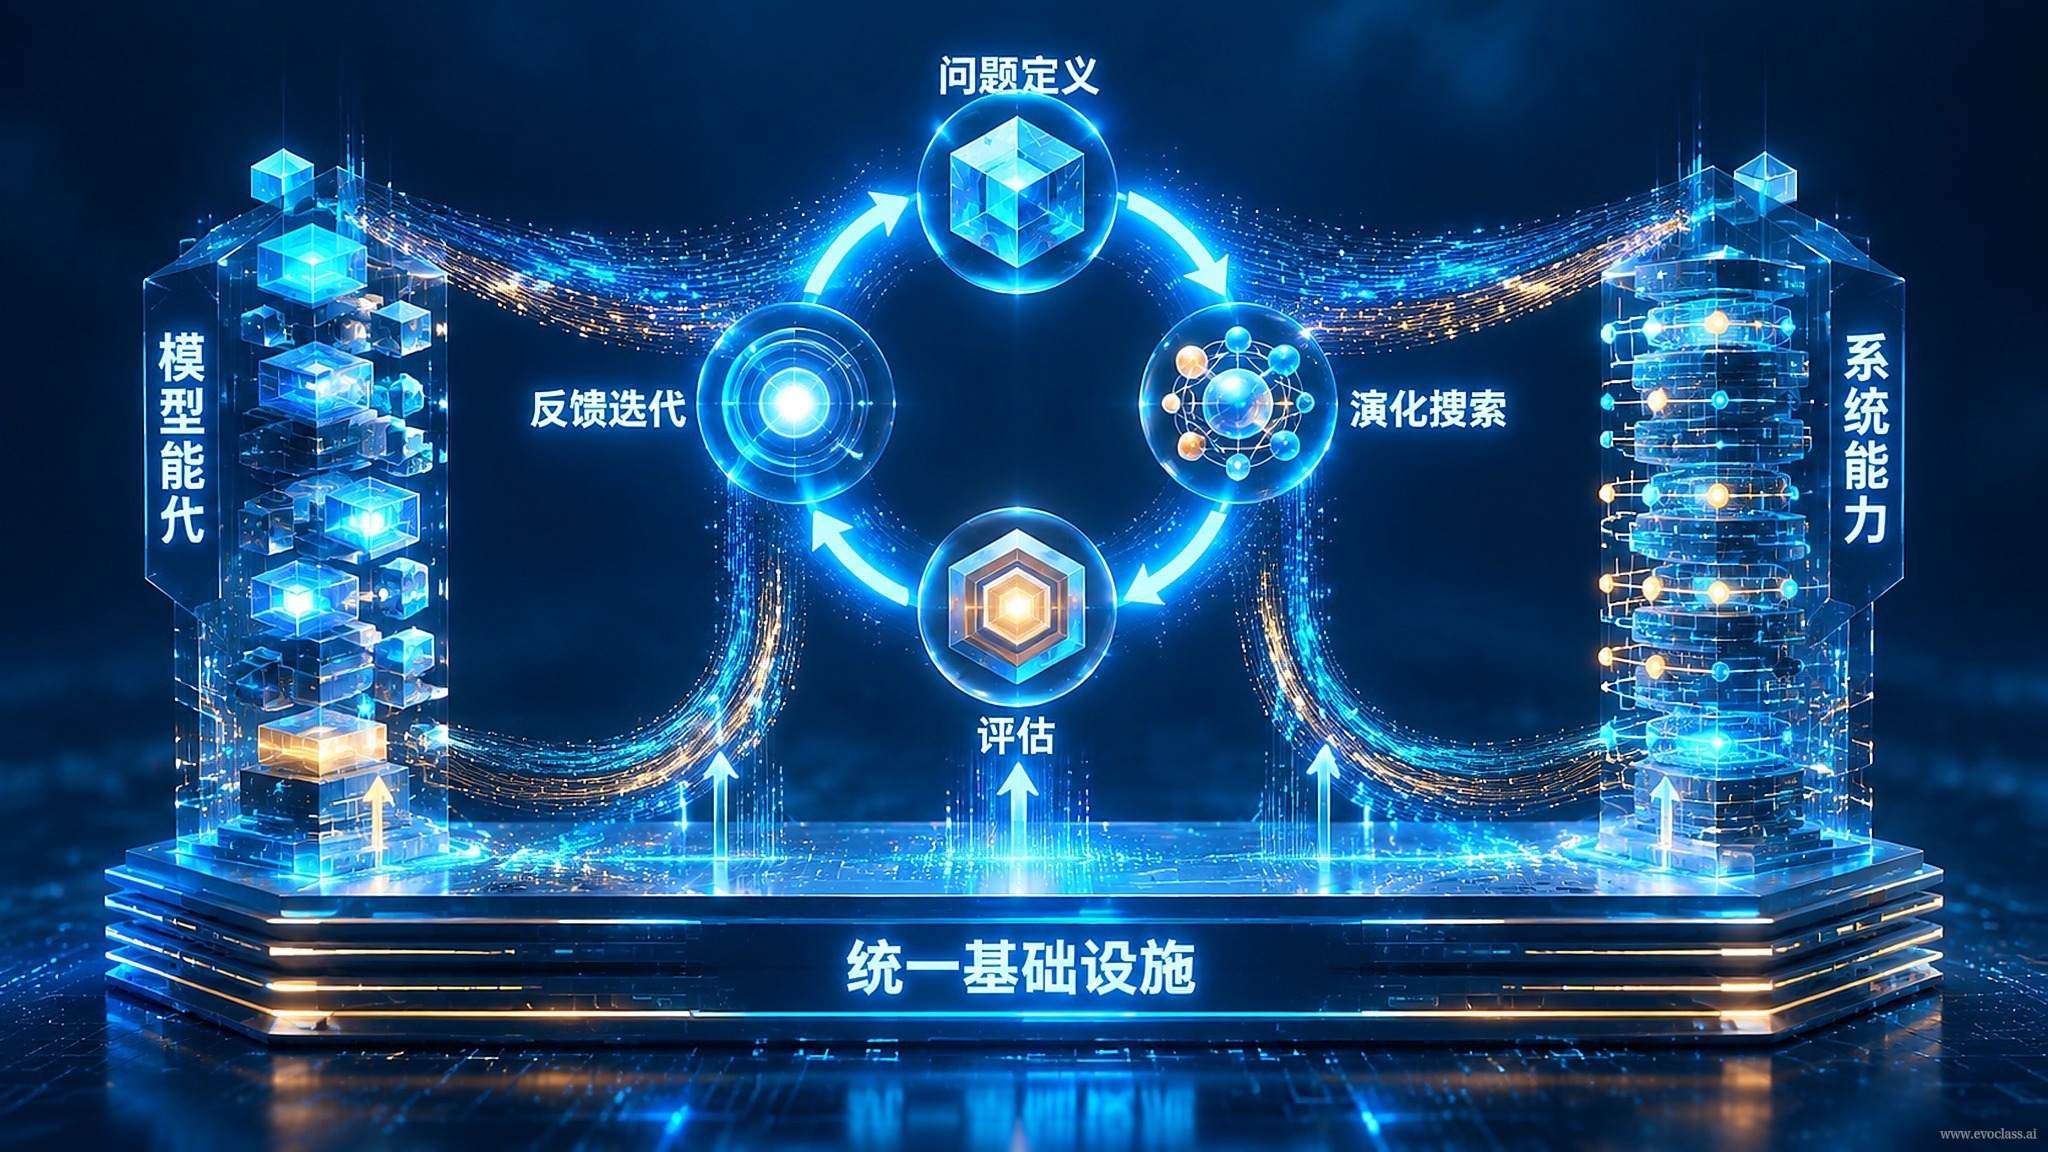
這一頁要回答一個具體問題:大模型已經能寫程式碼、提假設、給方案,為什麼還需要一整套系統?答案不在模型的單次表現,而在生成之後的那段空白。單次生成無法自證正確,也難以在環境與模型不斷更迭時持續有效。EvoX 的定位,就是在模型能力與系統能力之間架橋:把一次次的生成結果,組織成可以被檢驗、被選擇、被保留的能力。
缺口定位:從一次輸出,到可積累的系統能力
模型擅長在單次調用中給出「可能」——一個假設、一段程式碼、一份方案。但可能性不等於結論:結果是否成立,要靠真實環境說話;環境給出結果之後,誰來判斷孰優孰劣、保留什麼、淘汰什麼,又由誰把保留的部分帶進下一輪,這些環節模型本身並不承擔。EvoX 面向的正是這段「生成之後」的空白,把生成結果轉化為可積累的系統能力。
閉環的四個環節
- 模型生成可能:模型給出候選方案、假設或程式碼,提供的是可能性,而不是結論。
- 環境提供回饋:實驗、模擬或真實運行返回可觀測的結果,讓候選接受現實的檢驗。
- 系統評價選擇:系統按目標與約束比較候選,判斷優劣,決定哪些可以留下。
- 繼承:被選中的策略、參數或組件進入下一輪演化,成為新的起點。
四步首尾相接:模型生成可能 → 環境提供回饋 → 系統評價選擇 → 繼承 → 回到模型生成新的可能。只要閉環跑起來,每一輪都不必從零開始。
架構含義:不是單點演算法,也不止一次調用
把生成、執行回饋、評價、選擇與繼承組織成可複用的系統架構,是 EvoX 與單點演算法、單次調用的根本區別。單點演算法關心「這一步怎麼算」,單次調用關心「這一次答得對不對」;EvoX 關心的是「這套機制能不能一輪一輪跑下去,並且越跑越好」。因此它描述的是組件之間的介面、評價標準與繼承規則,而不僅僅是一個模型的參數或一次問答的答案。
持續積累:分散的智能組件不再是一次性輸出
在閉環裡,通過評價的策略被繼承下來,未通過的被淘汰或修正。生成器、模擬器、評價器等分散在不同環節的智能組件,因此共享同一份「存續記錄」:它們的能力在多輪演化中疊加,而不是每輪都被重置。這正是閉環把分散組件聚合成持續積累能力的關鍵。
源流呼應:圖靈 1950 年的「兒童機器」
早在 1950 年,圖靈就提出「兒童機器」的設想:機器像一個孩子,透過教育、試驗與獎懲,在與環境的互動中逐漸獲得能力。EvoX 可以看作這一設想在 AI Native 科研實踐中的系統化延伸——教育對應生成與引導,試驗對應環境回饋,獎懲對應評價選擇,成長對應繼承與積累。
EvoX 演化閉環全景圖示呈現 EvoX 閉環的四個首尾相接環節:模型生成候選方案或假設,環境透過實驗與運行提供回饋,系統按目標與約束評價選擇,被選中的策略與參數再被繼承進入下一輪。這一架構把原本一次性的模型輸出組織為可檢驗、可積累的系統能力,同時說明回饋失真或評價偏差會在循環中被逐輪放大。