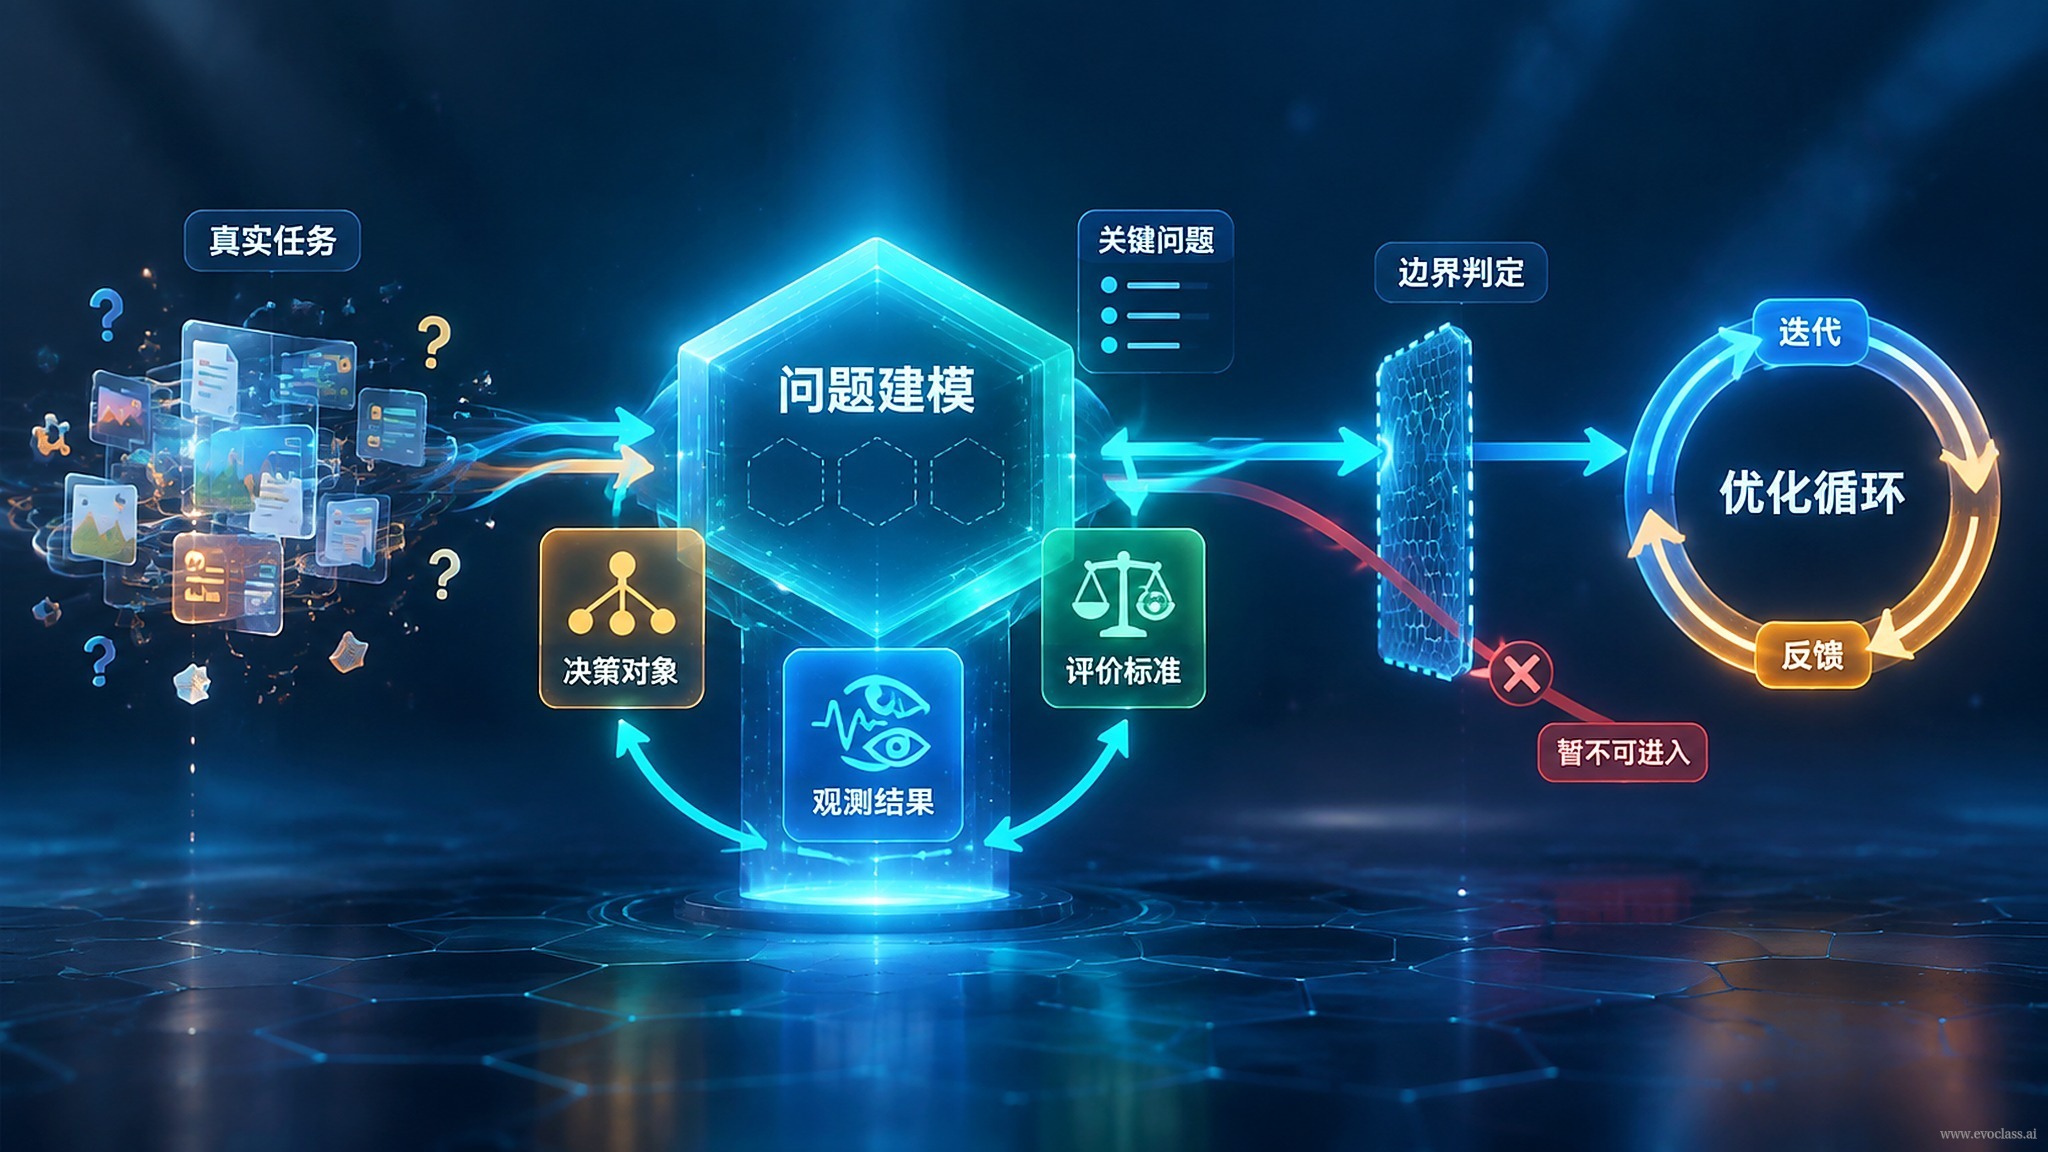
把真實任務接入 EvoX,難點從來不是「換一個更強的演化算子」,而是先把任務契約化:哪些對象允許被改變(搜尋空間)、哪些結果能夠被觀測(回饋通道)、哪些變化應當被保留(評價標準)。這三重邊界共同決定演化閉環能否成立,因此必須在上線之前明確,而不是在演化過程中逐步試探。
一、可變更對象邊界:劃定搜尋空間
顯式宣告決策變數與結構(基因型),以及它們到真實產物的映射(表型),同時標出唯讀的環境、資料、介面與硬體約束。邊界過寬,會把大量無效候選引入搜尋;邊界過窄,則根本沒有演化餘地。以資料處理流水線為例,可變更的是算子選擇、執行順序與超參,而輸入資料的結構與合規約束屬於唯讀部分。
二、可觀測結果邊界:打通回饋通道
每一個候選都必須能夠產生可被程式擷取的訊號。要明確觀測通道、時延、雜訊水平與可重現性。無法被觀測的維度不能作為優化依據,只能作為事後解釋——把觀測不到的東西寫進適應度,只會讓演化朝著雜訊漂移。
三、評價標準與保留準則:定義什麼值得留下
定義適應度或目標向量、約束條件與可行性判定,說明是壓成單一數值還是按多目標帕累托保留,並規定失敗、崩潰、逾時候選該如何懲罰、修復或早停。評價標準一旦確定,實際上就決定了演化會往哪個方向收斂。
四、評價的節拍:並行、成本與預算
確認評價能否批量或非同步執行、單次評價成本與總預算。並行度與單次延遲直接決定演化回路的節拍與可承受的世代數:串行評價把回路拉長,可承受的世代數驟減;批量或非同步評價則能顯著加快迭代。停機與預算同樣要寫清——明確評價預算、收斂判據與停機條件,既防止無界消耗算力,也避免過早終止尚未成形的解。
五、評價可信度:當心「優化了指標,卻沒解決問題」
需要警惕三類風險:代理指標與真實目標錯位、目標洩漏,以及候選對評價器的反向利用(用評分漏洞刷分)。應對方式是保留獨立驗證集或人工複核環節,並盡量讓評價過程無狀態、可重放,以便失敗重現與結果歸因。
六、接入契約
最終,把任務封裝為 EvoX 可呼叫的介面:輸入一個候選,輸出指標與約束,並保證評價盡量無狀態、可重放。契約穩定,閉環才穩定。若把訓練集上的分數當作唯一的保留標準,演化會迅速過擬合到該指標——這正是評價邊界必須先於搜尋邊界被確定的原因。
任務接入 EvoX 的關鍵問題圖示圍繞任務接入 EvoX 的三重邊界展開:可變更對象劃定搜尋空間,可觀測結果打通回饋通道,評價標準決定什麼值得保留,並延伸到評價節拍、預算與可信度等要點,最終彙總為輸入候選、輸出指標與約束的接入契約。它強調邊界必須先於算子確定,因為邊界決定演化方向。