在人工智能的早期歷史中,對「智能」的理解並非單一路線。本頁建立三條路線的比較座標:符號主義、連接主義與控制論。它們分別從知識表示與推理、分散式並行網路、動態回饋調節三個角度回答「智能如何產生」。
三條路線速覽
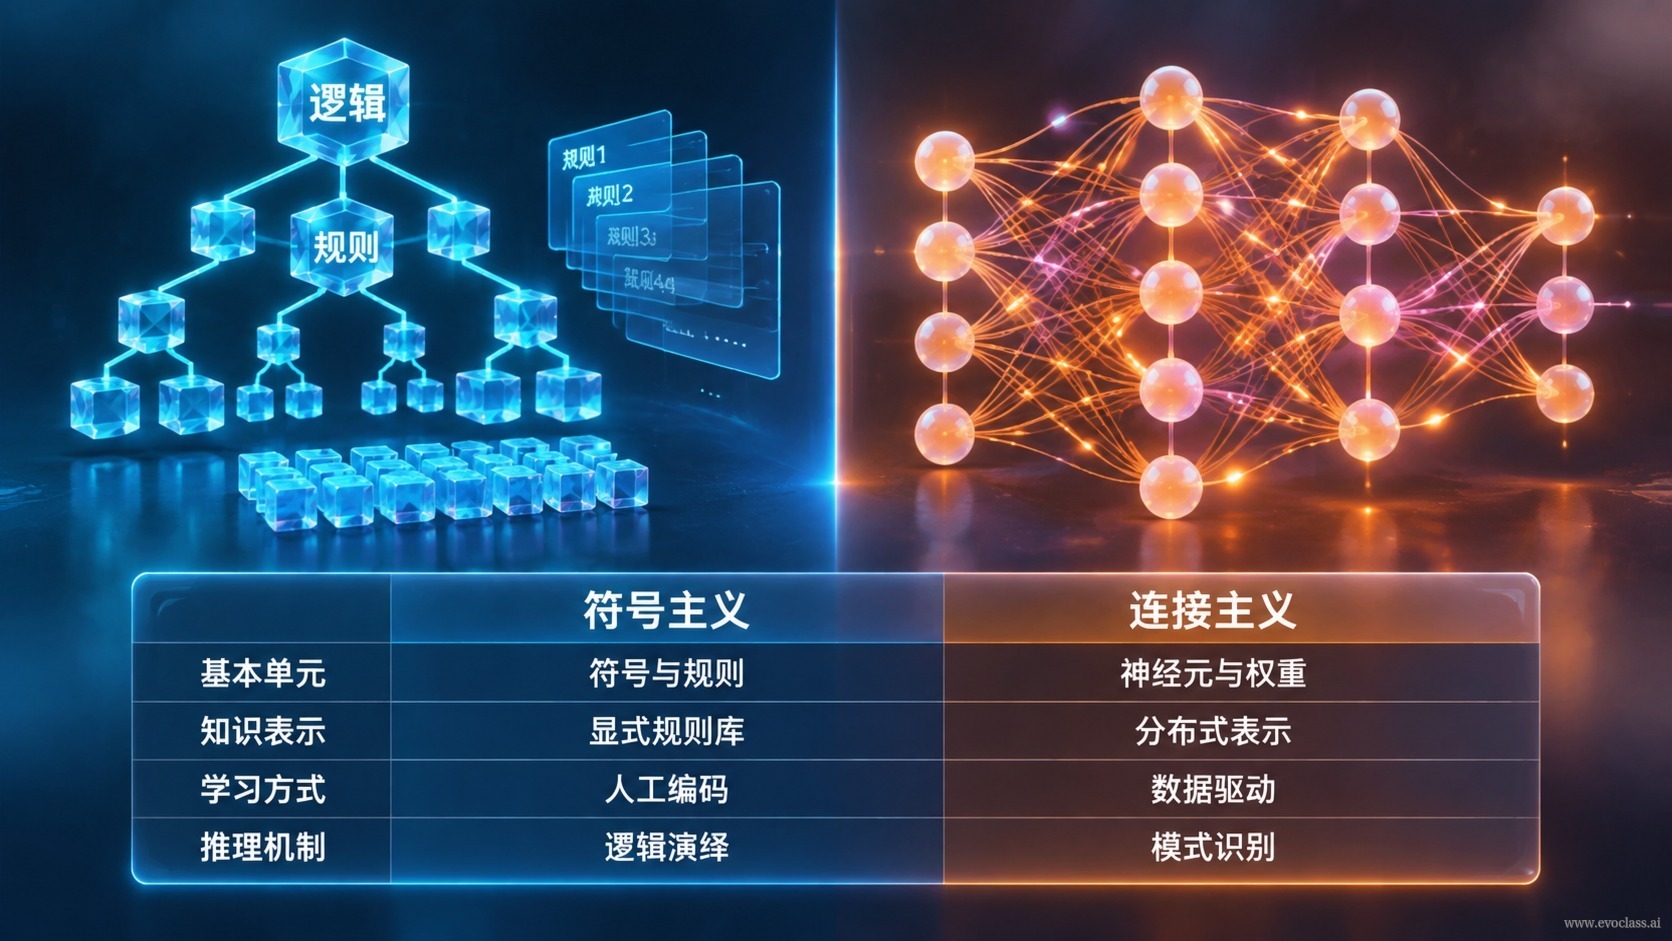
- 符號主義:以邏輯符號為載體,強調顯式知識表示與規則推理;智能被視為對符號結構的操作,如「若 A 則 B」的演繹鏈。
- 連接主義:以神經元連接權重為載體,透過分散式並行處理與表徵學習從資料中提取模式;智能湧現於大量簡單單元的協同。
- 控制論:以回饋迴路為核心,關注系統在動態環境中的誤差調節、穩定機制與目標達成;智能體現為感知—決策—執行的閉環調節。
核心差異與互補
三者的根本差異可從三個維度掌握:知識載體(符號 / 權重 / 狀態回饋)、計算機制(邏輯推理 / 並行表徵 / 回饋調節)、與環境的關係(離線建模 / 資料驅動 / 線上互動)。
歷史座標
回顧早期 AI 路線,並非為了判定誰更優越,而是辨識它們各自的側重點與互補性;這些源流也為後續演化計算、混合智能與「智能多路線重新匯合」提供了歷史框架。
例如,一個智能系統可能同時包含:用邏輯規則約束決策(符號主義)、用神經網路完成感知與表徵(連接主義)、用回饋迴路調節行為(控制論)。這種「知識表示—並行計算—動態調節」的組合,正是現代智能系統的重要特徵。
符號主義與連接主義核心機制對照表觀察圖中的符號主義與連接主義核心機制對照表,想一想它和「符號主義側重於基於邏輯的知識表示與推理」有什麼關係。
符號主義與連接主義核心機制對照表
觀察圖中的符號主義與連接主義核心機制對照表,想一想它和「符號主義側重於基於邏輯的知識表示與推理」有什麼關係。