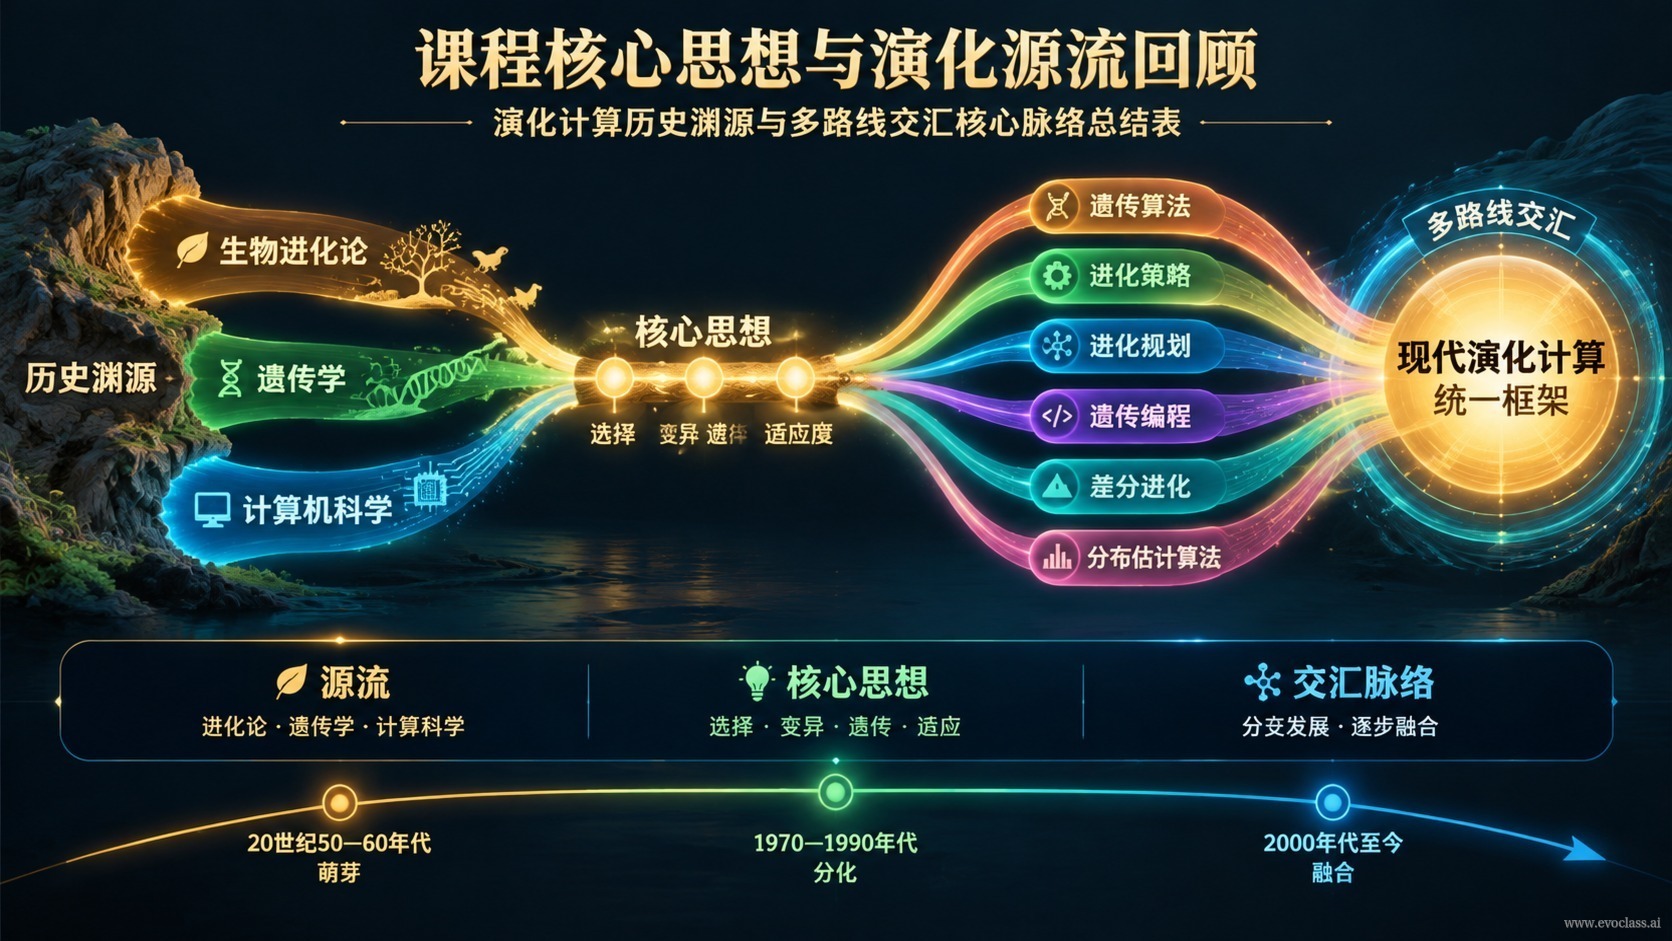
把整門課程收束成一句話:智能不是一次性預設好的唯一產品,而是在環境回饋中持續演化的過程。演化計算給出的求解路徑以種群、變異、選擇、適應度為骨架——它不承諾事先寫出唯一正確解,而是讓候選方案在反覆評價與選擇中被改造、被繼承。
這一思路有清晰的歷史來源:早在 1950 年,圖靈就提出「兒童機器」的設想,主張機器像兒童一樣透過教育、試驗與獎懲,在環境中逐步獲得能力——能力不是一次寫定的產品,而是一段過程。模型生成可能、環境提供回饋、系統負責評價、選擇與繼承,把這三者接成迴路,就構成本課程強調的演化閉環;課程中討論的 EvoX 正是在模型能力與系統能力之間架起這一閉環。下方示意圖把這一閉環放回歷史脈絡:左側四張卡片依次是符號主義、連結主義、控制論與演化計算,中央節點是它們在環境回饋下匯合的持續演化迴路(生成候選 → 評價 → 選擇 → 繼承 → 迭代),底部時間軸標記生物啟發、獨立發展、重新匯合與大規模並行演化四個階段。
四條思想路線的歷史交匯
- 符號主義:把智能寄託於顯式表示與形式推理,假設世界可被符號結構較完整地刻畫。在規則清晰、邊界封閉的問題上高效且可解釋,但在開放環境中的模糊性、雜訊與常識缺失面前容易失效。
- 連結主義:以分散式表示與學習替代手工規則,從資料中擬合「輸入到決策」的映射。它擅長感知與泛化,但單次前向輸出並不自帶正確性證明,也缺少自我檢驗與長期累積機制。
- 控制論:關注回饋迴路中的目標調節——測量偏差、施加動作、再測量。它回答的是「系統如何在擾動中保持方向」,這正是任何持續演化系統都必須具備的閉環原型。
- 演化計算:面向開放搜尋空間提供群體適應機制,用「生成候選—評價—選擇—繼承—迭代」在解空間中持續探索,並以種群形式維持多樣性與搜尋壓力。
早期四條路線彼此競爭,如今在現代智能系統中走向互補:符號層給出可解釋的結構約束與驗證條件,連結層提供感知與生成能力,控制層保證回饋與目標調節,演化層負責在不確定環境中搜尋並保留多樣化方案。理解這種分工,才能解釋為什麼複雜智能系統需要把能力「接成迴路」,而不是指望一次性輸出。
生物學啟發與工程抽象
演化計算借鑑了變異、選擇、遺傳、種群多樣性等生物學機制,但在現代實踐中它們被抽象為可計算、可並行、可組合的最佳化過程:適應度是可度量的目標函數,變異常用機率分布刻畫,選擇壓力由取樣與保留規則實現。仿生只是起點,可復現的算子與可度量的評價才是落地形態。
常見誤解是「機制像演化,所以結果一定正確」。事實上,一個演化系統是否有效,取決於編碼方式、適應度設計與選擇壓力是否與任務匹配——機制上的生物學隱喻不構成任何正確性保證。
為什麼不依賴預設的唯一答案
真實任務往往同時具備三個特徵:多目標衝突、回饋稀疏、環境不確定。當目標之間相互制約時,通常並不存在同時使所有目標最佳化的單點解,只存在一組權衡解集;當回饋稀疏且滯後時,也無法一次性獲得完整評價;當環境參數持續變化時,任何靜態的「唯一最佳方案」都會很快過期。預先指定一條唯一路徑,正是在這些條件下失效的。
演化計算的做法是並行生成大量候選,評價它們在各目標上的權衡表現,並保留多樣化方案供後續決策,從而把「選哪一個」推遲到資訊更充分或偏好更明確的階段。
這也解釋了大規模並行探索的必要性:搜尋空間巨大時,傳統串行迴圈無法在可接受時間內完成足量取樣,更難以支撐「持續演化」。GPU、張量與統一執行環境把種群級並行、算子並行和長期線上迭代變成工程底座,使單位時間內可評價的候選規模與種群多樣性大幅提升。需要強調的是,並行提升的是「可行規模」,並不替代適應度設計與選擇壓力設計。
演化計算歷史淵源與多路線交匯核心脈絡總結表觀察圖中的演化計算歷史淵源與多路線交匯核心脈絡總結表,想一想它和「追溯符號主義、連結主義、控制論與演化計算的交匯點」有什麼關係。