在真實物理世界中,工程與科研問題通常並不存在「無代價的唯一最佳解」:目標難以完全量化、限制條件相互嵌套、評估回饋成本高昂,多個目標之間又彼此牽制。以飛行器設計為例,提高升力往往伴隨阻力增加或穩定性下降。因此系統的核心任務不是替專家直接拍板,而是探索並保留一組具有差異的候選方案,為專家提供收益—代價的比較基礎。
三個關鍵事實
- 理想假設不存在:目標常只能部分量化(如「舒適」「安全裕度」),限制條件層層嵌套,而每一次真實評估——高保真模擬、台架試驗或試飛——都要付出可觀的時間與金錢。
- 多目標此消彼長:升力與阻力、效能與穩定性、精度與能耗往往無法同時達到最佳;任何一步改進都必須說清它換來了什麼代價。
- 回饋昂貴使試錯受限:不能無限次嘗試,因此在有限的評估預算下保留多樣性,比過早鎖定單點更穩健。
為什麼不能過早收斂到單一答案
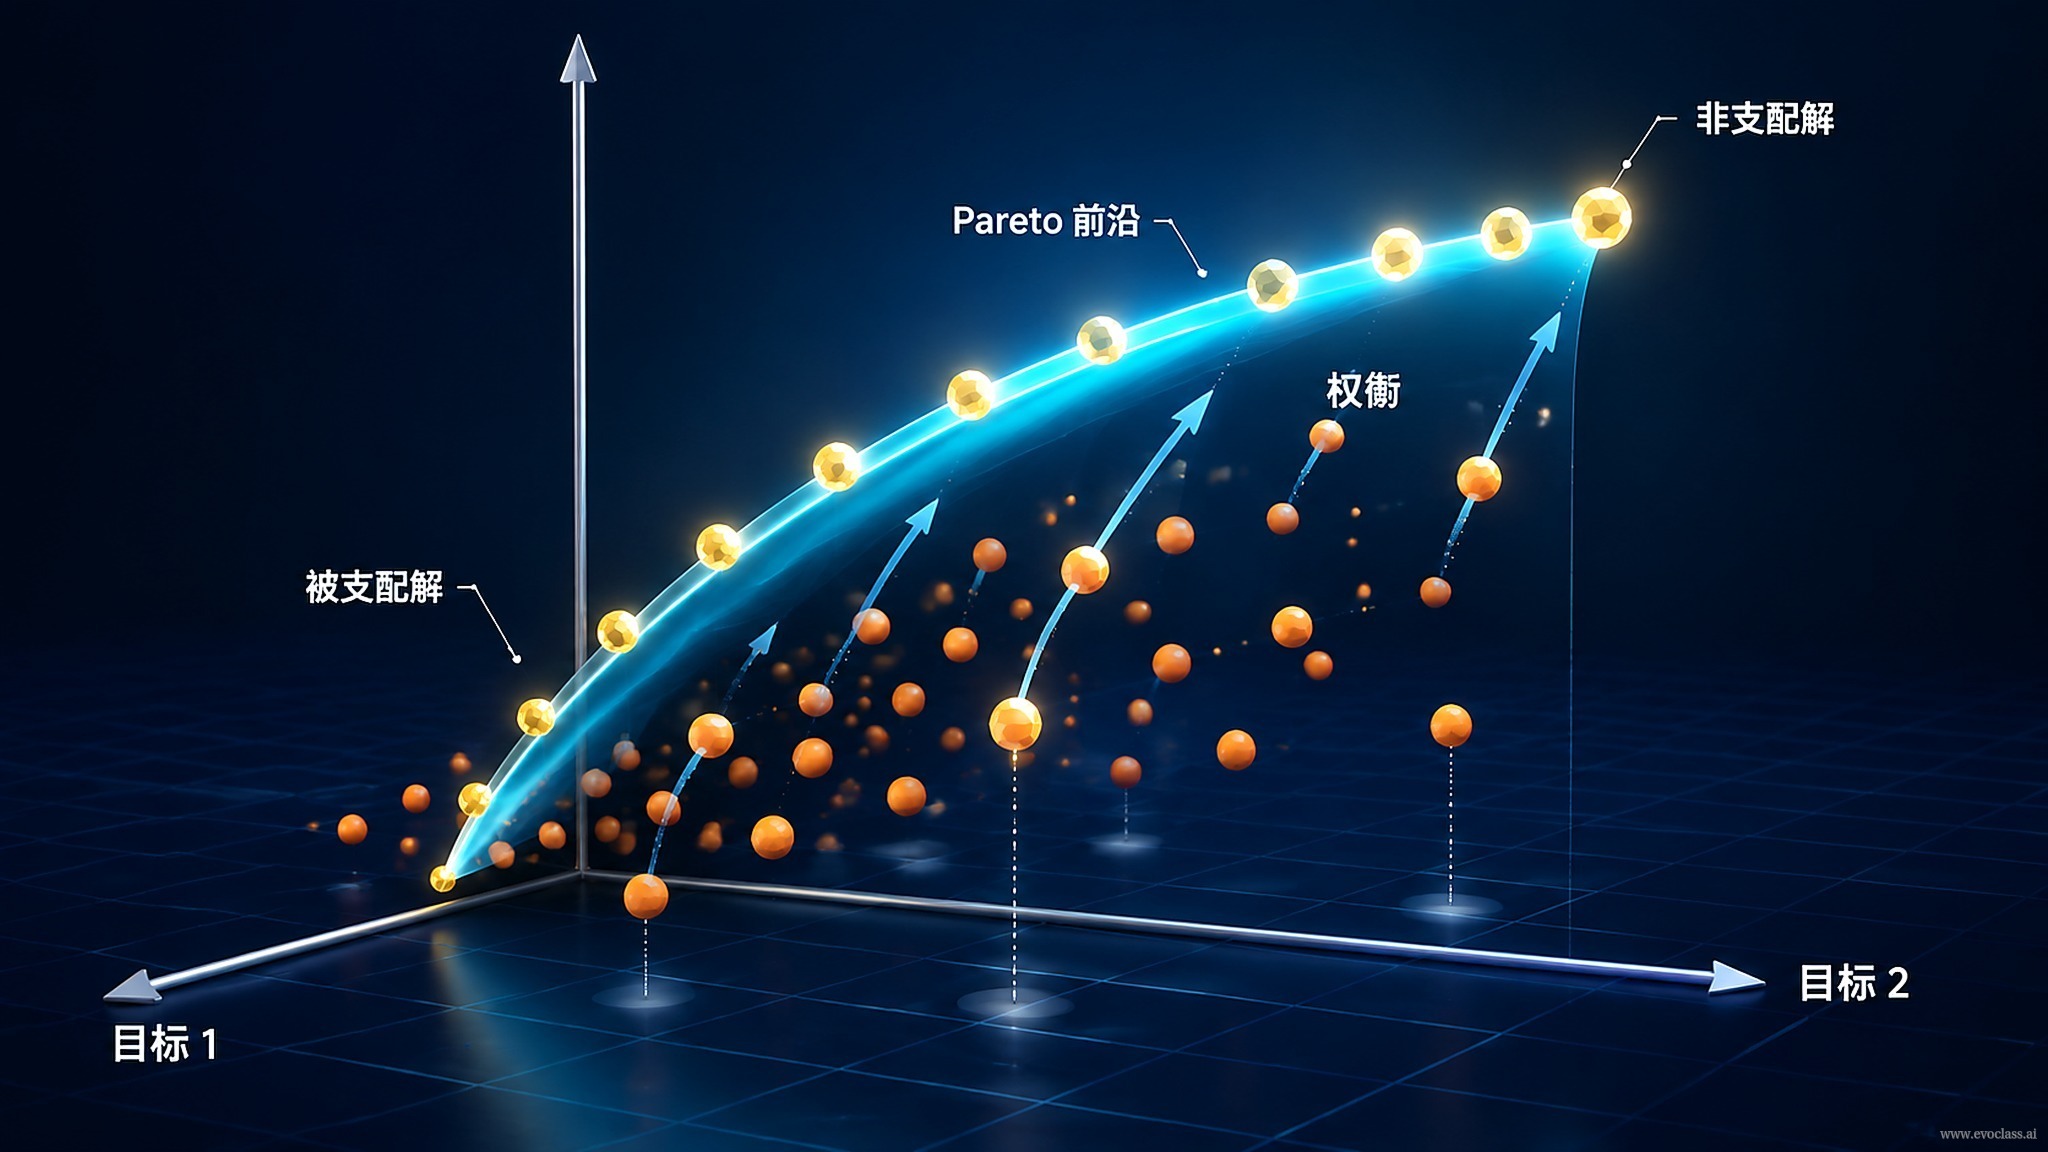
如果系統在探索早期就交出孤立的「最佳解」,決策空間會被壓縮:專家看不到其他可能,也無法判斷這個點究竟在哪兩個目標之間做了取捨。更合適的做法是沿非支配關係保留一組候選方案,它們在升力、阻力、穩定性等維度上各有側重,構成一條可供權衡的Pareto 前沿。前沿上的每一個點都代表一種合法取捨——要改善其中一個目標,就必須犧牲另一個;因此前沿的價值不在於「哪個最好」,而在於把收益與代價的完整關係呈現出來,支持後續的偏好判斷與決策。
常見誤解
把多目標問題提前「加權求和」成一個純量目標,等於在探索之前就替專家定好了偏好權重,權衡資訊隨之丟失。權重應當是決策環節的最後一步,而不是建模環節的第一步假設。
Pareto前沿探索圖示把多目標問題呈現為一條Pareto前沿:前沿上的每個點都是一種合法取捨,改善升力、阻力或穩定性中的某一項,往往要以另一項退步為代價。保留這組彼此不可支配的候選方案,能為專家提供收益與代價的比較基礎,避免在探索前用加權和過早鎖定單點。
Pareto前沿探索
圖示把多目標問題呈現為一條Pareto前沿:前沿上的每個點都是一種合法取捨,改善升力、阻力或穩定性中的某一項,往往要以另一項退步為代價。保留這組彼此不可支配的候選方案,能為專家提供收益與代價的比較基礎,避免在探索前用加權和過早鎖定單點。