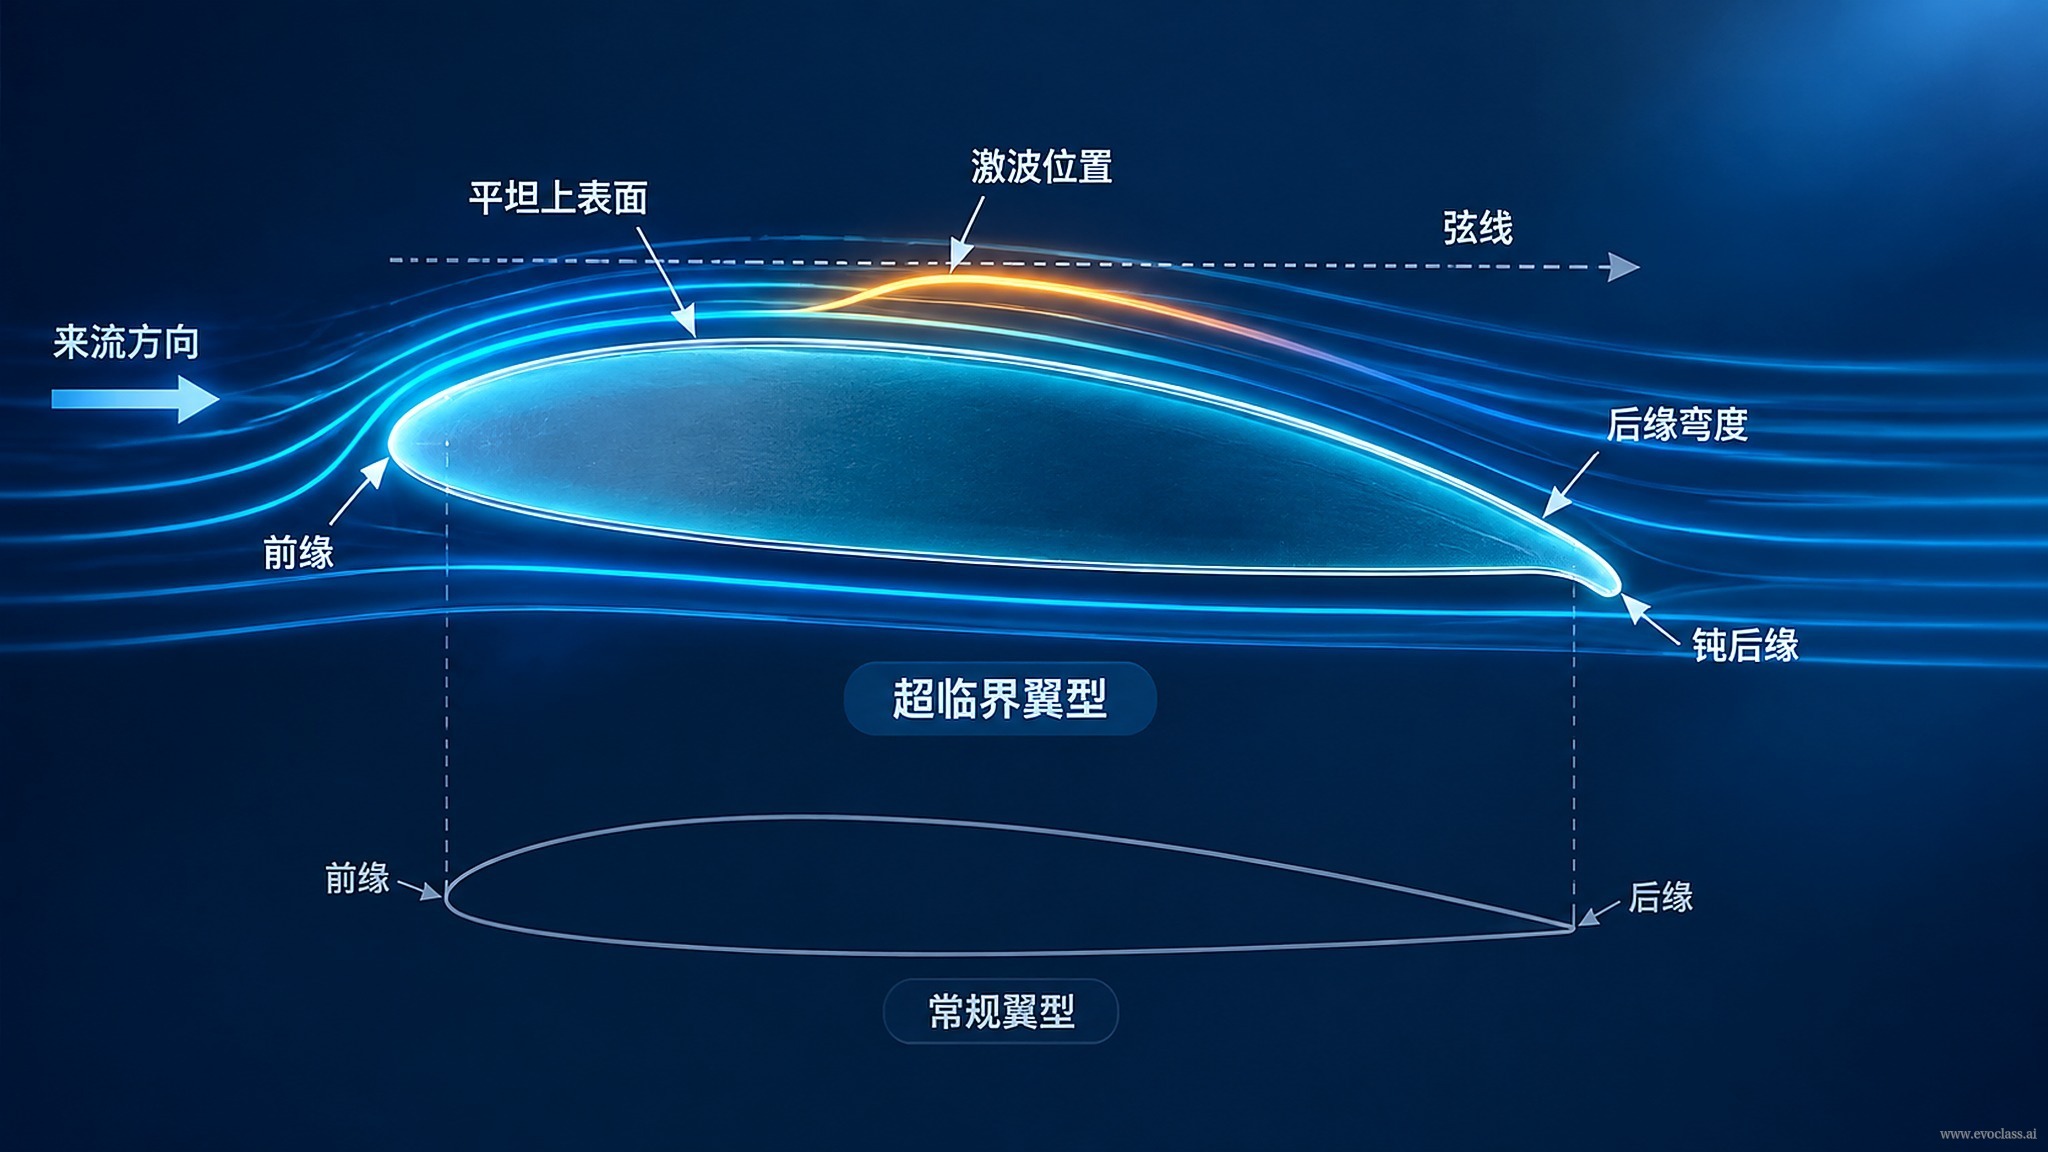
在真實航空工程中,超臨界翼型的設計目標從來不是把某一項指標推到極致,而是要在跨聲速巡航這一典型工況下,讓多重工程指標同時落在可接受區間。氣流在翼型上表面加速到超聲速、再經激波減速,激波的位置與強度同時決定了阻力水平和抖振的起始邊界,因此這類問題天然表現為多目標衝突與權衡,而不是存在唯一最佳解的單一優化問題。
三重約束為什麼必須同時成立
以商飛超臨界翼型設計為例,設計者面對的不是一個指標,而是三類彼此牽制的要求:
- 臨界抖振升力係數:它給出安全與可用升力的邊界。抖振一旦提前發生,抖振裕度與可用飛行包線會被壓縮,因此它帶有強安全含義,不能為了別的指標隨意犧牲。
- 巡航升阻比:它直接反映氣動效率與經濟性,決定巡航航程、油耗與運營成本,是超臨界翼型最被看重的收益來源。
- 高精度仿真成本:一次高保真氣動評估的計算代價很高,逐點試錯、串行篩選難以覆蓋足夠大的設計空間,探索預算被嚴重限制。
衝突從哪裡來
提高巡航升阻比通常需要更強的前緣吸力平台與更靠後的激波,但這會削弱抖振邊界;反過來,為了保住抖振裕度而收緩翼型,又可能犧牲巡航效率。於是「提升一項、惡化另一項」成為常態。工程上真正需要的不是唯一最佳解,而是一組在不同偏好下都成立的折衷方案,讓決策能夠在安全、效率與成本之間做出可解釋的選擇。
這也正是演化計算與生成式建模可以介入的位置:系統結合基礎翼型與擾動樣本進行持續生成與預測,輸出兼顧各項指標的多樣化候選方案,從而繞開「高精度仿真成本高昂」這一傳統瓶頸,把原本串行的篩選過程變成可並行的多目標探索。
判斷要點
只要一個問題裡出現「提升某項指標會惡化另一項指標」,並且各項指標都有硬性下限,就應當把它當作多目標約束問題來處理,而不是去尋找一個並不存在的單一最佳解。
超臨界翼型剖面示意圖示說明超臨界翼型在跨聲速巡航時上表面氣流加速至超聲速並經激波減速,激波位置與強度同時影響阻力和抖振邊界。因此臨界抖振升力係數、巡航升阻比與仿真成本彼此牽制,設計需在多重約束下尋找可權衡的折衷方案。
超臨界翼型剖面示意
圖示說明超臨界翼型在跨聲速巡航時上表面氣流加速至超聲速並經激波減速,激波位置與強度同時影響阻力和抖振邊界。因此臨界抖振升力係數、巡航升阻比與仿真成本彼此牽制,設計需在多重約束下尋找可權衡的折衷方案。