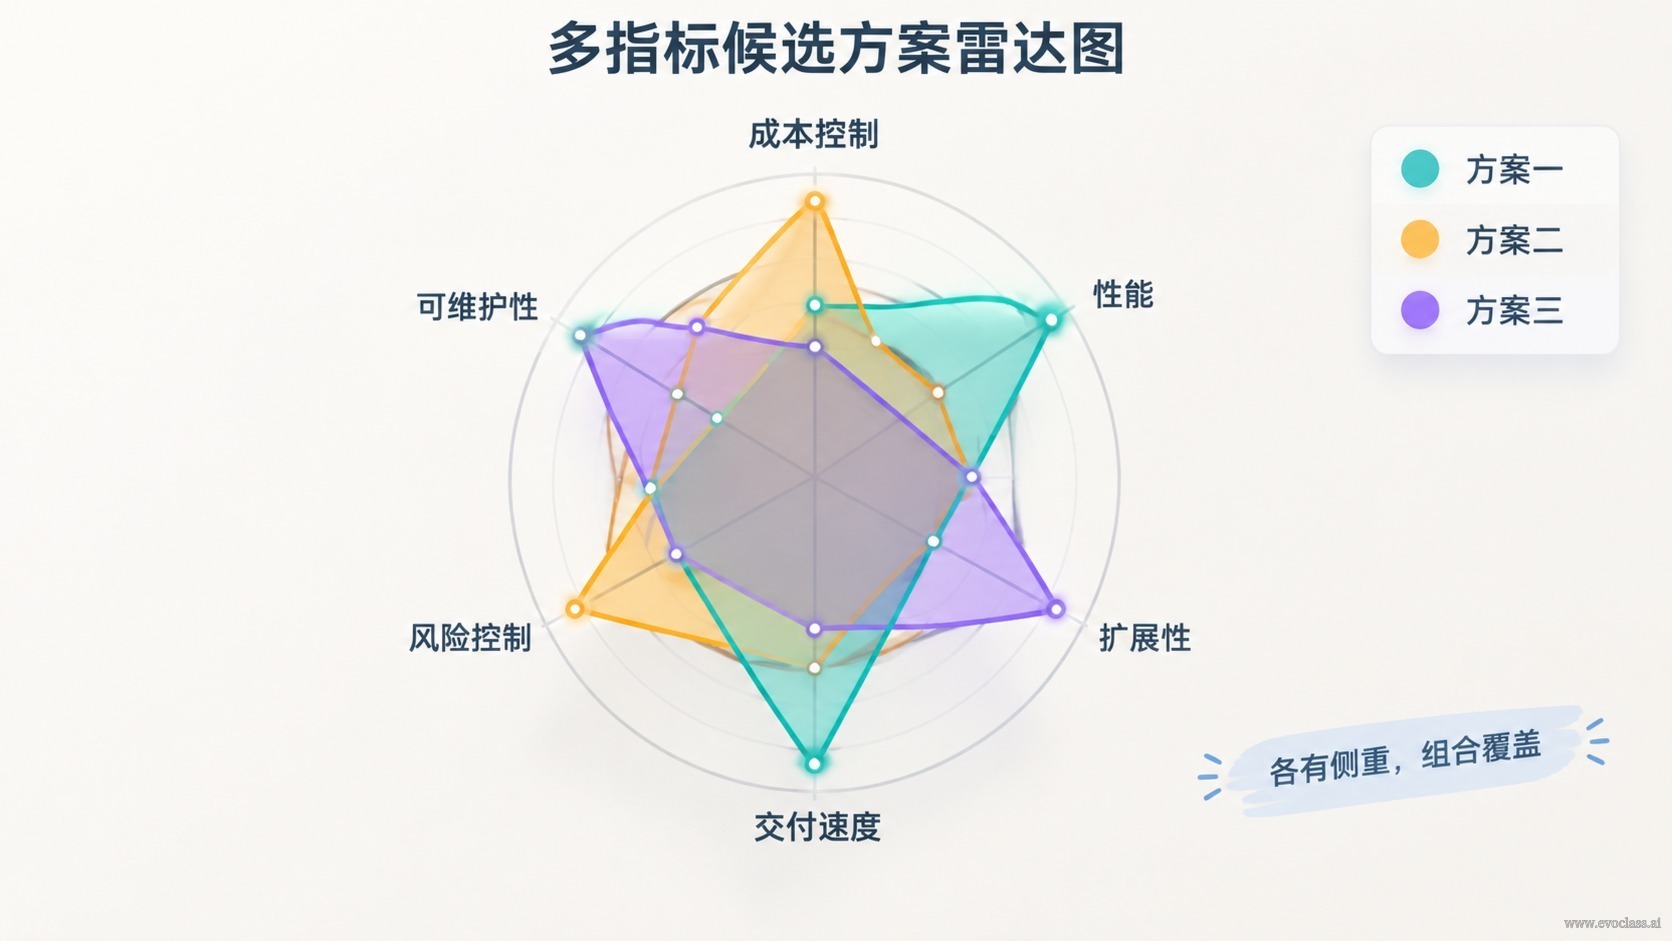
在多目標工程優化中,EvoX 的產出不是單一「最佳解」,而是一組兼顧各項指標的多樣化候選方案:系統持續結合基礎翼型與擾動樣本進行生成與預測,將臨界抖振升力係數、巡航升阻比等相互衝突指標上的不同權衡顯式保留下來,形成可供比較與決策的候選組合。
為什麼輸出的是候選方案組,而不是單點答案
當目標之間彼此衝突時——例如提高臨界抖振升力係數往往伴隨巡航升阻比的下降——並不存在一個在所有指標上同時占優的可行解。如果評估機制被單一指標主導,搜尋會迅速收斂到「平均意義上還不錯、但在關鍵指標上都不突出」的折中解,甚至丟失本可交付的、有明確偏好的設計方向。EvoX 的做法是在同一評價空間中同時納入多重約束與目標,並把多樣化方案顯式保留下來,讓權衡本身成為可以提交給決策者的資訊。
持續生成與預測:讓高精度模擬只用在關鍵處
- 多指標兼顧的評估機制:將臨界抖振升力係數、巡航升阻比等多重約束與目標納入同一評價空間,避免被單一指標主導篩選。
- 持續生成與預測:圍繞基礎翼型與擾動樣本不斷產生新候選,借助代理模型快速預估指標,緩解高精度模擬成本高昂的瓶頸。
- 多樣化輸出形態:輸出的是涵蓋不同指標偏好與權衡位置的候選方案組,而不是一個平均最佳解或單點答案。
- 可比較性:每個候選都保留可對照的多維指標結果與生成擾動來源,便於重現、評估與選擇。
從散點到前沿:候選之間如何比較
把每個候選的兩項關鍵指標畫成散點,處於外沿、沒有被任何其他候選在所有指標上同時超過的點,構成帕累托前沿;位於前沿內側的點則被支配。工程評審通常先從前沿上挑選方案,再回到高精度模擬確認;前沿上點與點之間的差異,正是「抖振抑制優先」或「巡航效率優先」這類工程取向的具體體現。
工程案例:商飛超臨界翼型設計
面對臨界抖振升力係數、巡航升阻比等多重約束,系統結合基礎翼型與擾動樣本進行持續生成與預測,最終輸出兼顧各項指標的多樣化候選方案,有效克服了高精度模擬成本高昂的瓶頸。
多指標候選方案雷達圖圖示把候選方案在臨界抖振升力係數、巡航升阻比等相互衝突指標上的表現並列展示,突出不同方案在安全性與效率之間的權衡位置。處於外沿且不被其他候選全面超過的點構成帕累托前沿,供決策者按偏好比較、篩選並再經高精度模擬確認。
多指標候選方案雷達圖
圖示把候選方案在臨界抖振升力係數、巡航升阻比等相互衝突指標上的表現並列展示,突出不同方案在安全性與效率之間的權衡位置。處於外沿且不被其他候選全面超過的點構成帕累托前沿,供決策者按偏好比較、篩選並再經高精度模擬確認。