真實問題中的多目標衝突
真實的科研與工程問題很少只有一個目標。以超臨界翼型設計為例,團隊往往要同時提升臨界抖振升力係數與巡航升阻比,又要控制結構厚度、滿足俯仰力矩與巡航迎角等約束。這些指標由彼此牽制的幾何與氣動變數共同決定:改善其中一個,常常會惡化另一個。
因此,絕大多數情況下並不存在在所有指標上同時最優的方案,存在的是一組權衡關係——這正是多目標優化的基本處境,也是真實複雜性問題與單目標練習的根本差別。
翼型案例:評價成本與探索範圍
高精度 CFD 模擬成本高昂,直接把它嵌入演化迴圈並不現實。可行的做法是先用 501 個高精度樣本訓練性能預測模型,用它低成本地篩選候選,再對少數關鍵候選做高精度校核;在這樣的流程下,最終可以交付 180 個達到基本設計目標的多樣化候選,而不是一個孤立的最優解。
如圖所示,候選方案組沿帕累托前沿展開,涵蓋了不同偏好下的收益與代價組合,而單一「最優」解只是這條前沿上的一個點。
保留多樣化可用方案的長期意義
- 支撐專家決策:領域專家可以結合任務需求比較各候選的收益、代價與適用條件,而不是被單點答案限制。
- 控制評價成本:先用低成本模型篩選、再對關鍵候選做高精度模擬,使有限預算下的探索範圍顯著擴大。
- 降低早期錯誤收斂的風險:當偏好改變、約束更新或問題被重新表述時,方案組仍留有調整餘地。
- 形成可繼承的科研資產:完整記錄的評價標準、約束與候選,使這一輪探索成為下一輪工作的起點,而不是一次性的結論。
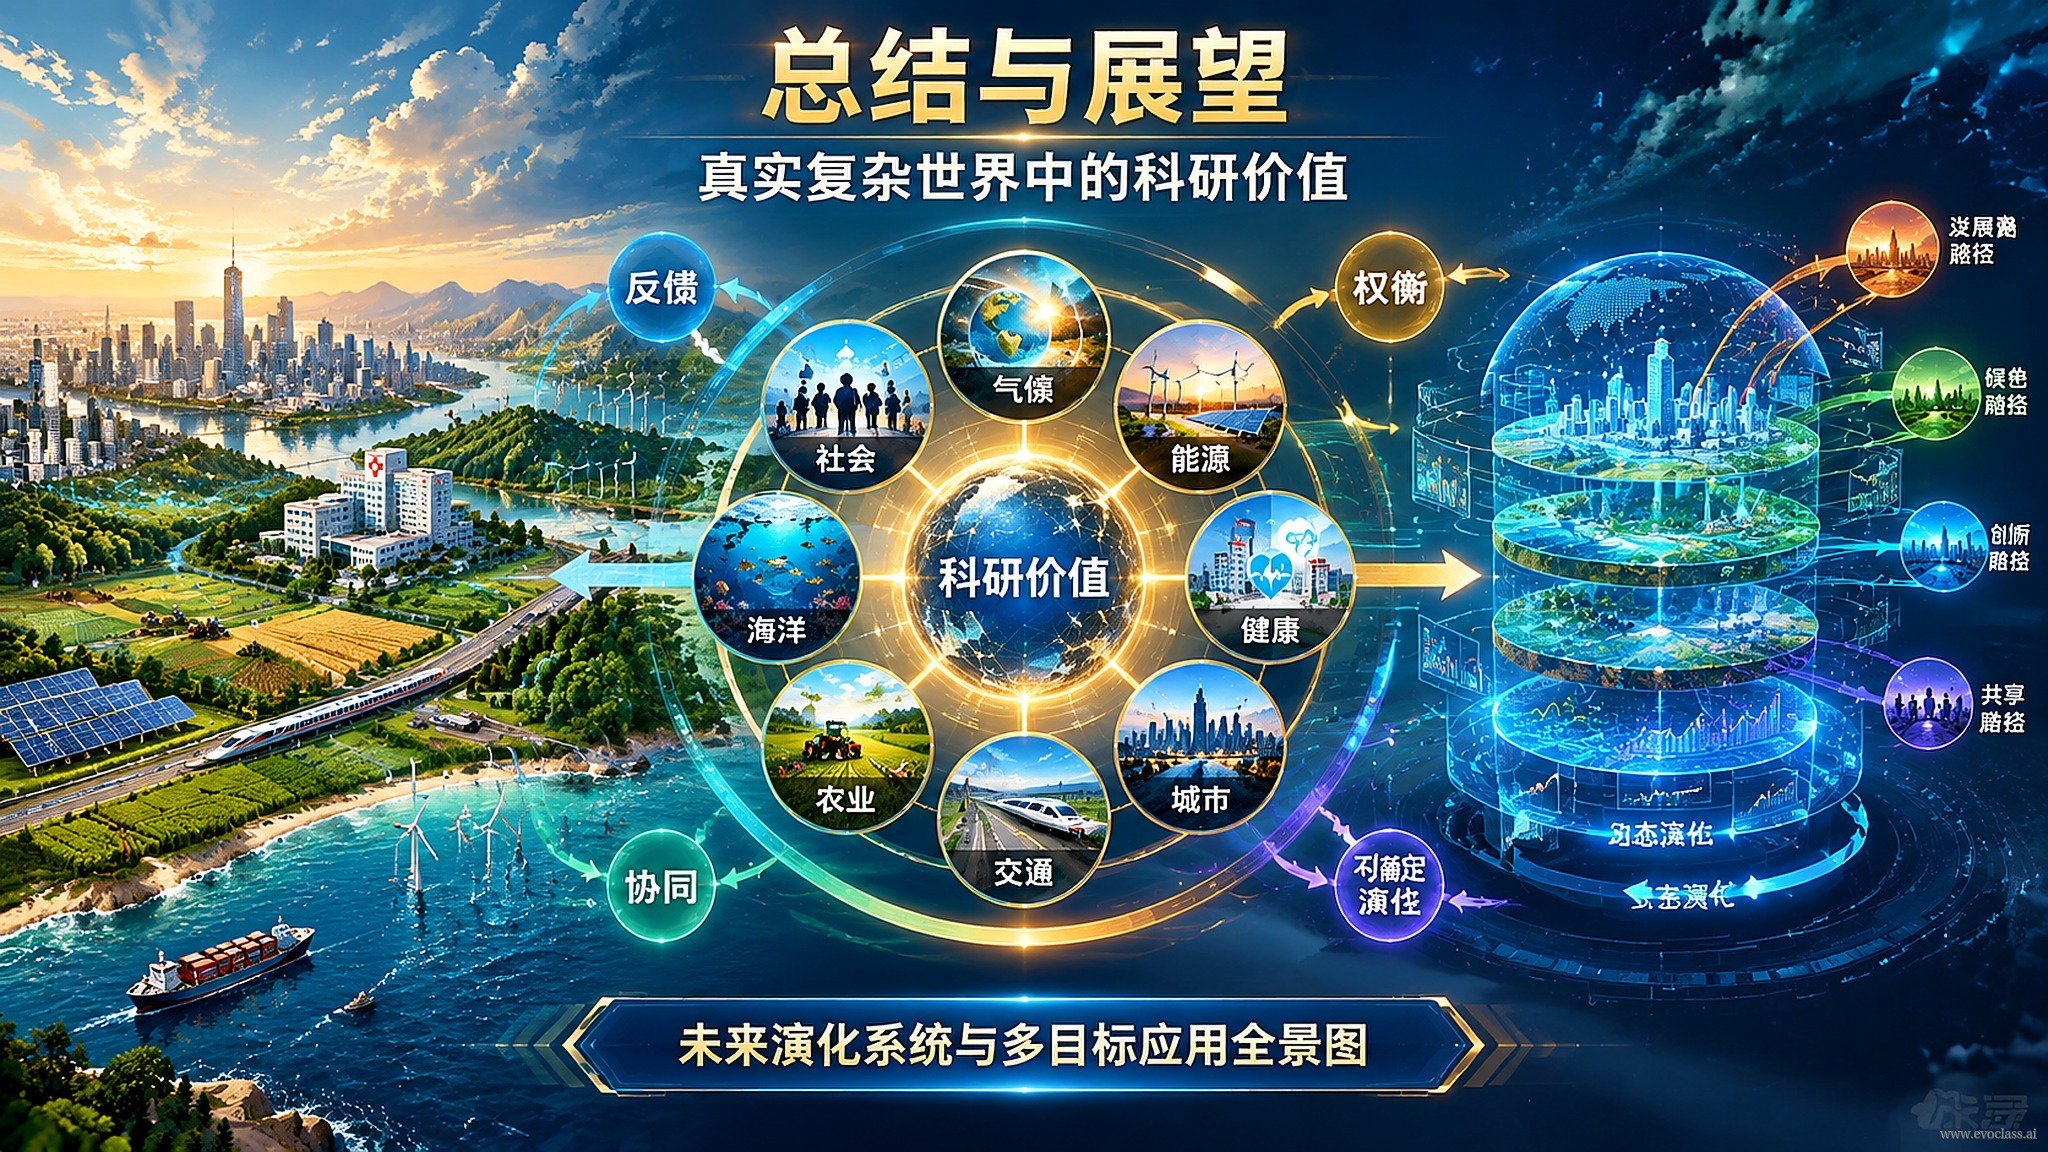
多目標應用全景全景圖把真實複雜工程中的多目標實踐落到超臨界翼型案例:若只優化一個指標,可能得到其他特性不可接受的單點結果,因此需先識別目標衝突並保留權衡候選。流程上用501個高精度樣本訓練預測模型降低評價成本,再對關鍵候選校核,最終交付180個達到基本設計目標的多樣化方案,支撐專家決策、控制成本並形成可繼承資產。
多目標應用全景
全景圖把真實複雜工程中的多目標實踐落到超臨界翼型案例:若只優化一個指標,可能得到其他特性不可接受的單點結果,因此需先識別目標衝突並保留權衡候選。流程上用501個高精度樣本訓練預測模型降低評價成本,再對關鍵候選校核,最終交付180個達到基本設計目標的多樣化方案,支撐專家決策、控制成本並形成可繼承資產。