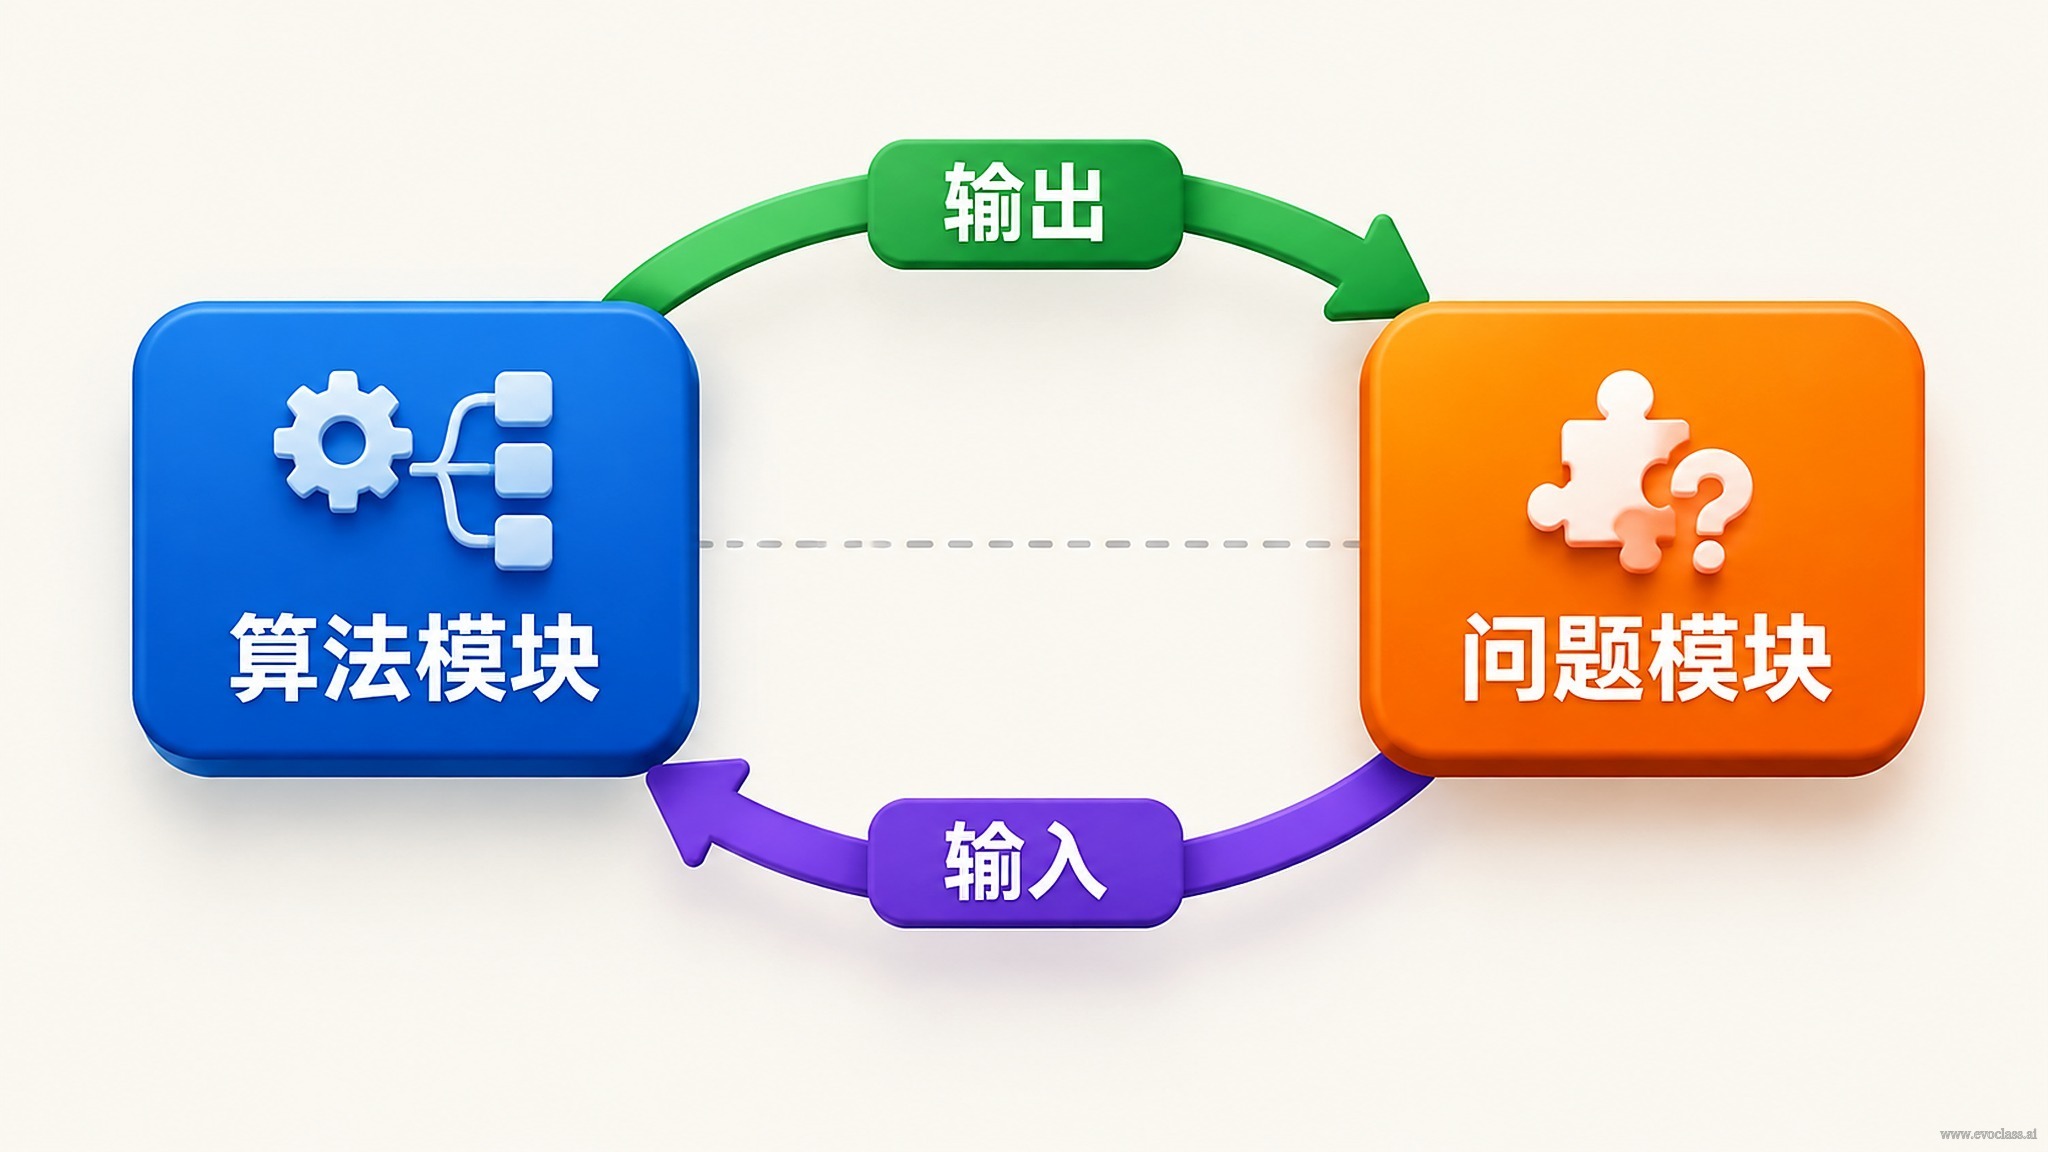
在 EvoX 的開放解耦底座中,一條完整的演化流程被拆成兩塊可替換的「積木」:演算法模組回答「如何搜尋」,問題模組回答「評價什麼、環境如何回饋」。二者透過一組清晰的介面契約對接,組合出可重複使用、可替換、可遷移的演化流程。
演算法模組:封裝「如何搜尋」
- 候選解生成與族群更新:初始化、突變、交配、選擇、菁英保留等演化邏輯由演算法模組統一實現。
- 搜尋控制:迭代輪次、族群規模、重啟與收斂判據、算子參數調度,都屬於演算法端的決策。
- 演算法模組只依賴「候選解會被評價」這一抽象前提,不關心目標函數的物理含義與具體形式。
問題模組:定義「評價什麼、環境如何回饋」
- 把候選解變成可比較的回饋:目標值、適應度、限制條件違反量,或一次環境互動的結果。
- 宣告問題邊界與限制條件:變數維度、取值範圍、可行域規則,讓演算法知道可以在哪裡生成候選解。
- 對同一批候選解給出一致評價,使不同個體、不同代、不同演算法之間可以橫向比較。
介面契約:候選解批次 ⇄ 評價結果
演算法模組向問題模組提交一批候選解;問題模組返回結構化的評價結果(目標向量、限制條件違反量及可選的附加診斷資訊);演算法模組據此更新族群、推進下一代。這一次「提交—返回」的往復,就構成一代演化。
解耦帶來的收益
- 獨立擴充:新增或替換演算法不影響問題定義;修改或新增問題也不要求改寫演算法模組。
- 可組合:同一問題模組可接入不同演化演算法,同一演算法模組也可切換到不同問題模組。
- 可遷移:只要介面契約穩定,演算法與問題即可跨任務重複使用、替換與遷移。
為什麼在本課場景中尤其重要:多目標權衡與昂貴回饋
本課關注的是真實物理世界中的工程問題——例如商飛超臨界翼型設計。這類問題通常同時具備三個特徵:多個彼此牽制的目標(如提升升力往往帶來阻力增加、穩定性下降)、相互嵌套的限制條件(如臨界抖振升力係數、最大應力不得超過材料許用值),以及昂貴而稀疏的回饋(高精度模擬一次評估的代價很高)。模組劃分正是為應對這三點而生。
在問題模組一側,多目標與限制條件被統一折算成可比較的評價結果:目標向量刻畫各項指標,限制條件違反量刻畫越界程度,必要時借助代理模型以較低成本給出近似評估,緩解高精度模擬帶來的回饋瓶頸。在演算法模組一側,搜尋不再追求過早收斂到唯一的「最佳答案」,而是維護一組多樣化候選方案,讓專家在升力、阻力與安全餘量之間做偏好最佳化與取捨。
因此,「候選解批次 ⇄ 評價結果」的契約不僅要能承載單一純量適應度,還要能承載目標向量與限制條件違反量:多目標權衡要求演算法能夠做非支配比較,限制條件處理要求演算法能夠區分可行與不可行。契約一旦殘缺,多目標與限制條件資訊就會在介面處永久遺失,解耦所帶來的重複使用與遷移能力也隨之失效。
常見誤區
把目標函數、限制條件處理或問題特有的啟發式規則寫進演算法模組,或在問題模組裡實現選擇與族群更新。表面上看像是「少寫了一層」,實際上把兩側重新耦合:換問題要改演算法,換演算法要改問題,重複使用與遷移能力同時失效。
介面要「窄而全」
窄指欄位少而穩定——只傳候選解批次與評價結果兩類資訊;全指資訊不可殘缺——目標向量、限制條件違反量、變數邊界都要有。只返回單一純量適應度,會永久遺失限制條件資訊,使帶限制條件的問題難以被正確處理。
演算法模組與問題模組的輸入輸出互動框圖演算法模組負責候選解生成、族群更新與搜尋控制,問題模組負責把候選解評價為目標值、適應度或限制條件違反量,兩者以候選解批次與評價結果的契約往復對接,一次提交與返回即構成一代演化。契約需同時承載目標向量與限制條件違反量,否則多目標權衡與限制條件資訊會在介面處遺失,重複使用與遷移能力隨之失效。
演算法模組與問題模組的輸入輸出互動框圖
演算法模組負責候選解生成、族群更新與搜尋控制,問題模組負責把候選解評價為目標值、適應度或限制條件違反量,兩者以候選解批次與評價結果的契約往復對接,一次提交與返回即構成一代演化。契約需同時承載目標向量與限制條件違反量,否則多目標權衡與限制條件資訊會在介面處遺失,重複使用與遷移能力隨之失效。