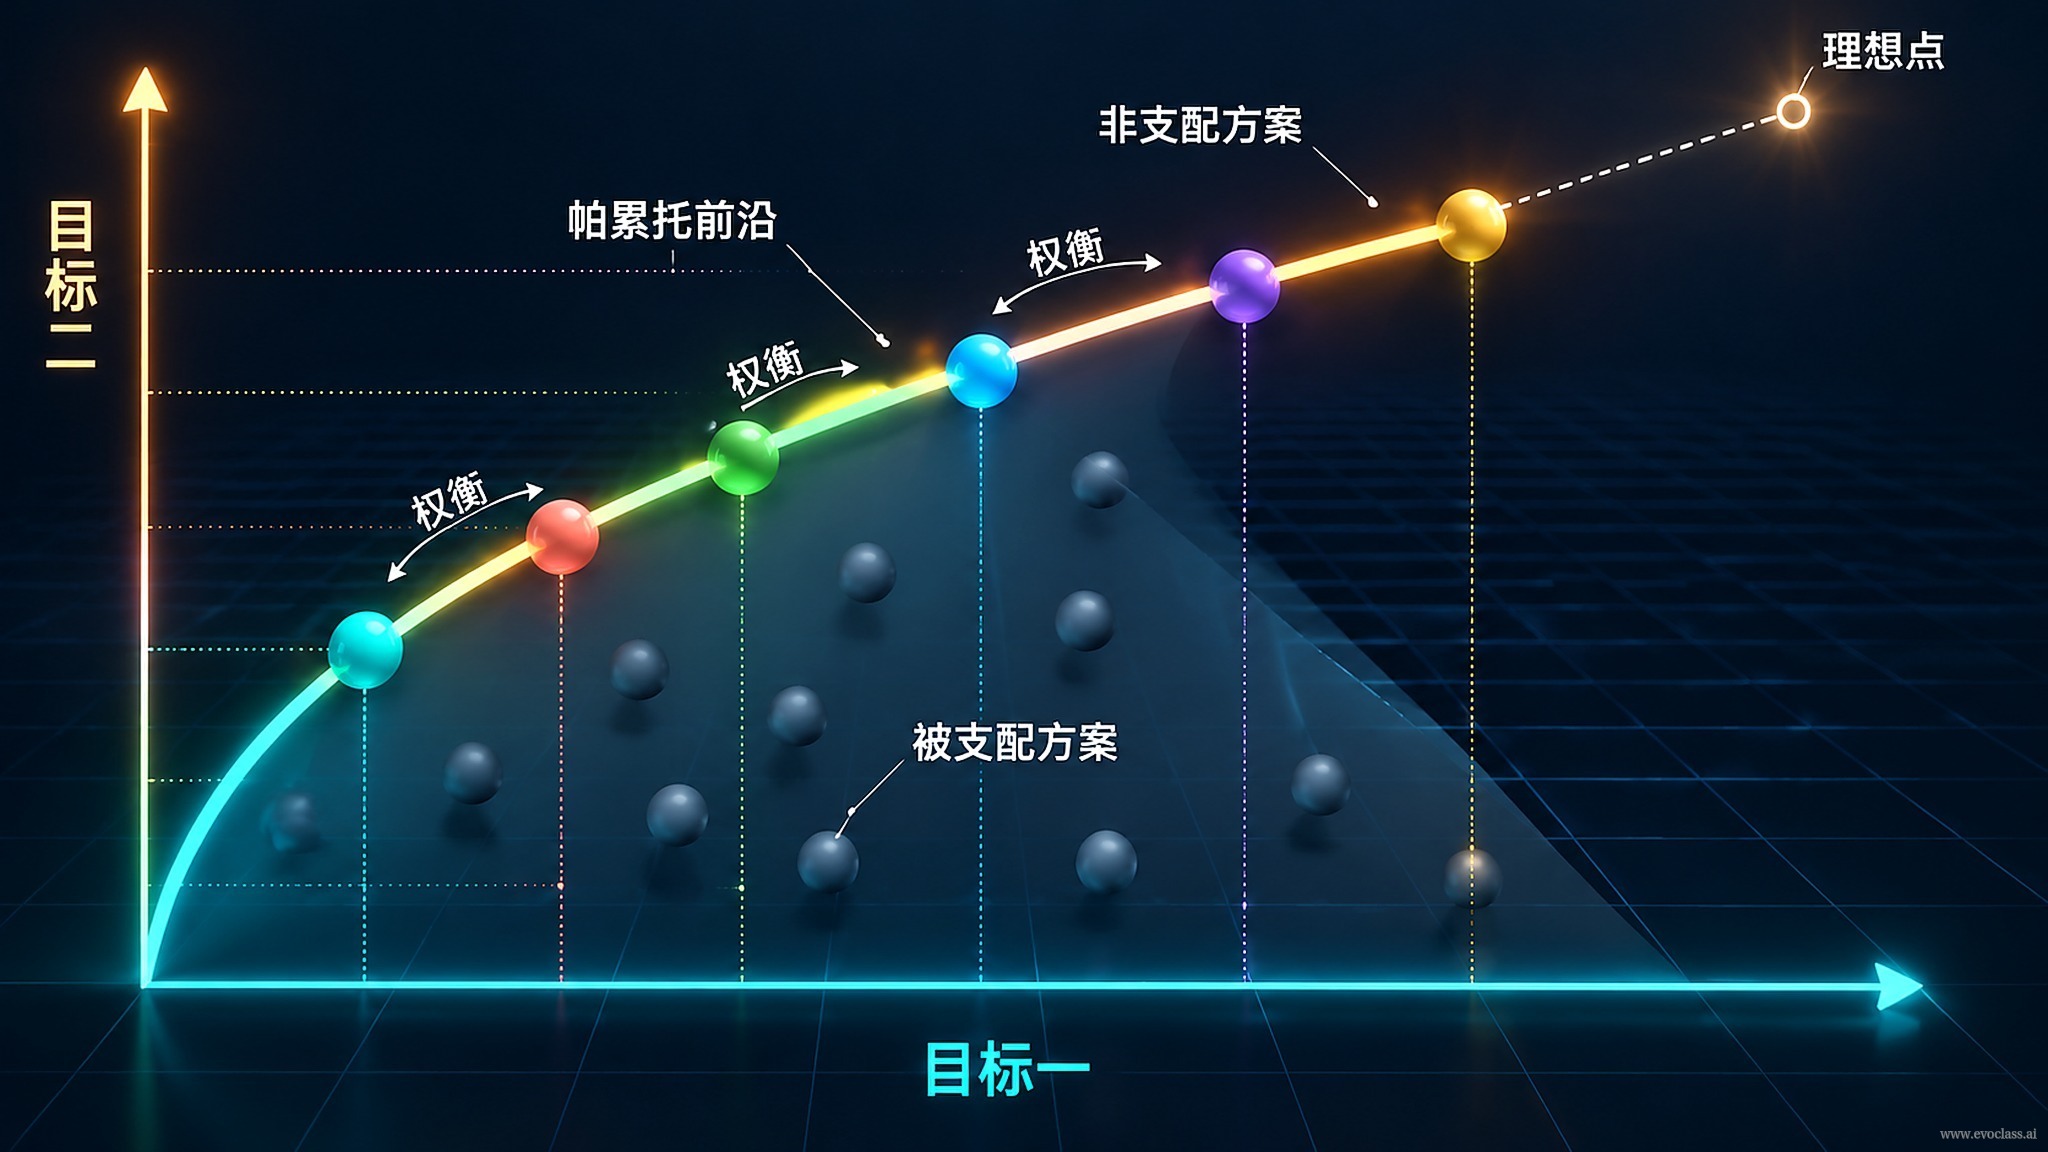
真實世界的最佳化任務很少長成教科書裡的樣子:目標單一、限制清晰、存在一個可以寫下來的最佳解。工程與研究中的常態是,多個目標彼此牽制、彼此衝突——壓縮充電時間往往折損循環壽命,提高氣動性能常常推高阻力,放大評測規模就要付出成本與延遲。改善任何一個指標,通常都要在另一個指標上讓步,因此不存在全域意義上「免費的最佳」。這正是 EvoX 面向真實任務時的定位:不是儘早交出一個「唯一答案」,而是沿不同偏好方向並行探索,保留一組差異化的候選方案,把最終取捨交還給領域專家與真實限制。
一、衝突性:目標之間往往不可兼得
- 指標之間存在真實的折衷關係:提升升力常伴隨阻力上升,減薄翼型有利於氣動卻削弱結構強度。
- 「最佳」必須附帶偏好說明:同一組候選方案,在偏重成本與偏重安全的兩套偏好下會給出不同的推薦結果。
- 更準確的表述不是「找到最佳解」,而是「在給定偏好下找到可接受且可解釋的權衡解」。
二、解不是一個點,而是一組權衡解
多目標問題的解集合稱為 帕雷托前沿:前沿上的每個點都代表一種合理的偏好取向,在不再惡化其他目標的前提下無法繼續改進任一目標。前沿上的解彼此不支配,沒有絕對排名,只有「在什麼偏好下更合適」。
三、探索優先於收斂
- 過早收窄到單一解,會遺失方案空間的結構資訊,使系統無法回答「如果限制變了,還有哪些備選」。
- 應維持族群多樣性,讓不同偏好方向同時被取樣與評估,避免所有個體崩塌到前沿的一個狹窄區域。
- 差異化的價值在於回應變化:當工程限制、成本或風險發生調整時,決策者能夠快速切換備選,而不必重新求解。
要讓這種「沿多方向展開」真正跑得動,需要相稱的運算底座。EvoX 將候選、評價結果與演算法狀態組織為可整體計算的張量,使變異、評價與狀態更新作為整體進入計算圖接受編譯最佳化;Runtime 排程器再把批次計算分發到 GPU、加速裝置或分散式叢集。正因為張量化並行提供了高吞吐量的批次評估,維持大族群、覆蓋整條前沿才是工程上可行的選擇,而不是被串行評價的開銷壓垮。
四、回饋稀疏、評估代價高昂
真實評估來自模擬、台架試驗或試製,單次代價高、訊號稀疏(可能只有通過/不通過,或帶雜訊的少量指標)。這要求把有限預算花在能夠擴展權衡空間的區域:用代理模型替代部分高保真評估,把額度投向不確定性高、又可能改善前沿覆蓋的候選方案,並在整個前沿範圍內保持取樣廣度,而不是只圍著當前的「最佳解」反覆精修。
五、決策權歸屬
演算法負責展開權衡空間,並提供可比的候選集合;人類專家負責依據場景偏好、法規與商業限制做出最終裁決。兩者不可互相替代:演算法替代不了對偏好與風險的判斷,專家也無法手工窮舉權衡空間的廣度。
多目標帕雷托前沿與候選方案分布圖示把多目標最佳化呈現為一條帕雷托前沿:充電時間、壽命等目標相互牽制,改進一項往往要犧牲另一項,前沿上的解互不支配。EvoX 透過張量化並行維持大族群,沿不同偏好方向取樣,保留差異化候選,供決策者依限制取捨。