在 MetaDE 這類方法中,演化發生在參數層:內層演算法解決真實任務,外層演算法調整內層演算法的配置與策略。而 AutoPSO 與 EvoGO 把被演化的對象再向上抬高一层——直接演化演算法結構本身:元件如何組合、候選如何生成、更新規則如何組織。
判據:外層到底在搜什麼
區分「調參」與「改結構」,不能只看方法名字,而要看外層搜尋空間的層級。MetaDE 一類方法的外層搜尋空間是內層演算法的配置與策略(學習因子、變異機率、選擇壓力等取值);AutoPSO / EvoGO 的外層搜尋空間則是演算法結構——哪些元件參與組合、候選生成流程長什麼樣、狀態如何更新。
- 參數層:結構固定,只調數值。可及範圍是行為的「強度」。
- 結構層:元件與連接方式可變。可及範圍是行為的「形態」。
AutoPSO:把經典 PSO 拆成元件池
經典 PSO 的速度—位置更新公式是寫死的。AutoPSO 把這一過程拆解為可組合元件:速度項、鄰域拓撲、擾動項、重啟策略等,再由外層演化挑選並組裝成新的候選生成器。它不再沿用固定的經典更新結構,而是讓「更新結構」本身成為可搜尋的變數。調學習因子只能改變行為強度,改元件組合才能改變行為形態。
EvoGO:讓歷史回饋決定結構往哪改
EvoGO 側重把歷史回饋接入結構演化路徑:既往搜尋軌跡與表現記錄不再只用於「選解」,而用於決定「結構下一步往哪裡改」。回饋因此從結果篩選器變成結構更新的方向盤——它改變的是下一輪結構候選的方向,而不是僅僅在一批已完成候選裡挑一個好結果。
共享的雙層骨架與工程含義
兩者共享同一骨架:內層演算法在真實任務上運行,外層依據內層表現演化結構。關鍵前提是樣本密度——GPU 並行批量運行大量內層任務,使「結構—表現」的對照樣本足夠密集,外層的選擇才具備統計意義,而不會被單次運行的雜訊左右。
工程含義
演算法從「一次性的先驗選擇」變成「可持續被改進的對象」。代價是:結構層演化天然帶來更大的搜尋空間與更高的評估成本,因此它的可行性依賴張量化並行底座——這也是下一節 GPU 並行主題的直接動因。
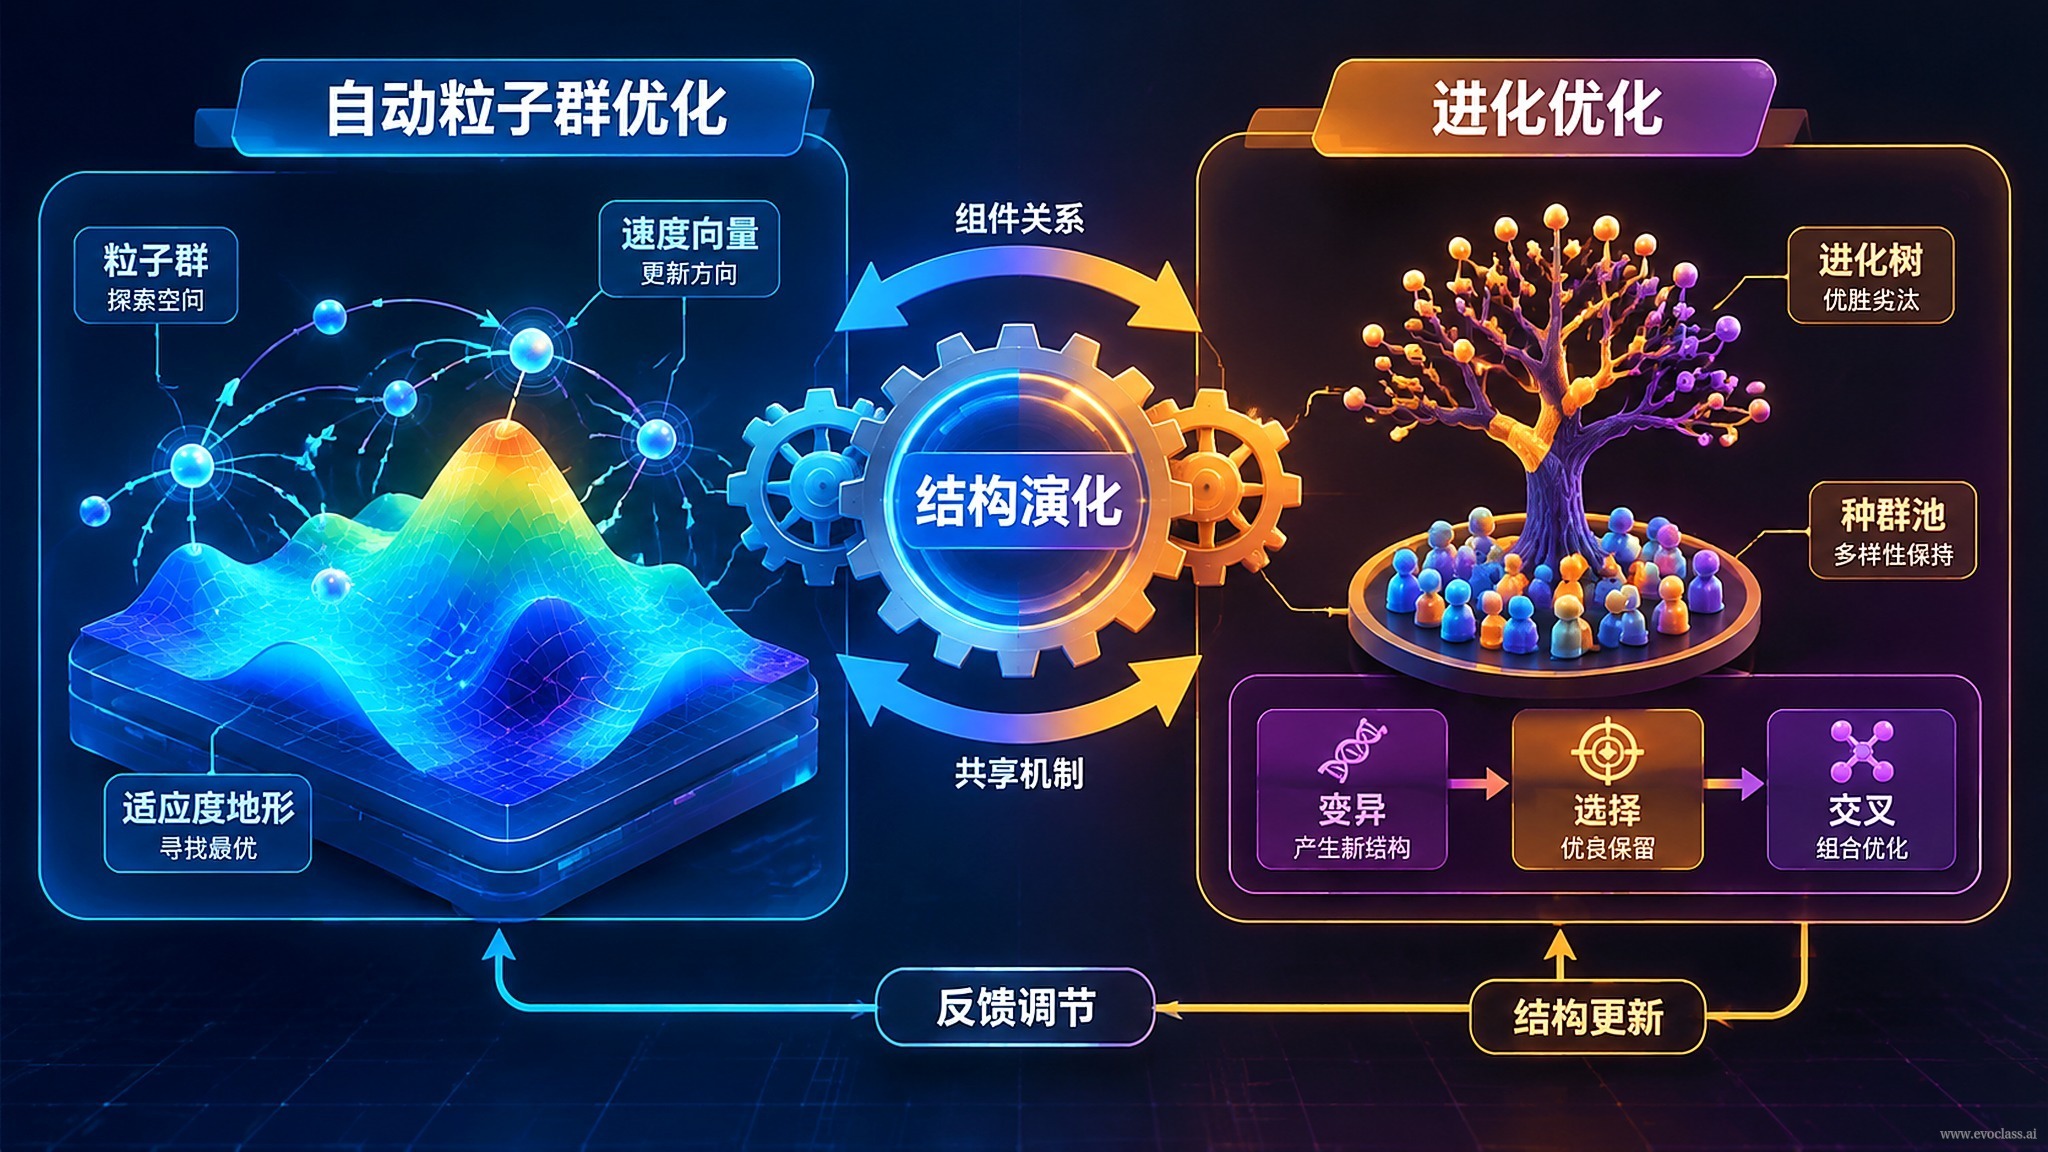
AutoPSO 與 EvoGO 結構演化關係圖示對比參數層與結構層演化:MetaDE 外層搜尋學習因子、變異機率等配置數值,演算法結構固定;AutoPSO 與 EvoGO 的外層搜尋元件如何組合、候選生成與更新規則如何組織。AutoPSO 把 PSO 更新拆成速度項、鄰域拓撲、擾動、重啟等元件池供外層挑選組裝,EvoGO 則用歷史軌跡回饋決定結構下一步往哪裡改。
AutoPSO 與 EvoGO 結構演化關係
圖示對比參數層與結構層演化:MetaDE 外層搜尋學習因子、變異機率等配置數值,演算法結構固定;AutoPSO 與 EvoGO 的外層搜尋元件如何組合、候選生成與更新規則如何組織。AutoPSO 把 PSO 更新拆成速度項、鄰域拓撲、擾動、重啟等元件池供外層挑選組裝,EvoGO 則用歷史軌跡回饋決定結構下一步往哪裡改。