超臨界翼型設計是 EvoX 在真實工程中的多目標實踐案例。翼型外形參數的變化會同時牽動多項氣動指標,而設計又必須滿足升力、迎角、厚度等嚴格約束;實踐的重點不是求得唯一最佳解,而是產生多樣化候選方案組,交由領域專家評估不同收益與代價。
- 目標衝突:超臨界翼型的彎度、厚度、後緣等外形參數相互耦合,改善一項指標往往要以另一項指標為代價,目標之間普遍存在衝突,因此需要多目標權衡,而不能按單目標尋優處理。
- 嚴格約束:升力、迎角、厚度等要求限定了可行設計域,搜尋必須在滿足這些約束的前提下展開,才能保證候選方案工程可用。
- 候選組輸出:EvoX 使輸出成為一組兼顧各項指標的多樣化方案,而非單一答案;候選組用於支持專家比較、取捨與決策。
- 方法價值:該案例體現「把真實複雜問題轉化為可探索過程」的價值——在約束與目標衝突中尋找可解釋、可評估的權衡方案。
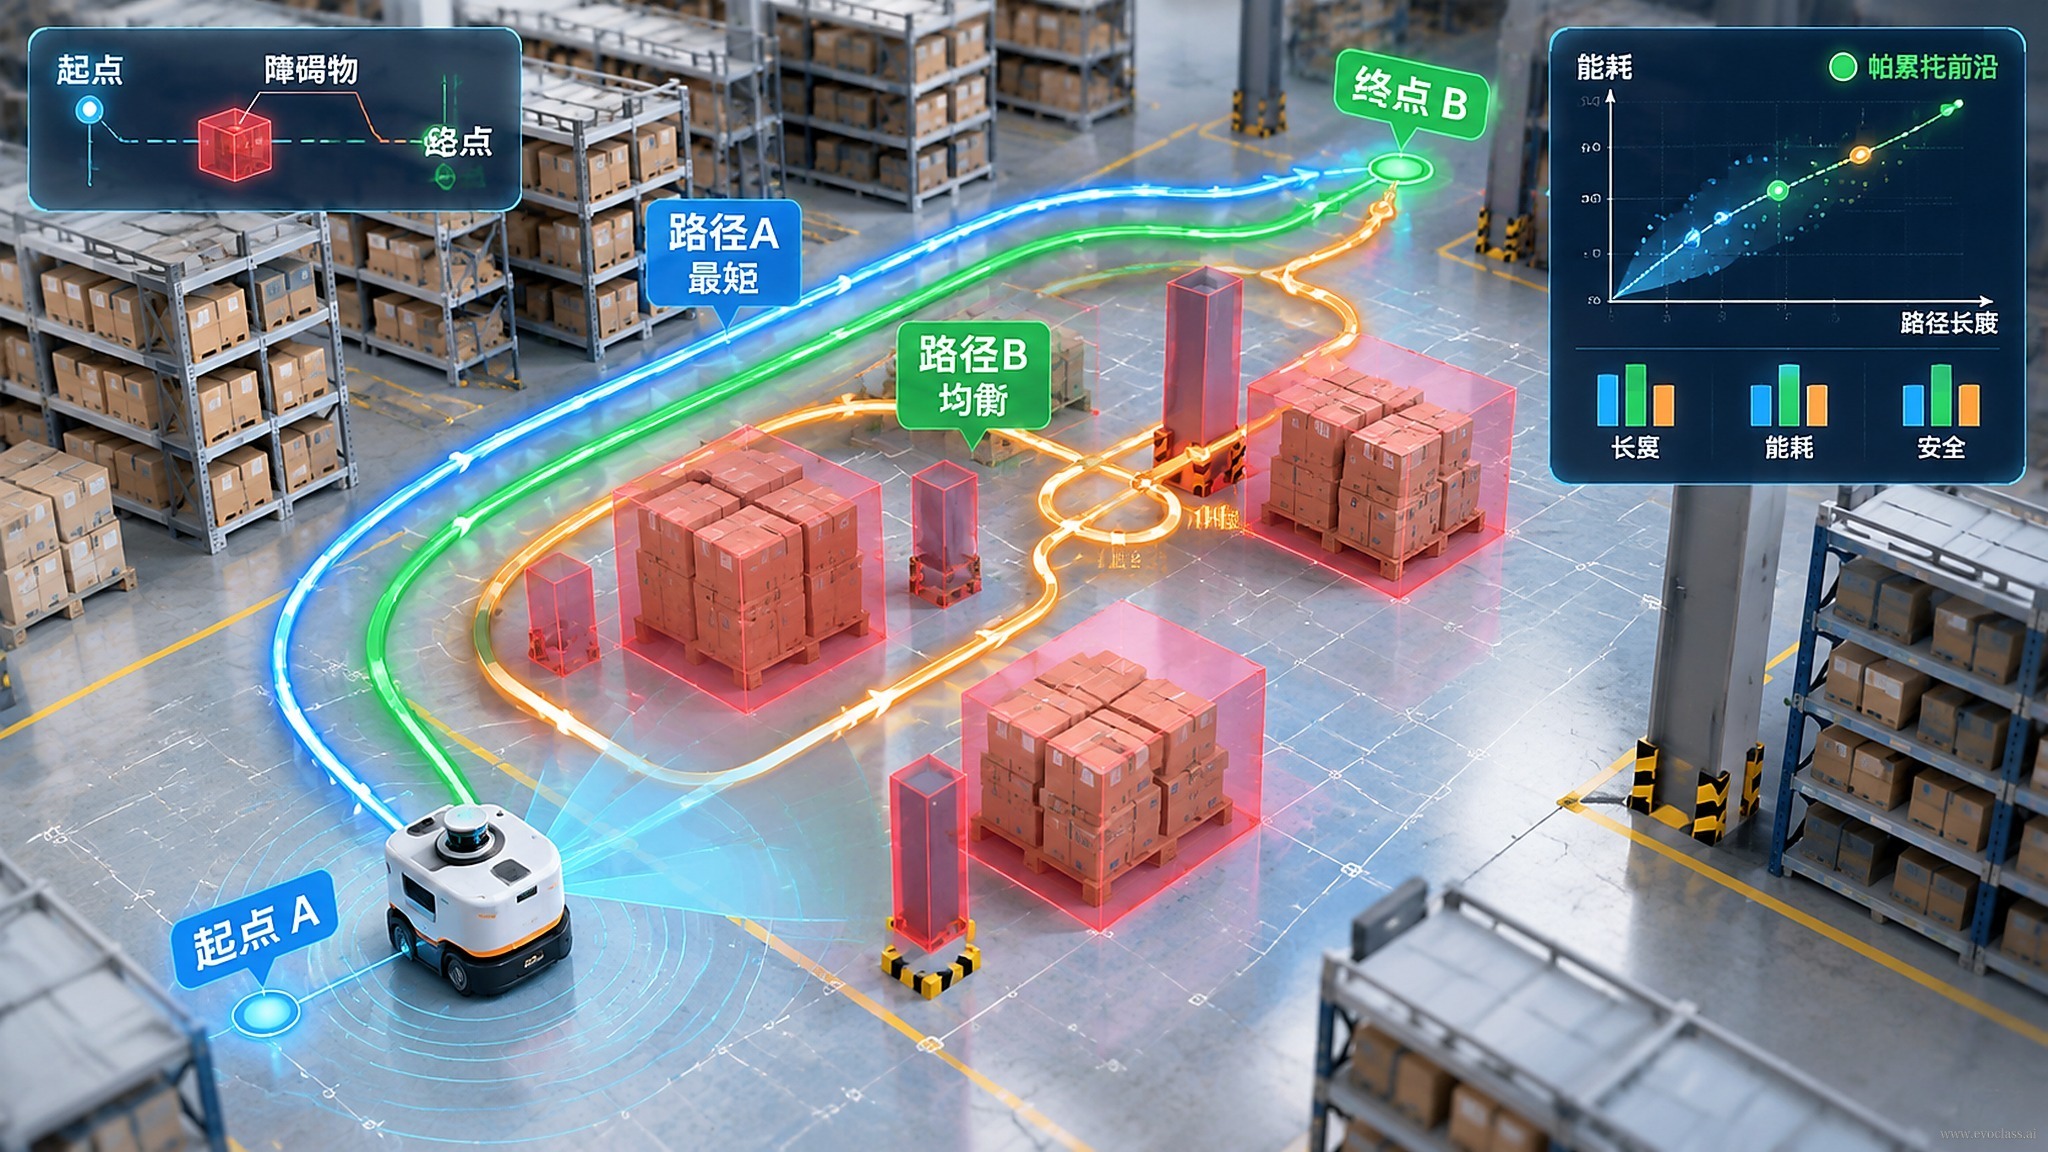
下面的路線圖概括了這一過程:先在翼型參數空間中持續探索,再逼近多目標權衡前沿,最終形成供專家評估的候選方案組。
多目標最佳化路線圖圖示以倉庫機器人避障尋路為多目標最佳化示例,展示從路徑空間探索到逼近權衡前沿、再到形成候選方案組的路線;它對應本頁翼型設計的同類邏輯:外形參數相互耦合,目標衝突與升力、迎角、厚度等約束共同限定可行域,最終輸出供專家評估的多樣化方案。
多目標最佳化路線圖
圖示以倉庫機器人避障尋路為多目標最佳化示例,展示從路徑空間探索到逼近權衡前沿、再到形成候選方案組的路線;它對應本頁翼型設計的同類邏輯:外形參數相互耦合,目標衝突與升力、迎角、厚度等約束共同限定可行域,最終輸出供專家評估的多樣化方案。