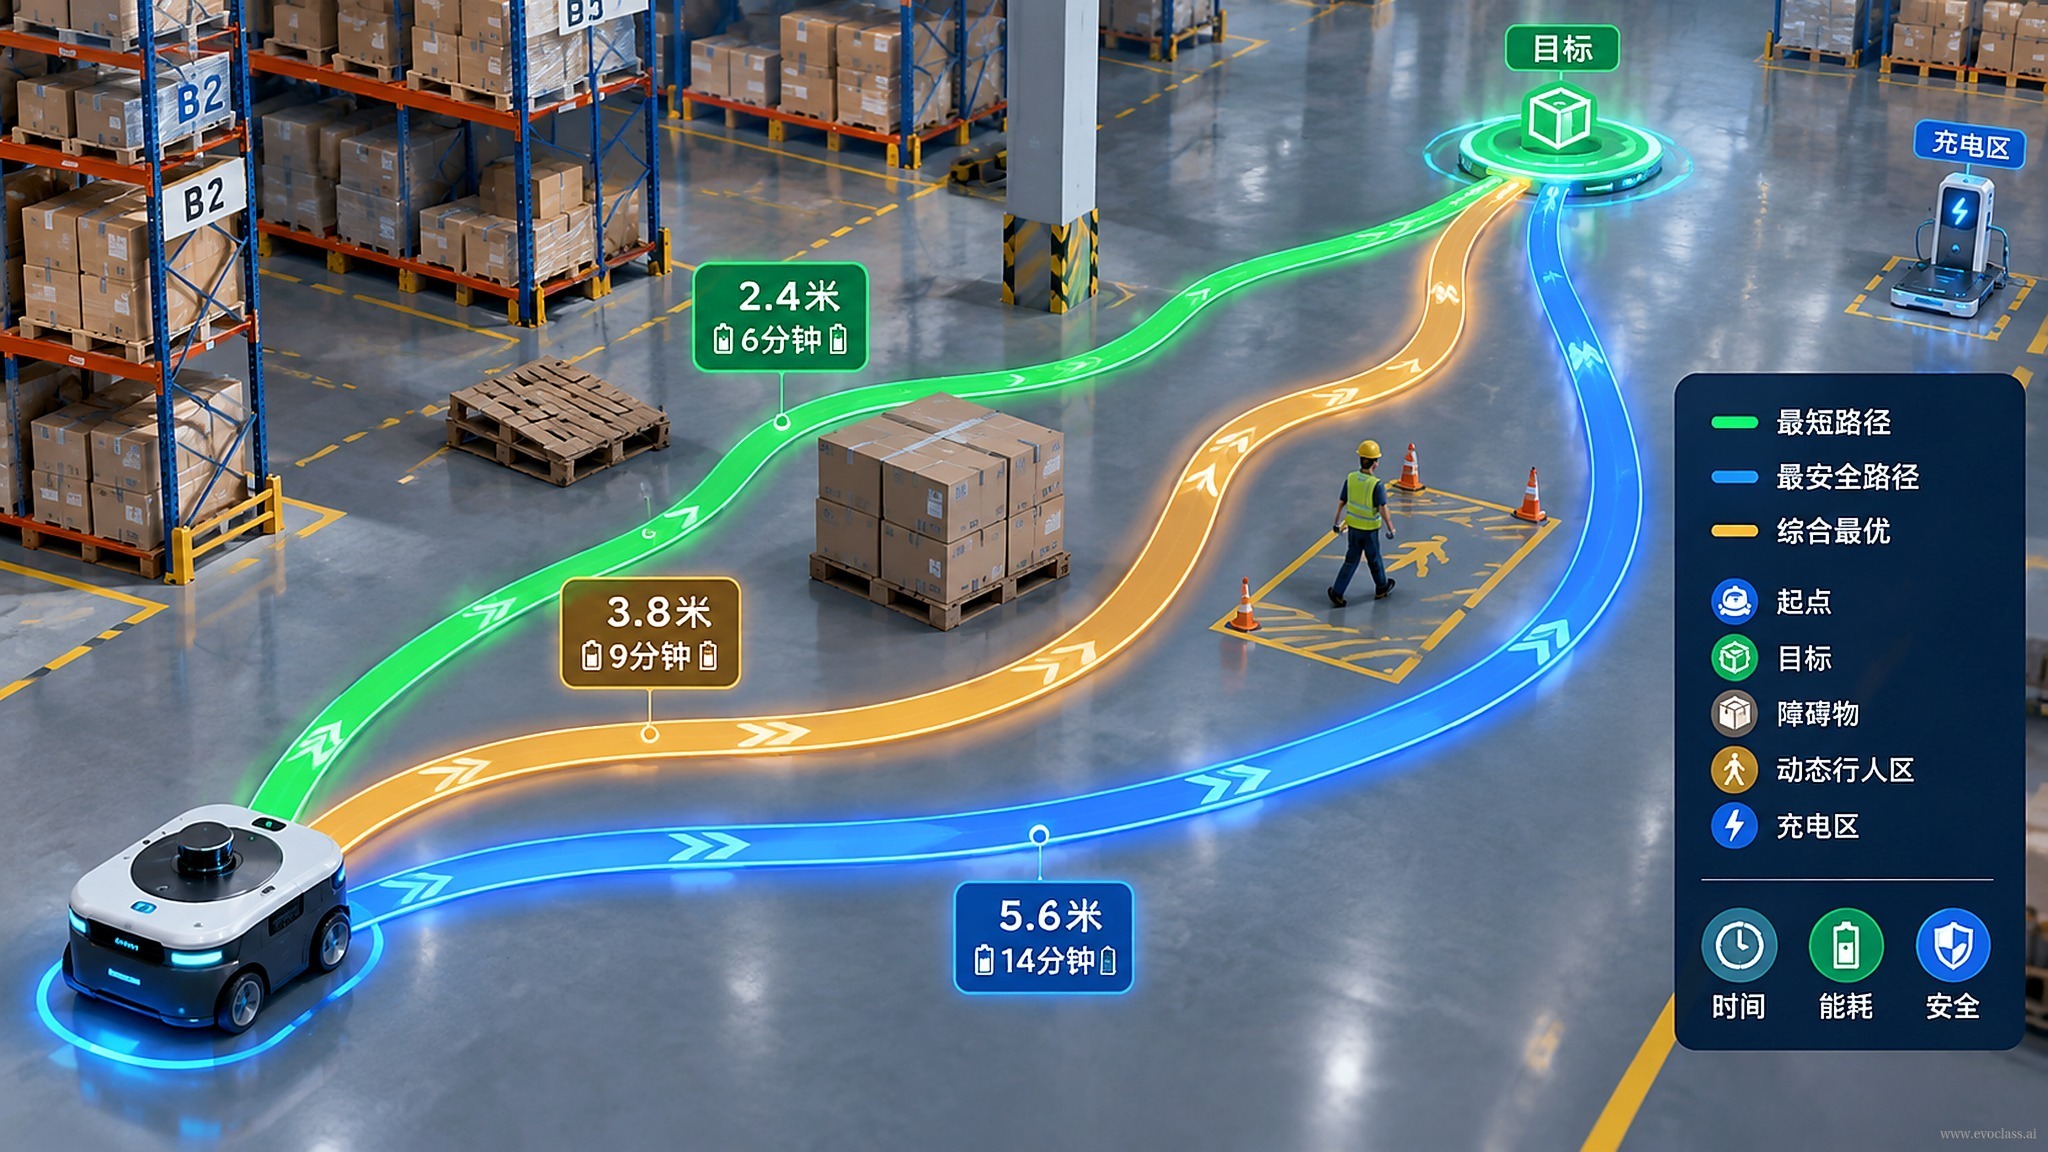
在倉庫機器人尋路任務中,我們面對一個固定的倉庫佈局:貨架、通道、障礙物、機器人起點與終點皆已確定。目標是在這些限制下找到一條無碰撞的避障路線,並盡可能縮短路徑長度。路徑長度與避障安全性通常並不完全一致:較短的路線可能貼近貨架或穿越高風險區域;較安全的路線可能繞行更遠。因此,這是一個典型的多目標最佳化問題,而非單一最短路徑問題。
從任務描述到 EvoX 呼叫
AI 在此扮演「任務翻譯器」的角色:它將自然語言描述——固定倉庫佈局、障礙物環境、起點、終點、避障要求、路徑長度目標——自動轉換為 EvoX 可執行的呼叫設定,減少手工編碼與參數設定的成本。隨後,EvoX NSGA-II 在 GPU 上並行完成族群評估與搜尋,同時保留多個折衷解,形成從「短但冒險」到「長但安全」的路線族。
目標定義與多目標權衡
- 路徑長度目標:最小化機器人從起點到終點的總行駛距離。
- 避障安全性目標:最小化與障礙物的碰撞風險,或最大化無碰撞可行性。
- 限制條件:路線必須留在通道內,不能穿過貨架或障礙物,並滿足機器人運動學限制。
- 決策變數:路徑關鍵點、曲線控制點、轉彎半徑、速度剖面等。
結果呈現
最佳化結束後,系統輸出候選路線的視覺化圖與收斂趨勢曲線。視覺化路線圖用於觀察路徑可行性、路線多樣性與推薦無碰撞路線;收斂趨勢用於判斷 NSGA-II 是否逐步找到更好的折衷解。例如,若路徑長度曲線趨於平穩,而避障風險不再顯著下降,可認為搜尋進入高原期;若兩者仍有明顯改進空間,則可繼續增加迭代次數或調整族群規模。
範例
在倉庫機器人避障尋路任務中,AI 可呼叫 EvoX NSGA-II 在 GPU 上完成多目標最佳化,並輸出視覺化路線及收斂趨勢。如此一來,一次任務描述就能快速落地為可執行的多目標尋路實驗。
倉庫機器人避障尋路路線圖圖中呈現倉庫機器人尋路的典型多目標結果:路徑最短與避障安全相互衝突,EvoX NSGA-II 在 GPU 上並行評估候選路線,保留從短但冒險到長但安全的一組折衷解。路線圖用於檢查路徑可達與避障合理性,收斂曲線用於判斷搜尋是否仍在改進。
倉庫機器人避障尋路路線圖
圖中呈現倉庫機器人尋路的典型多目標結果:路徑最短與避障安全相互衝突,EvoX NSGA-II 在 GPU 上並行評估候選路線,保留從短但冒險到長但安全的一組折衷解。路線圖用於檢查路徑可達與避障合理性,收斂曲線用於判斷搜尋是否仍在改進。