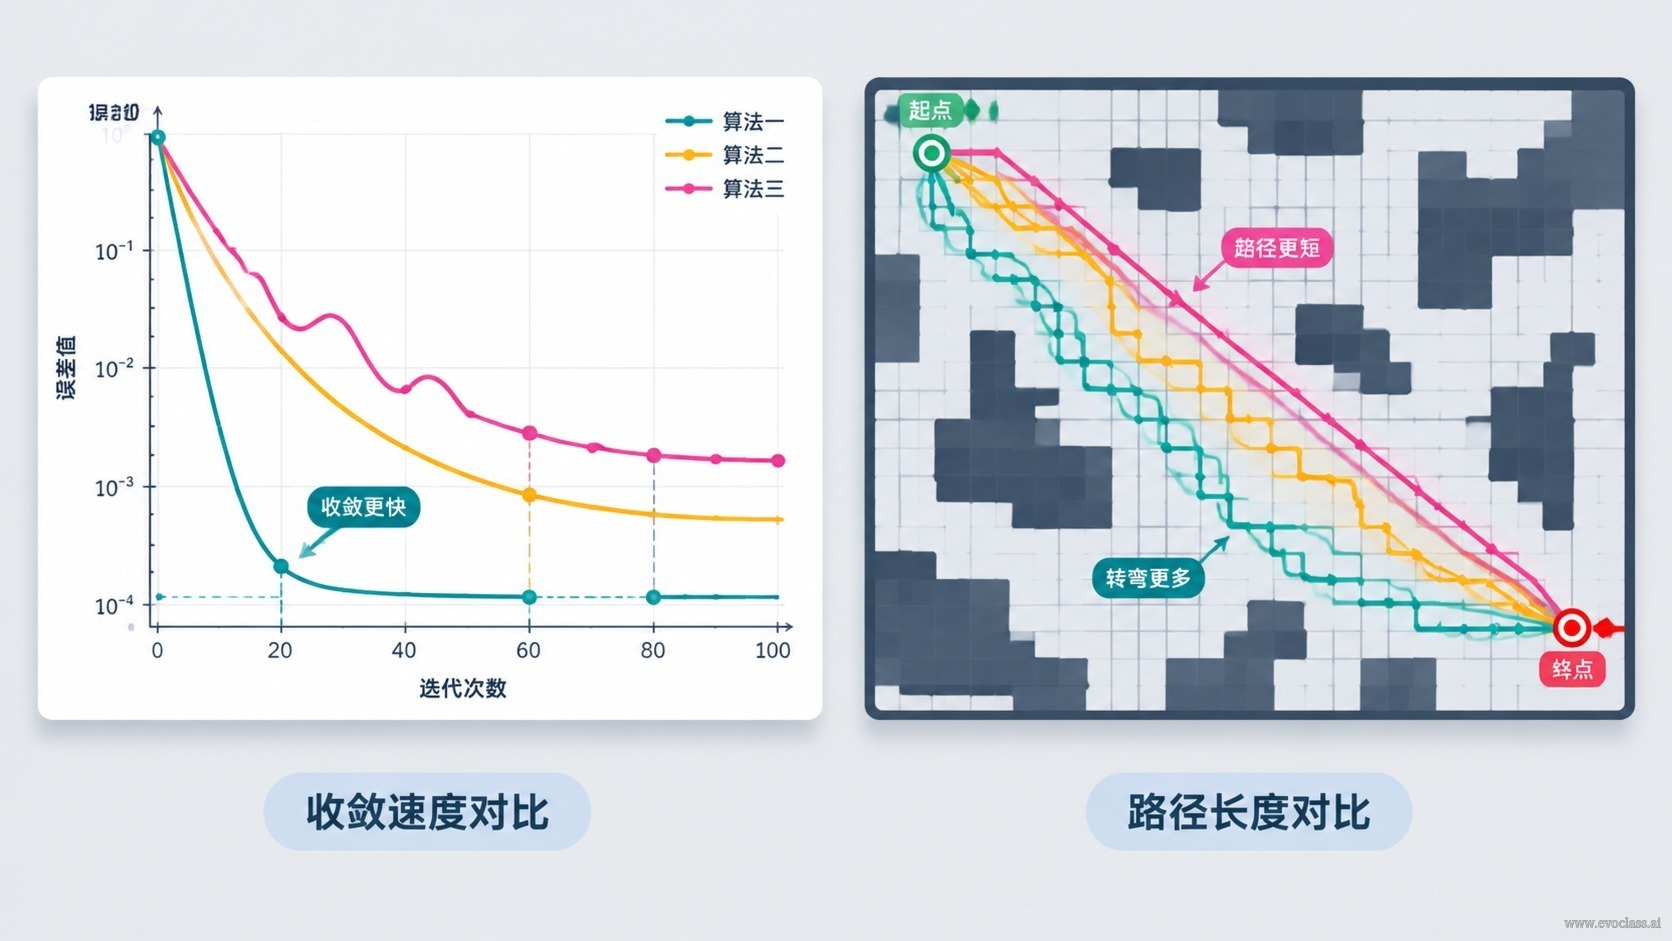
在 EvoX 的多目標倉庫機器人尋路實驗中,「跑出過一次好看的解」並不代表最佳化真實推進。要判斷一次執行是否可信,必須同時取得兩類證據:一類描述搜尋過程(各目標隨迭代代數的收斂曲線),另一類描述最終方案(固定倉庫佈局下的路線視覺化與指標表)。曲線只回答「搜尋有沒有在動」,路線與指標才回答「結果能不能用」。
一、先讀收斂曲線:搜尋過程在發生什麼
把每個目標值按迭代代數畫成曲線,觀察的是趨勢而不是某一個點的數值。工程中常見的四種形態需要被明確區分:
- 持續改進:曲線在前中期穩定下降(或綜合指標穩定上升),說明種群仍在有效搜尋,交叉與變異持續產生更好的候選解。
- 震盪:曲線上下波動但沒有明確的長期走向,通常來自評價雜訊、約束衝突或多樣性過大,需檢查評價函數與參數設定。
- 停滯:曲線在一段區間內幾乎水平,但仍可能在後續代中再次改進,屬於「暫時失去改進方向」。
- 早熟收斂:很早就徹底平掉且再沒有恢復,多數是種群多樣性喪失或解空間被過早壓縮。
二、再看固定倉庫佈局下的最終路線
把演化得到的最佳路線與對比路線疊加到同一張固定倉庫地圖上,檢查三件事:路徑是否真實可達、繞障是否合理、貼近終點的最後一段是否穩定。固定佈局是關鍵約束——只有環境不變,不同執行、不同參數之間的路線差異才能歸因於最佳化本身,而不是地圖變了。
三、用完整實驗資料支撐結論
可重現才算結論。請保存並核對:執行配置與隨機種子、迭代日誌、各目標隨代數的數值、最終路線與評價結果。必要時透過複跑或交叉檢查確認同一結論是否穩定成立。若曲線後期不再明顯改進,應結合完整日誌判斷究竟是早熟收斂、評價飽和,還是已經接近可用解;不要僅憑一張截圖下判斷。
常見誤判
曲線平滑地早早變平,並不自動等於「找到最佳解」,也不自動等於「演算法失效」;同樣,一條看起來漂亮的路線也不等於搜尋穩定。單次最佳結果既可能是真實改進,也可能是隨機波動或評價飽和的產物——過程趨勢與最終結果必須互相印證。
收斂曲線與尋路結果判讀圖示把搜尋過程與最終方案放在一起判讀:收斂曲線反映各目標隨迭代的趨勢,需區分持續改進、震盪、停滯與早熟收斂;固定倉庫佈局下的路線圖與指標表則回答結果能否使用。只有過程趨勢與最終路線互相印證,才能排除單次好看結果造成的誤判。
收斂曲線與尋路結果判讀
圖示把搜尋過程與最終方案放在一起判讀:收斂曲線反映各目標隨迭代的趨勢,需區分持續改進、震盪、停滯與早熟收斂;固定倉庫佈局下的路線圖與指標表則回答結果能否使用。只有過程趨勢與最終路線互相印證,才能排除單次好看結果造成的誤判。