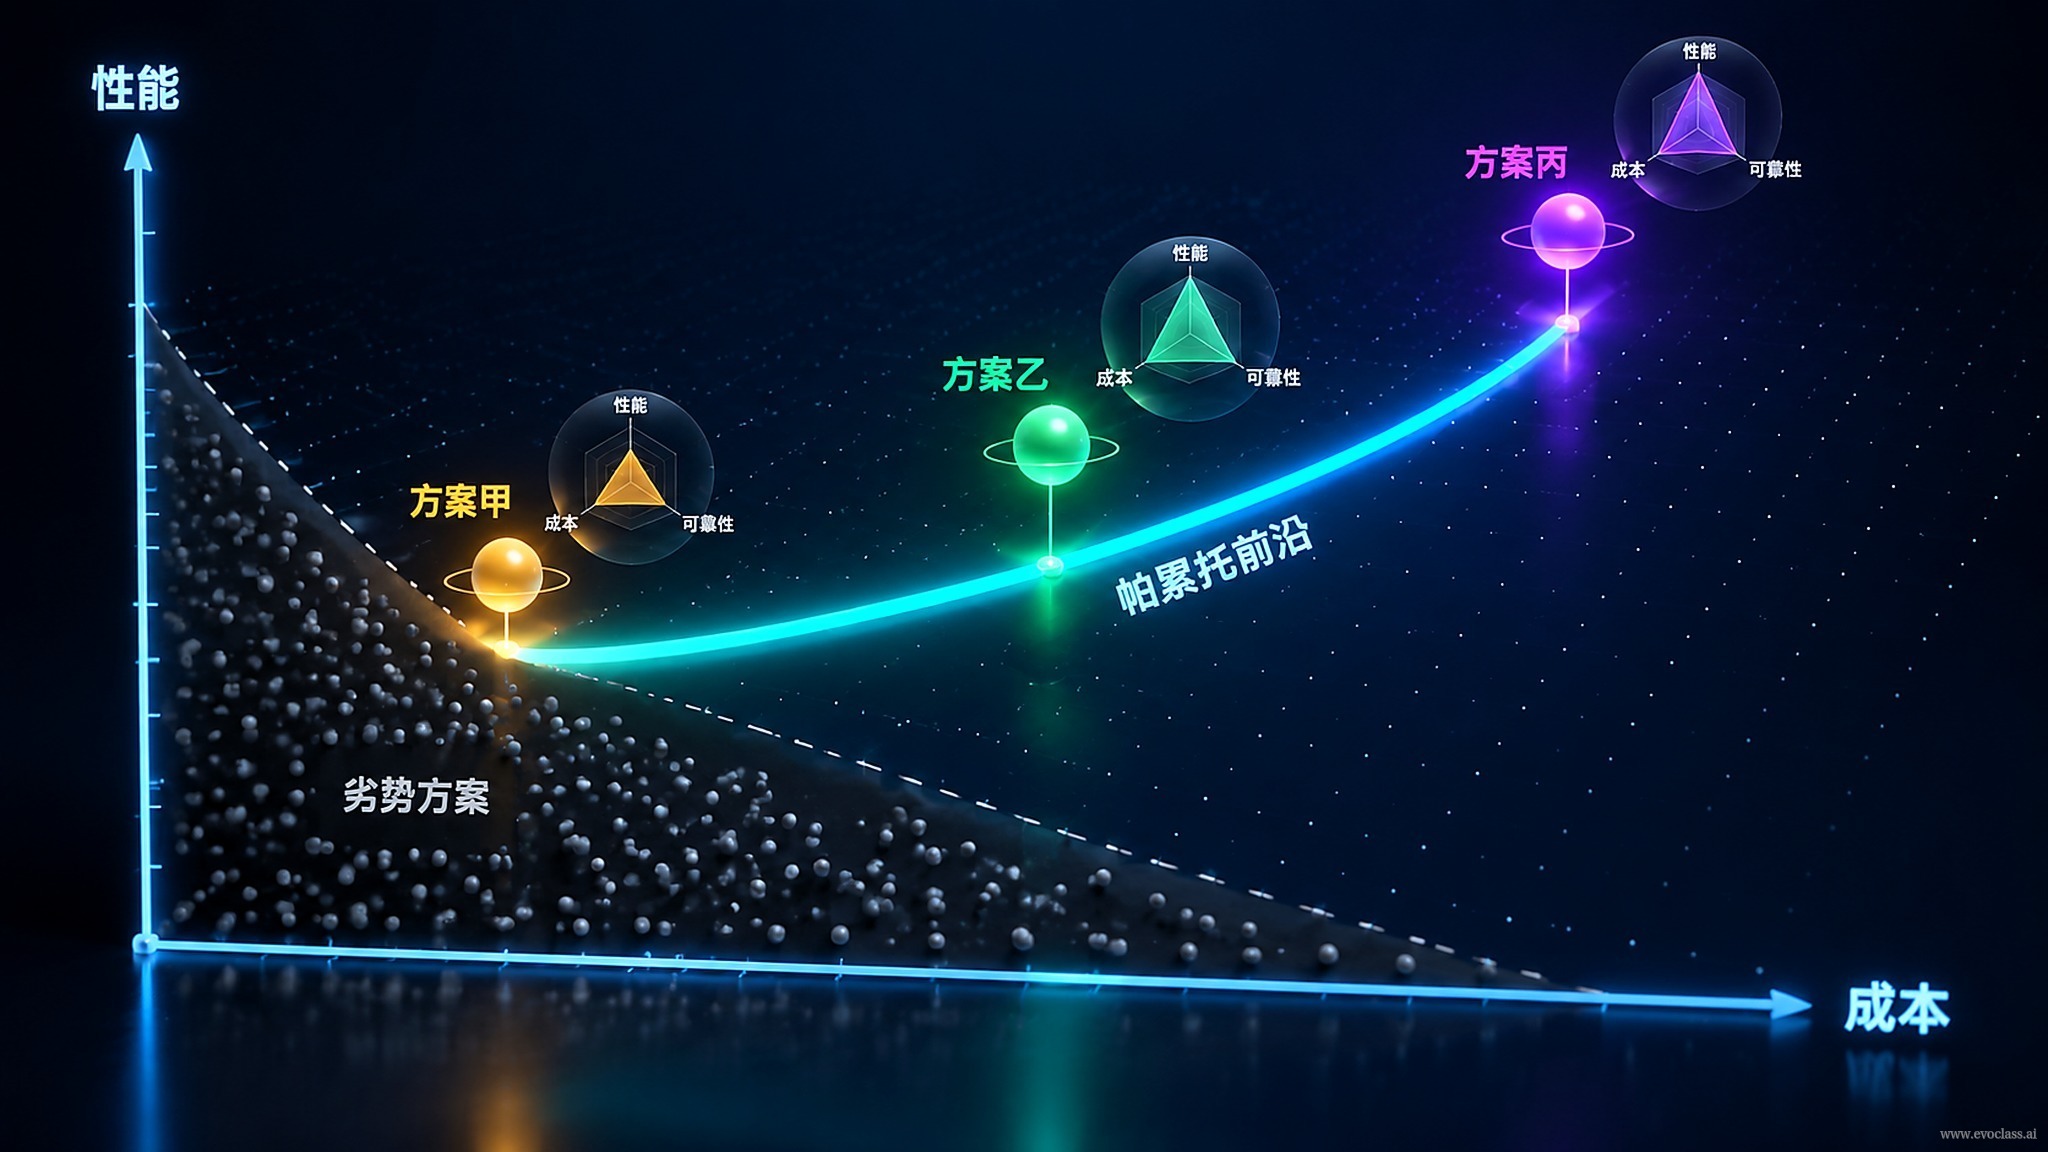
在真实世界里,优化问题很少只有一个目标,也很少只有一个答案。同一个系统往往要同时照顾性能、时延、能耗与成本;这些目标彼此牵制,改善其中一项,常常要以牺牲另一项为代价。因此,EvoX 的价值不在于更快地收敛到某个“唯一最优”,而在于保留一组彼此有差异的候选方案,让研究者可以在约束之内比较收益与代价,并持续探索。
为什么真实世界很难有唯一最优解
- 目标与约束随场景变化:面向离线评测、面向移动端、面向高并发线上服务,三者的优先目标完全不同,同一套配置很难同时胜出。
- 约束带有不可破坏的边界:端到端时延上限、单位推理成本预算、显存与功耗上限等,属于候选方案必须满足的边界,而不是可以用“总体更好”来交换的筹码。
- 多目标相互牵制:精度提高 → 计算量与能耗上升 → 时延与成本上升;反向压缩时延 → 往往要接受精度下降。没有免费的改进。
非支配解与帕累托前沿
当两个候选无法相互比较出绝对优劣时,它们才构成真正的选择空间。判定方法很直接:如果一个候选在所有目标上都不比另一个差,并且至少在一个目标上更好,那么另一个候选就是被支配解,可以在下一轮淘汰;反之,两者互不支配,都应当保留在候选集合里。所有互不支配的候选连在一起,就形成帕累托前沿——它把“改善一项要牺牲多少另一项”的交换关系完整地保留下来。
研究者的关键提问
- 什么对象可以改变?——模型结构、蒸馏策略、量化位宽、批处理大小,还是服务调度策略?
- 什么反馈能说明变化确实有效?——离线精度、线上时延分位数、单位成本,还是资源占用曲线?
- 哪些约束不能被破坏?——硬性时延上限、成本预算、合规与安全边界。
- 比较是否公平?——是否在同一硬件、同一流量分布与同一评测口径下对比。
- 结果是否足以支持结论?——样本量与线上流量覆盖是否充分,结论是否可复现。
- 下一轮保留什么、放弃什么?——淘汰被支配解,保留互不支配的差异化候选。
判断力比代码更稀缺
人工智能可以帮助你很快把答案实现出来,但“什么问题值得回答、什么证据值得相信、什么结果足够好”仍然要由研究者决定。代码是廉价的,品味与判断力才是关键:让系统进入真实环境、接受真实反馈,并在长期运行中不断产生、检验和保留改进。
多目标权衡与帕累托前沿
图中把候选放在性能、时延、能耗与成本等多个维度上比较:若一个候选在各目标上都不差且至少一项更好,另一个即为被支配解,可在下一轮淘汰。互不支配的候选共同构成帕累托前沿,完整保留改善一项需牺牲另一项的交换关系。
多目标权衡与帕累托前沿
图中把候选放在性能、时延、能耗与成本等多个维度上比较:若一个候选在各目标上都不差且至少一项更好,另一个即为被支配解,可在下一轮淘汰。互不支配的候选共同构成帕累托前沿,完整保留改善一项需牺牲另一项的交换关系。