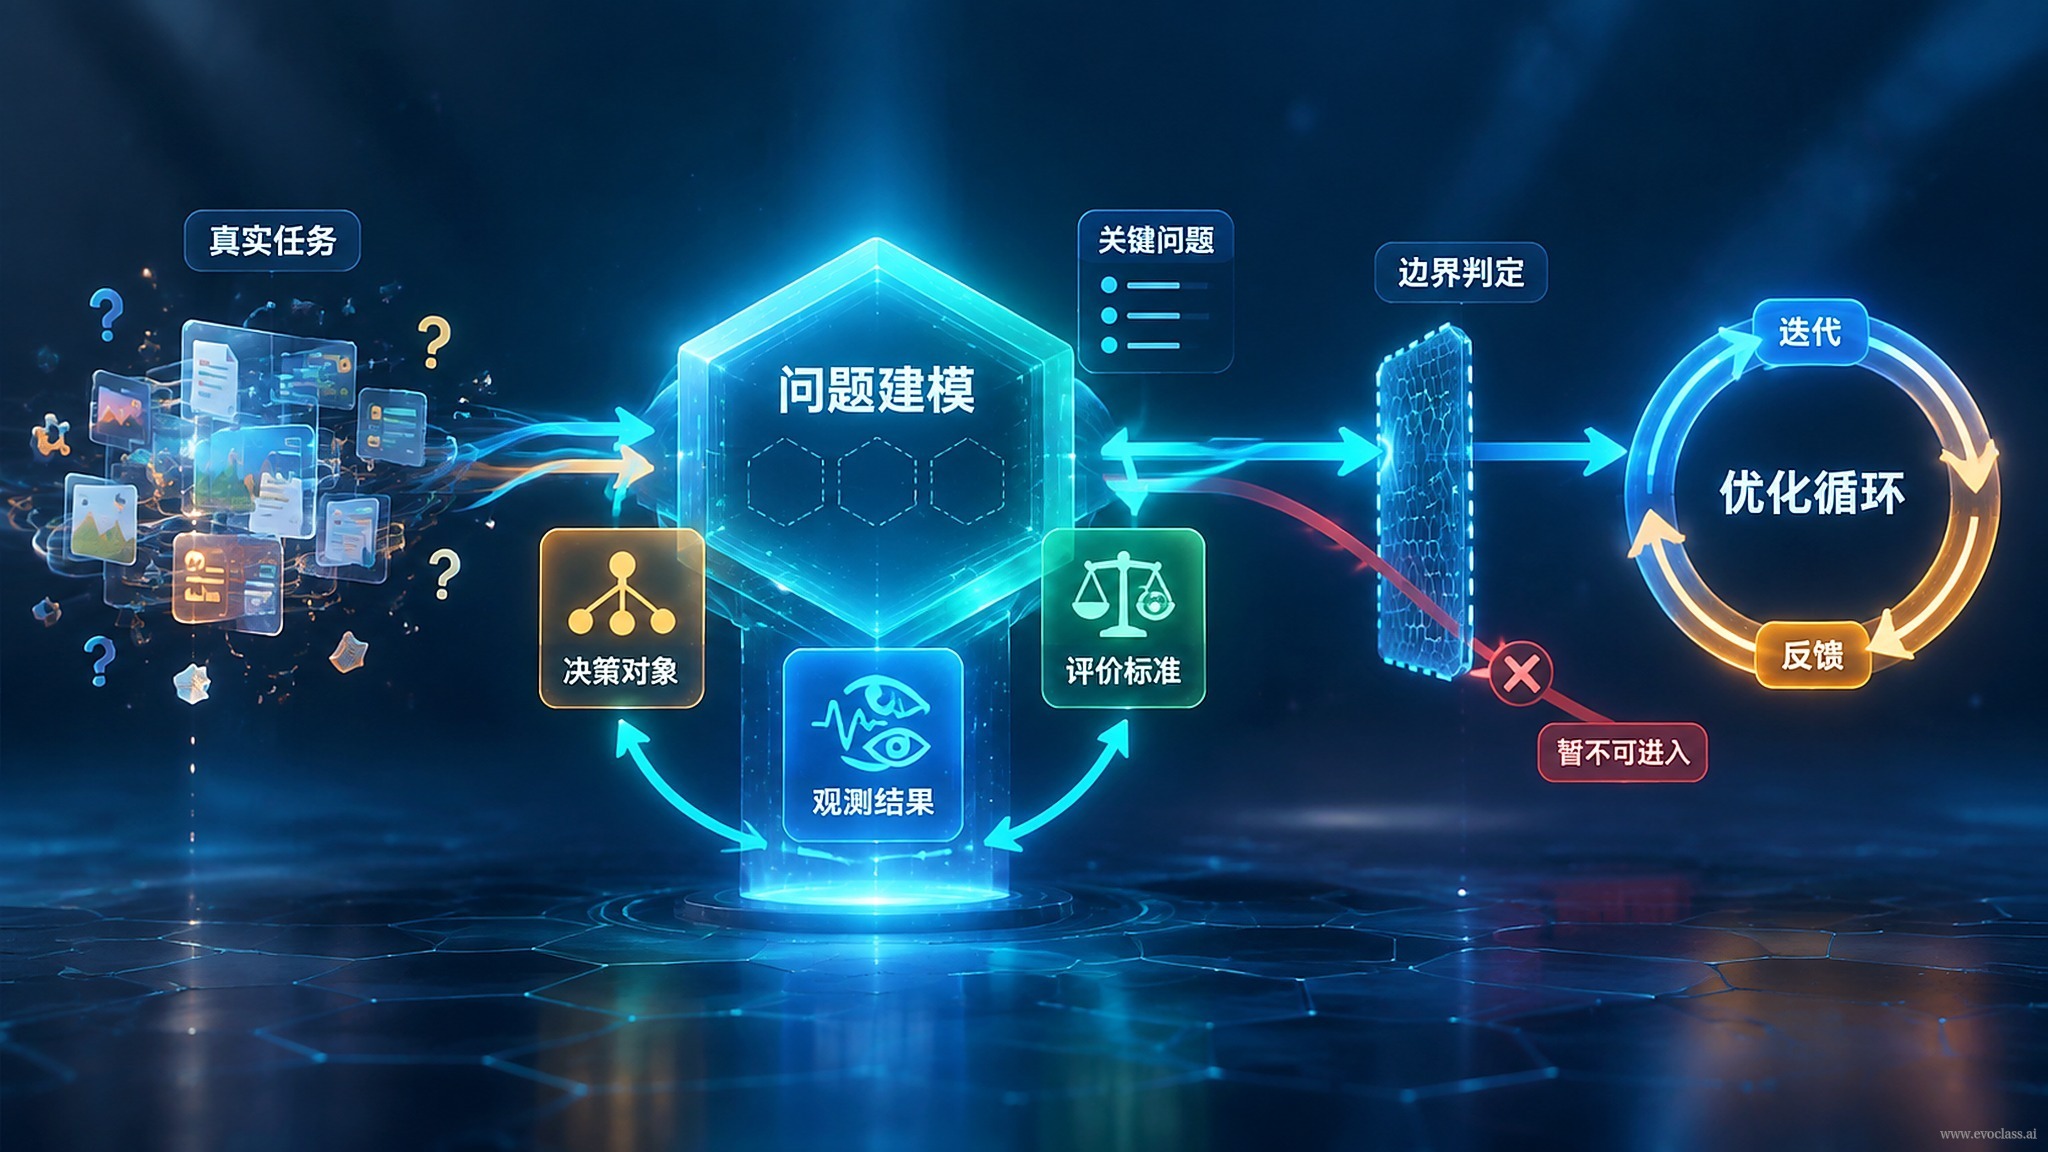
把真实任务接入 EvoX,难点从来不是“换一个更强的演化算子”,而是先把任务契约化:哪些对象允许被改变(搜索空间)、哪些结果能够被观测(反馈通道)、哪些变化应当被保留(评价标准)。这三重边界共同决定演化闭环能否成立,因此必须在上线之前明确,而不是在演化过程中逐步试探。
一、可变更对象边界:划定搜索空间
显式声明决策变量与结构(基因型),以及它们到真实产物的映射(表型),同时标出只读的环境、数据、接口与硬件约束。边界过宽,会把大量无效候选引入搜索;边界过窄,则根本没有演化余地。以数据处理流水线为例,可变更的是算子选择、执行顺序与超参,而输入数据的结构与合规约束属于只读部分。
二、可观测结果边界:打通反馈通道
每一个候选都必须能够产生可被程序捕获的信号。要明确观测通道、时延、噪声水平与可复现性。无法被观测的维度不能作为优化依据,只能作为事后解释——把观测不到的东西写进适应度,只会让演化朝着噪声漂移。
三、评价标准与保留准则:定义什么值得留下
定义适应度或目标向量、约束条件与可行性判定,说明是压成单一数值还是按多目标帕累托保留,并规定失败、崩溃、超时候选该如何惩罚、修复或早停。评价标准一旦确定,实际上就决定了演化会往哪个方向收敛。
四、评价的节拍:并行、成本与预算
确认评价能否批量或异步执行、单次评价成本与总预算。并行度与单次延迟直接决定演化回路的节拍与可承受的代数:串行评价把回路拉长,可承受的代数骤减;批量或异步评价则能显著加快迭代。停机与预算同样要写清——明确评价预算、收敛判据与停机条件,既防止无界消耗算力,也避免过早终止尚未成形的解。
五、评价可信度:当心“优化了指标,却没解决问题”
需要警惕三类风险:代理指标与真实目标错位、目标泄漏,以及候选对评价器的反向利用(用评分漏洞刷分)。应对方式是保留独立验证集或人工复核环节,并尽量让评价过程无状态、可重放,以便失败复现与结果归因。
六、接入契约
最终,把任务封装为 EvoX 可调用的接口:输入一个候选,输出指标与约束,并保证评价尽量无状态、可重放。契约稳定,闭环才稳定。若把训练集上的分数当作唯一的保留标准,演化会迅速过拟合到该指标——这正是评价边界必须先于搜索边界被确定的原因。
任务接入 EvoX 的关键问题
图示围绕任务接入 EvoX 的三重边界展开:可变更对象划定搜索空间,可观测结果打通反馈通道,评价标准决定什么值得保留,并延伸到评价节拍、预算与可信度等要点,最终汇总为输入候选、输出指标与约束的接入契约。它强调边界必须先于算子确定,因为边界决定演化方向。