本页通过课堂实操,围绕同一个工程优化问题,对比预设单一路径与演化多路径在未知扰动下的表现。核心不是证明演化永远更优,而是分析多路径如何把不确定性、多样性与在线反馈纳入搜索过程,从而提升鲁棒性与适应性。
实验任务定义
- 选择一个可注入未知扰动的工程优化问题,如动态参数优化或带噪声约束的搜索任务。
- 固定目标函数、评价预算与扰动序列,确保两组实验可比。
预设单路径:离线假设下的刚性求解
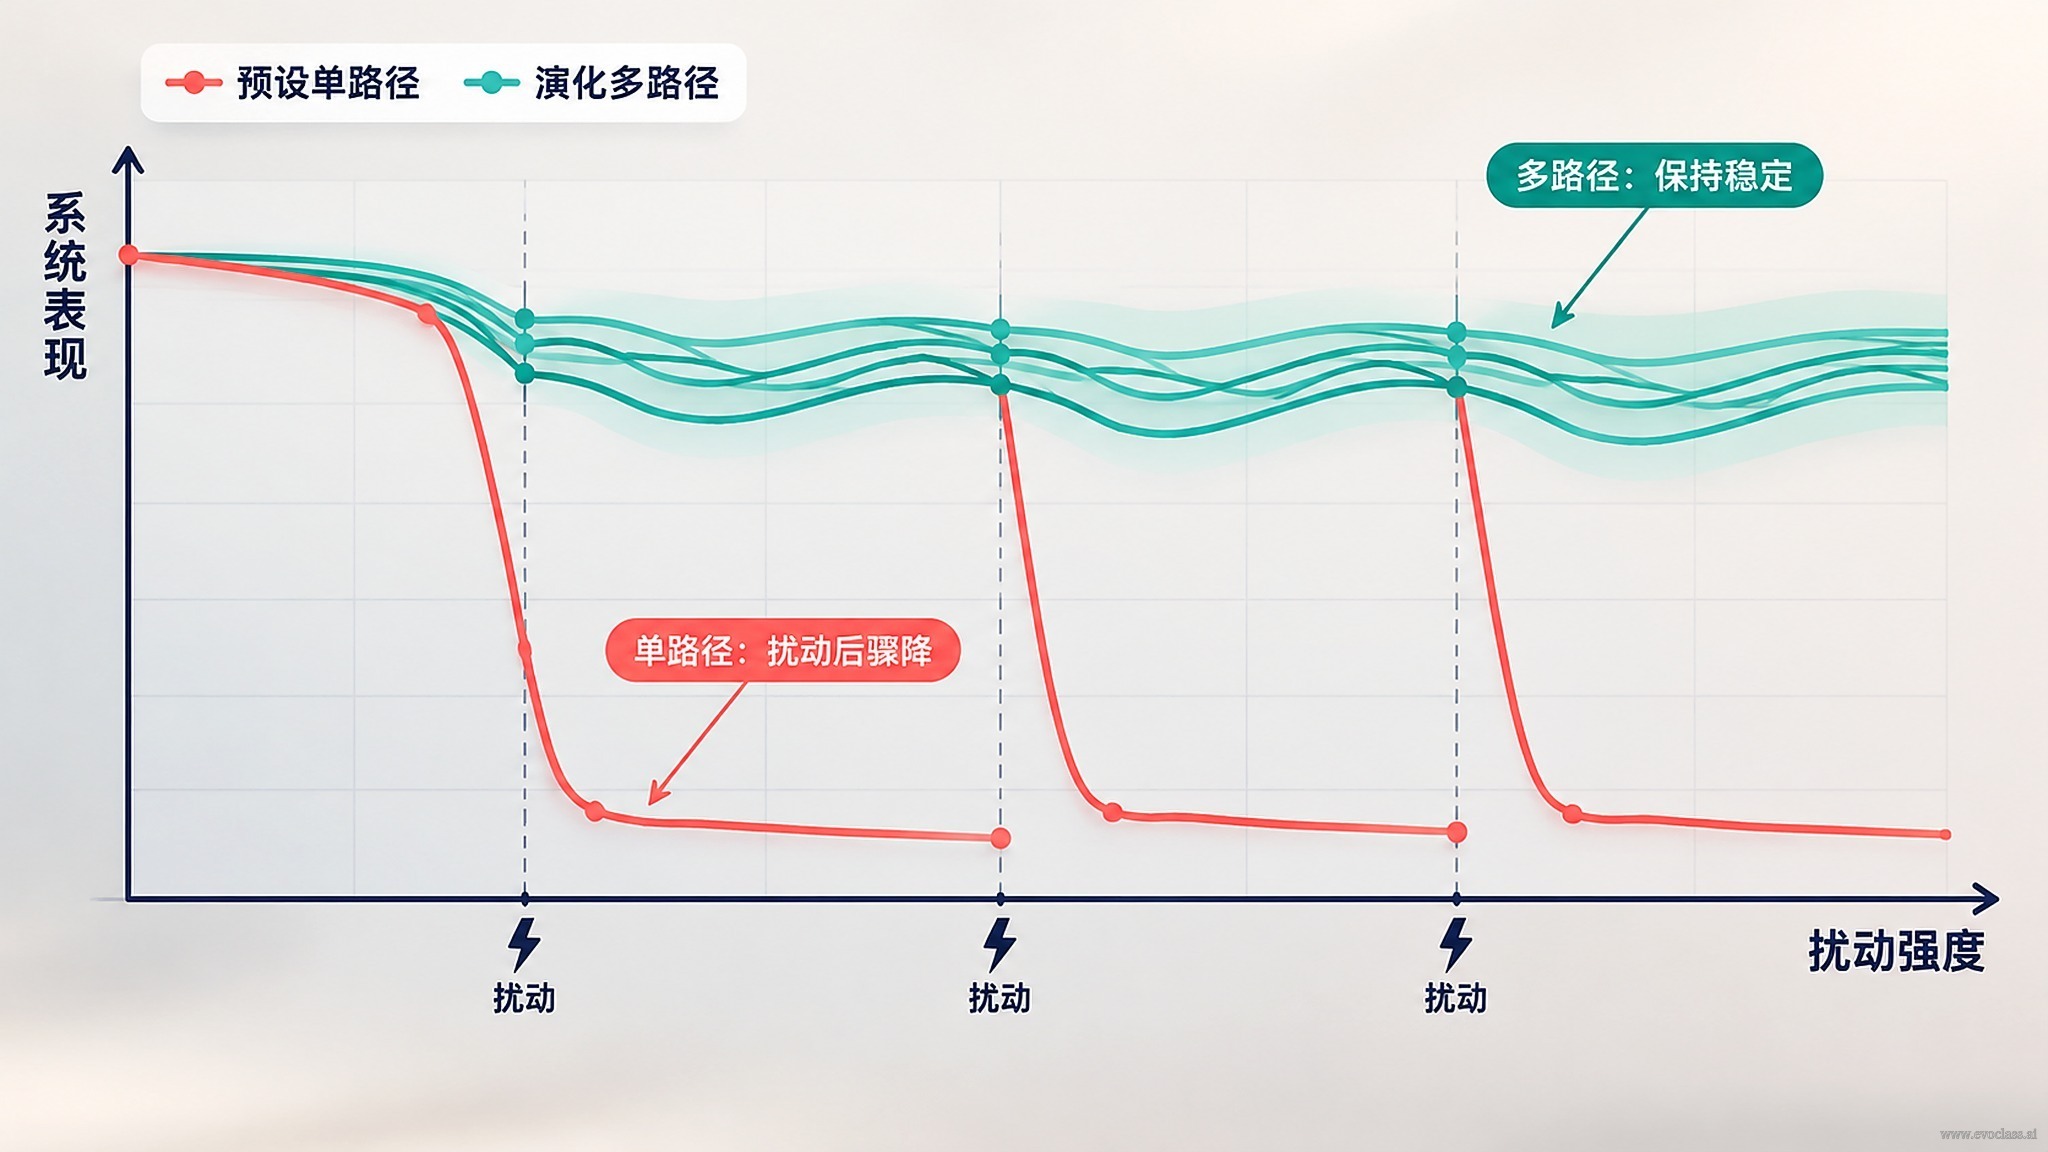
固定算法、超参与搜索方向,按离线假设一次性求解。扰动前可能表现良好,但缺乏在线调整,扰动后易陷入局部最优或性能骤降。
演化多路径:在线反馈驱动的并行探索
在 EvoX 中以种群、多策略或多候选并行搜索,通过变异、交叉、选择和环境反馈持续调整。多路径不是简单重复运行,而是利用在线信息形成探索冗余。
下图给出两类策略在扰动前后的性能保持率变化,图中标注了扰动注入点、性能下降幅度、恢复窗口与多路径候选多样性范围,可直接与下文指标对照分析。
扰动设计与对比指标
- 扰动设计:目标偏移、约束变化、噪声增强、环境状态切换或未建模变量;重点观察预设阶段未见过的扰动。
- 对比指标:扰动前最优值、扰动后性能下降幅度、恢复速度、成功率、候选多样性、达到同等性能的计算与评估成本。
关键解释与结论
单路径的脆弱性来自假设固化与多样性不足;多路径的优势来自持续探索、适应度反馈与选择压力,但必须权衡计算成本、收敛稳定性与工程可解释性。
在面对未知扰动时,演化多路径通常展现出更强的鲁棒性与适应性;但结论应建立在公平预算、可复现实验和扰动边界清晰的基础上,避免把“多路径”误读为无条件优于单路径。
公平对比原则
确保两组实验使用相同的目标函数、评价预算和扰动序列,并多次重复取平均,否则结论可能被初始条件或随机波动误导。
单路径应对扰动 vs 多路径演化抗干扰能力对比折线图
觀察圖中的单路径应对扰动 vs 多路径演化抗干扰能力对比折线图,想一想它和「对比采用演化多路径在应对未知扰动时的鲁棒性与适应性」有什麼關係。
单路径应对扰动 vs 多路径演化抗干扰能力对比折线图
觀察圖中的单路径应对扰动 vs 多路径演化抗干扰能力对比折线图,想一想它和「对比采用演化多路径在应对未知扰动时的鲁棒性与适应性」有什麼關係。