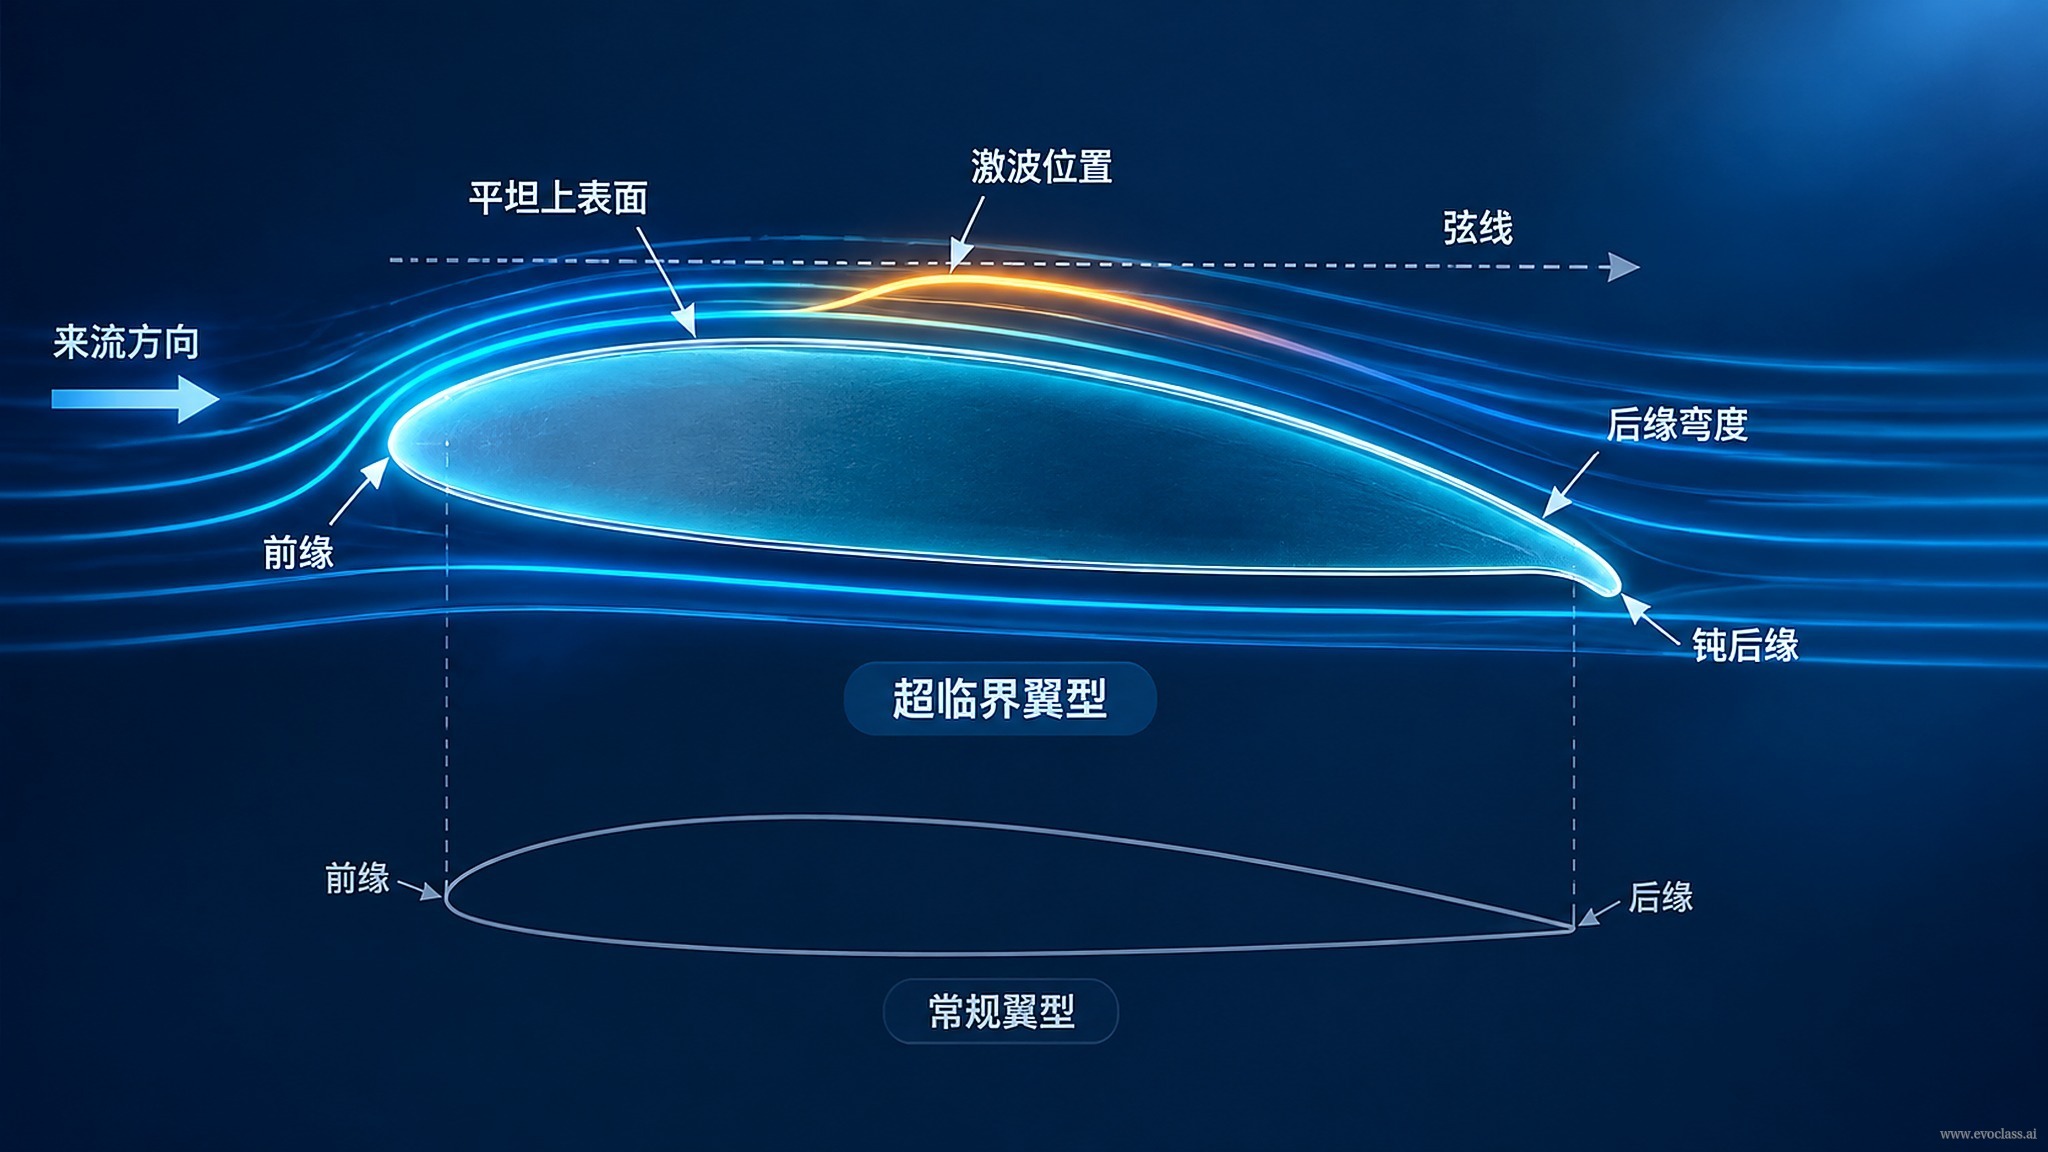
在真实航空工程中,超临界翼型的设计目标从来不是把某一项指标推到极致,而是要在跨声速巡航这一典型工况下,让多重工程指标同时落在可接受区间。气流在翼型上表面加速到超声速、再经激波减速,激波的位置与强度同时决定了阻力水平和抖振的起始边界,因此这类问题天然表现为多目标冲突与权衡,而不是存在唯一最优解的单一优化问题。
三重约束为什么必须同时成立
以商飞超临界翼型设计为例,设计者面对的不是一个指标,而是三类彼此牵制的要求:
- 临界抖振升力系数:它给出安全与可用升力的边界。抖振一旦提前发生,抖振裕度与可用飞行包线会被压缩,因此它带有强安全含义,不能为了别的指标随意牺牲。
- 巡航升阻比:它直接反映气动效率与经济性,决定巡航航程、油耗与运营成本,是超临界翼型最被看重的收益来源。
- 高精度仿真成本:一次高保真气动评估的计算代价很高,逐点试错、串行筛选难以覆盖足够大的设计空间,探索预算被严重限制。
冲突从哪里来
提高巡航升阻比通常需要更强的前缘吸力平台与更靠后的激波,但这会削弱抖振边界;反过来,为了保住抖振裕度而收缓翼型,又可能牺牲巡航效率。于是“提升一项、恶化另一项”成为常态。工程上真正需要的不是唯一最优解,而是一组在不同偏好下都成立的折中方案,让决策能够在安全、效率与成本之间做出可解释的选择。
这也正是演化计算与生成式建模可以介入的位置:系统结合基础翼型与扰动样本进行持续生成与预测,输出兼顾各项指标的多样化候选方案,从而绕开“高精度仿真成本高昂”这一传统瓶颈,把原本串行的筛选过程变成可并行的多目标探索。
判断要点
只要一个问题里出现“提升某项指标会恶化另一项指标”,并且各项指标都有硬性下限,就应当把它当作多目标约束问题来处理,而不是去寻找一个并不存在的单一最优解。
超临界翼型剖面示意
图示说明超临界翼型在跨声速巡航时上表面气流加速至超声速并经激波减速,激波位置与强度同时影响阻力和抖振边界。因此临界抖振升力系数、巡航升阻比与仿真成本彼此牵制,设计需在多重约束下寻找可权衡的折中方案。
超临界翼型剖面示意
图示说明超临界翼型在跨声速巡航时上表面气流加速至超声速并经激波减速,激波位置与强度同时影响阻力和抖振边界。因此临界抖振升力系数、巡航升阻比与仿真成本彼此牵制,设计需在多重约束下寻找可权衡的折中方案。