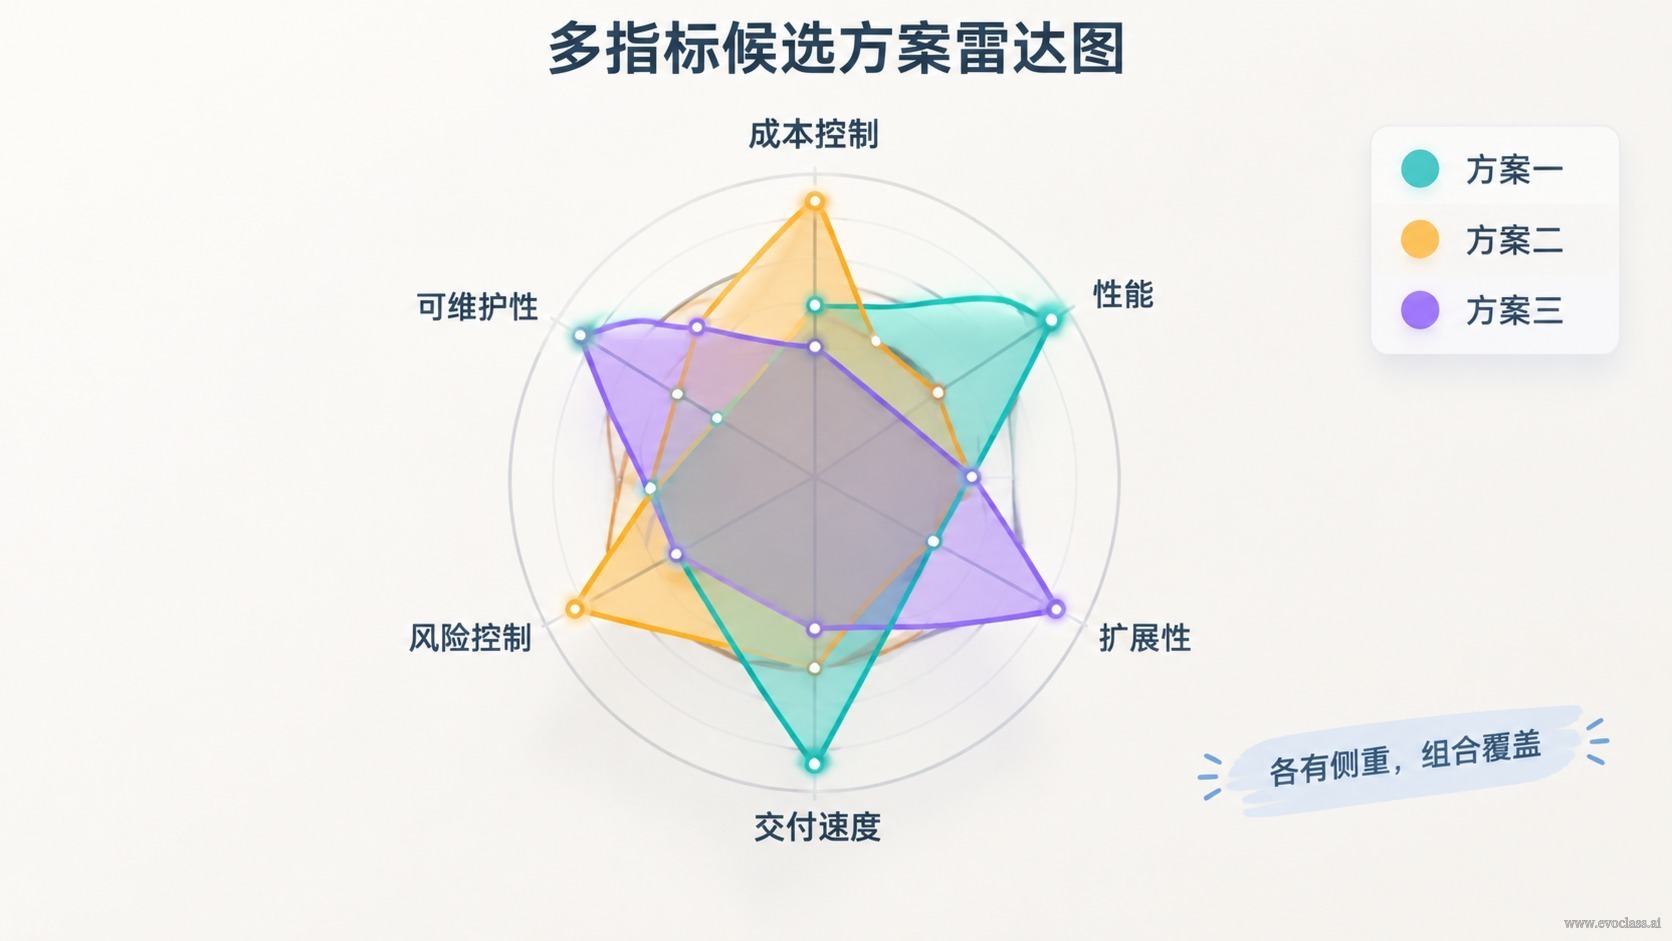
在多目标工程优化中,EvoX 的产出不是单一“最优解”,而是一组兼顾各项指标的多样化候选方案:系统持续结合基础翼型与扰动样本进行生成与预测,把临界抖振升力系数、巡航升阻比等相互冲突指标上的不同权衡显式保留下来,形成可供比较与决策的候选组合。
为什么输出的是候选方案组,而不是单点答案
当目标之间彼此冲突时——例如提高临界抖振升力系数往往伴随巡航升阻比的下降——并不存在一个在所有指标上同时占优的可行解。如果评估机制被单一指标主导,搜索会迅速收敛到“平均意义上还不错、但在关键指标上都不突出”的折中解,甚至丢失本可交付的、有明确偏好的设计方向。EvoX 的做法是在同一评价空间中同时纳入多重约束与目标,并把多样化方案显式保留下来,让权衡本身成为可以提交给决策者的信息。
持续生成与预测:让高精度仿真只用在关键处
- 多指标兼顾的评估机制:将临界抖振升力系数、巡航升阻比等多重约束与目标纳入同一评价空间,避免被单一指标主导筛选。
- 持续生成与预测:围绕基础翼型与扰动样本不断产生新候选,借助代理模型快速预估指标,缓释高精度仿真成本高昂的瓶颈。
- 多样化输出形态:输出的是覆盖不同指标偏好与权衡位置的候选方案组,而不是一个平均最优解或单点答案。
- 可比较性:每个候选都保留可对照的多维指标结果与生成扰动来源,便于复现、评估与选择。
从散点到前沿:候选之间如何比较
把每个候选的两项关键指标画成散点,处于外沿、没有被任何其他候选在所有指标上同时超过的点,构成帕累托前沿;位于前沿内侧的点则被支配。工程评审通常先从前沿上挑选方案,再回到高精度仿真确认;前沿上点与点之间的差异,正是“抖振抑制优先”或“巡航效率优先”这类工程取向的具体体现。
工程案例:商飞超临界翼型设计
面对临界抖振升力系数、巡航升阻比等多重约束,系统结合基础翼型与扰动样本进行持续生成与预测,最终输出兼顾各项指标的多样化候选方案,有效克服了高精度仿真成本高昂的瓶颈。
多指标候选方案雷达图
图示把候选方案在临界抖振升力系数、巡航升阻比等相互冲突指标上的表现并列展示,突出不同方案在安全性与效率之间的权衡位置。处于外沿且不被其他候选全面超过的点构成帕累托前沿,供决策者按偏好比较、筛选并再经高精度仿真确认。
多指标候选方案雷达图
图示把候选方案在临界抖振升力系数、巡航升阻比等相互冲突指标上的表现并列展示,突出不同方案在安全性与效率之间的权衡位置。处于外沿且不被其他候选全面超过的点构成帕累托前沿,供决策者按偏好比较、筛选并再经高精度仿真确认。