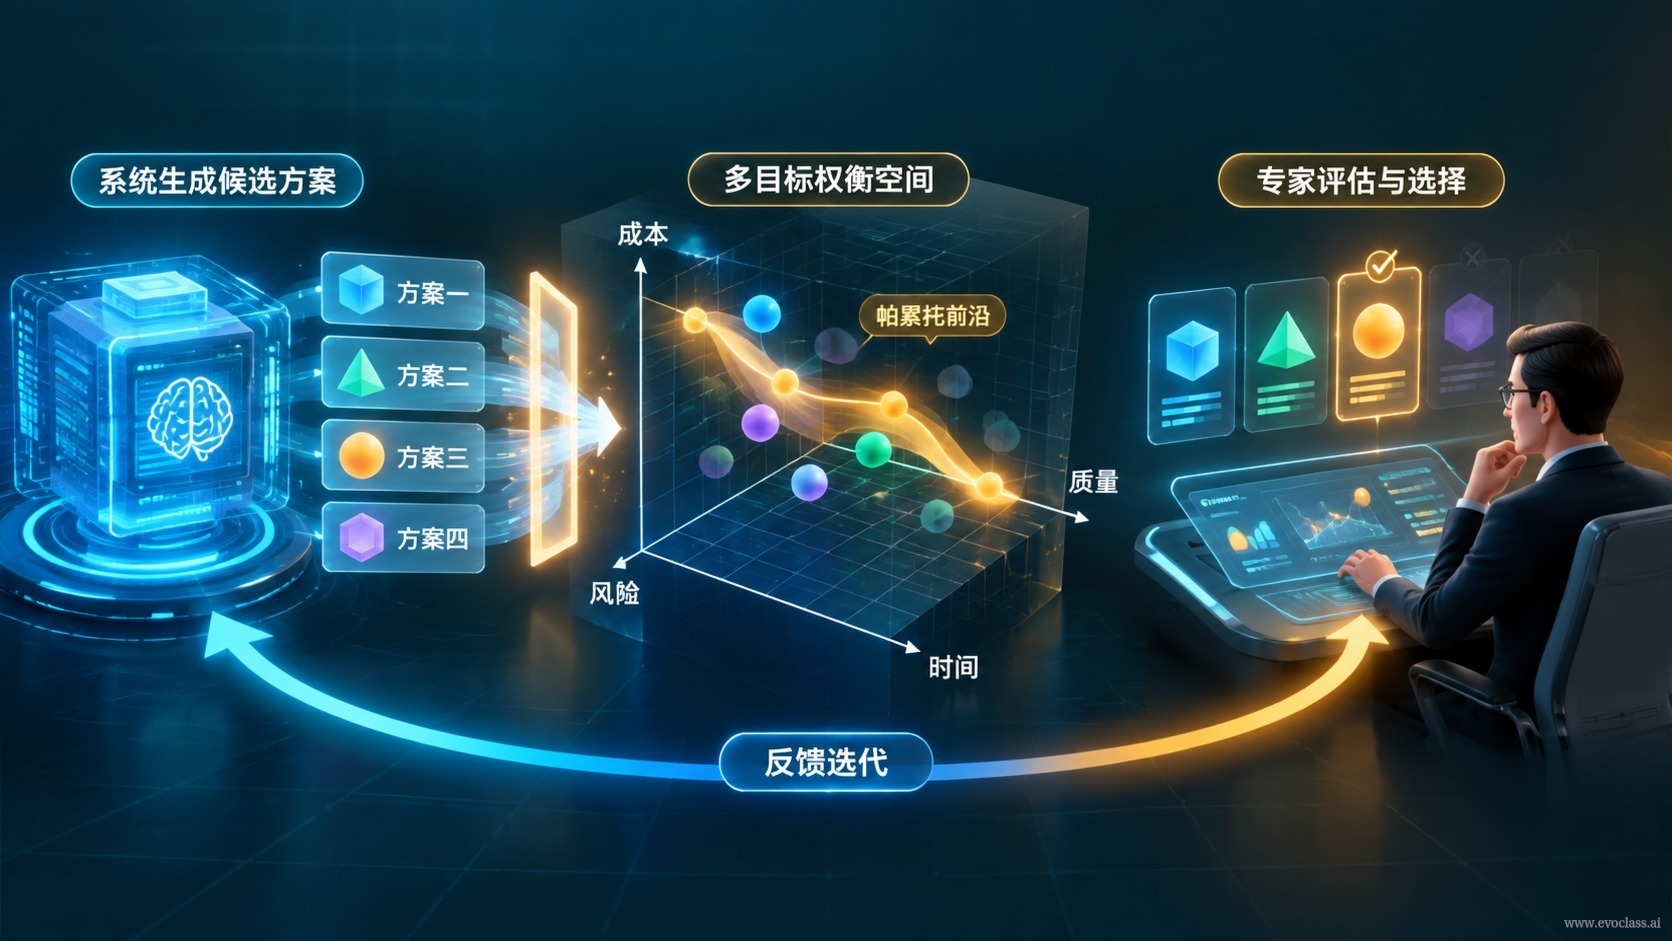
在 EvoX 的多目标探索流程中,自动化系统与领域专家并非彼此替代,而是分工协作的双引擎:系统负责“生成与筛选”,专家负责“判断与决策”。系统把可能性铺开,专家把可能性收敛为一个可交付的选择。
这套分工承接了第 2 课的技术源流:EvoX 的来路是符号主义、连接主义、控制论与演化计算重新汇合之处,其中演化计算是最直接的技术源流——它不预先指定唯一答案,而是通过变异与选择、在实际评价中平衡相互冲突的多个目标。正因如此,系统侧天然适合并行:种群中的候选可以同时生成与评价。传统工程长期受制于“保留多样性成本高昂、串行调度繁琐”,而 GPU 与大模型带来的大规模并行探索与智能生成,正是缓解这一矛盾的工程底座。
职责分工:谁负责生成,谁负责拍板
- 系统侧:完成大规模候选生成、代理模型预测、Pareto 前沿刻画与多样性保持,回答“有哪些可能”。
- 专家侧:决定目标优先级、硬约束、风险容忍度与真实场景适配性,回答“该选哪一个、为什么”。
评估维度:单目标最优不等于可交付方案
方案评估要把性能收益与工程代价转化为可解释、可审计的决策依据。除性能收益外,至少还要同时考察计算与制造成本、鲁棒性、可维护性、不确定性,以及在稀疏反馈下结论的可信度。只看单目标最优,往往会选出工程上无法落地、或对扰动极其脆弱的方案;而在目标冲突、约束复杂的问题中,恰恰是多维评估才让演化搜索所保留的多个候选各自显现其适用场景。
决策方法:把领域经验变成可复核的逻辑
通过显式偏好、分层评价、决策矩阵、阈值否决项与敏感性分析,领域经验可以被表达为可检验、可复现的选择规则。一个常用顺序是:先用硬约束“一票否决”违反底线要求的候选,再对剩余候选做收益—代价权衡,最后用敏感性分析确认结论对权重扰动是否稳健。
稀疏反馈与责任闭环
当高保真评价昂贵、反馈稀疏时,专家需要依据代理模型的置信度、候选多样性以及已观察到的失败模式,决定是复核、再采样还是终止搜索,而不是盲目采信代理模型给出的“最优解”。最终方案的选择与风险承担属于领域专家;选择理由应回流为偏好、约束或评价信号,指导下一次演化搜索,形成责任闭环。
应用示例
在超临界翼型多目标设计中,系统输出一批兼顾阻力、升力与稳定性的候选方案;专家结合风洞与仿真成本、制造公差和任务剖面,先淘汰违反硬约束者,再对剩余方案做收益—代价权衡,选出少数进入高保真验证的候选,并把本轮理由回流为下一轮的偏好与约束。
专家决策与系统生成协作图
图示区分系统侧与专家侧的分工:系统负责大规模候选生成、代理预测和帕累托前沿刻画,专家负责目标优先级、硬约束、风险容忍与最终拍板。评估需同时看收益、成本、鲁棒性和可信度,选择理由再回流为偏好与约束,形成责任闭环。
专家决策与系统生成协作图
图示区分系统侧与专家侧的分工:系统负责大规模候选生成、代理预测和帕累托前沿刻画,专家负责目标优先级、硬约束、风险容忍与最终拍板。评估需同时看收益、成本、鲁棒性和可信度,选择理由再回流为偏好与约束,形成责任闭环。