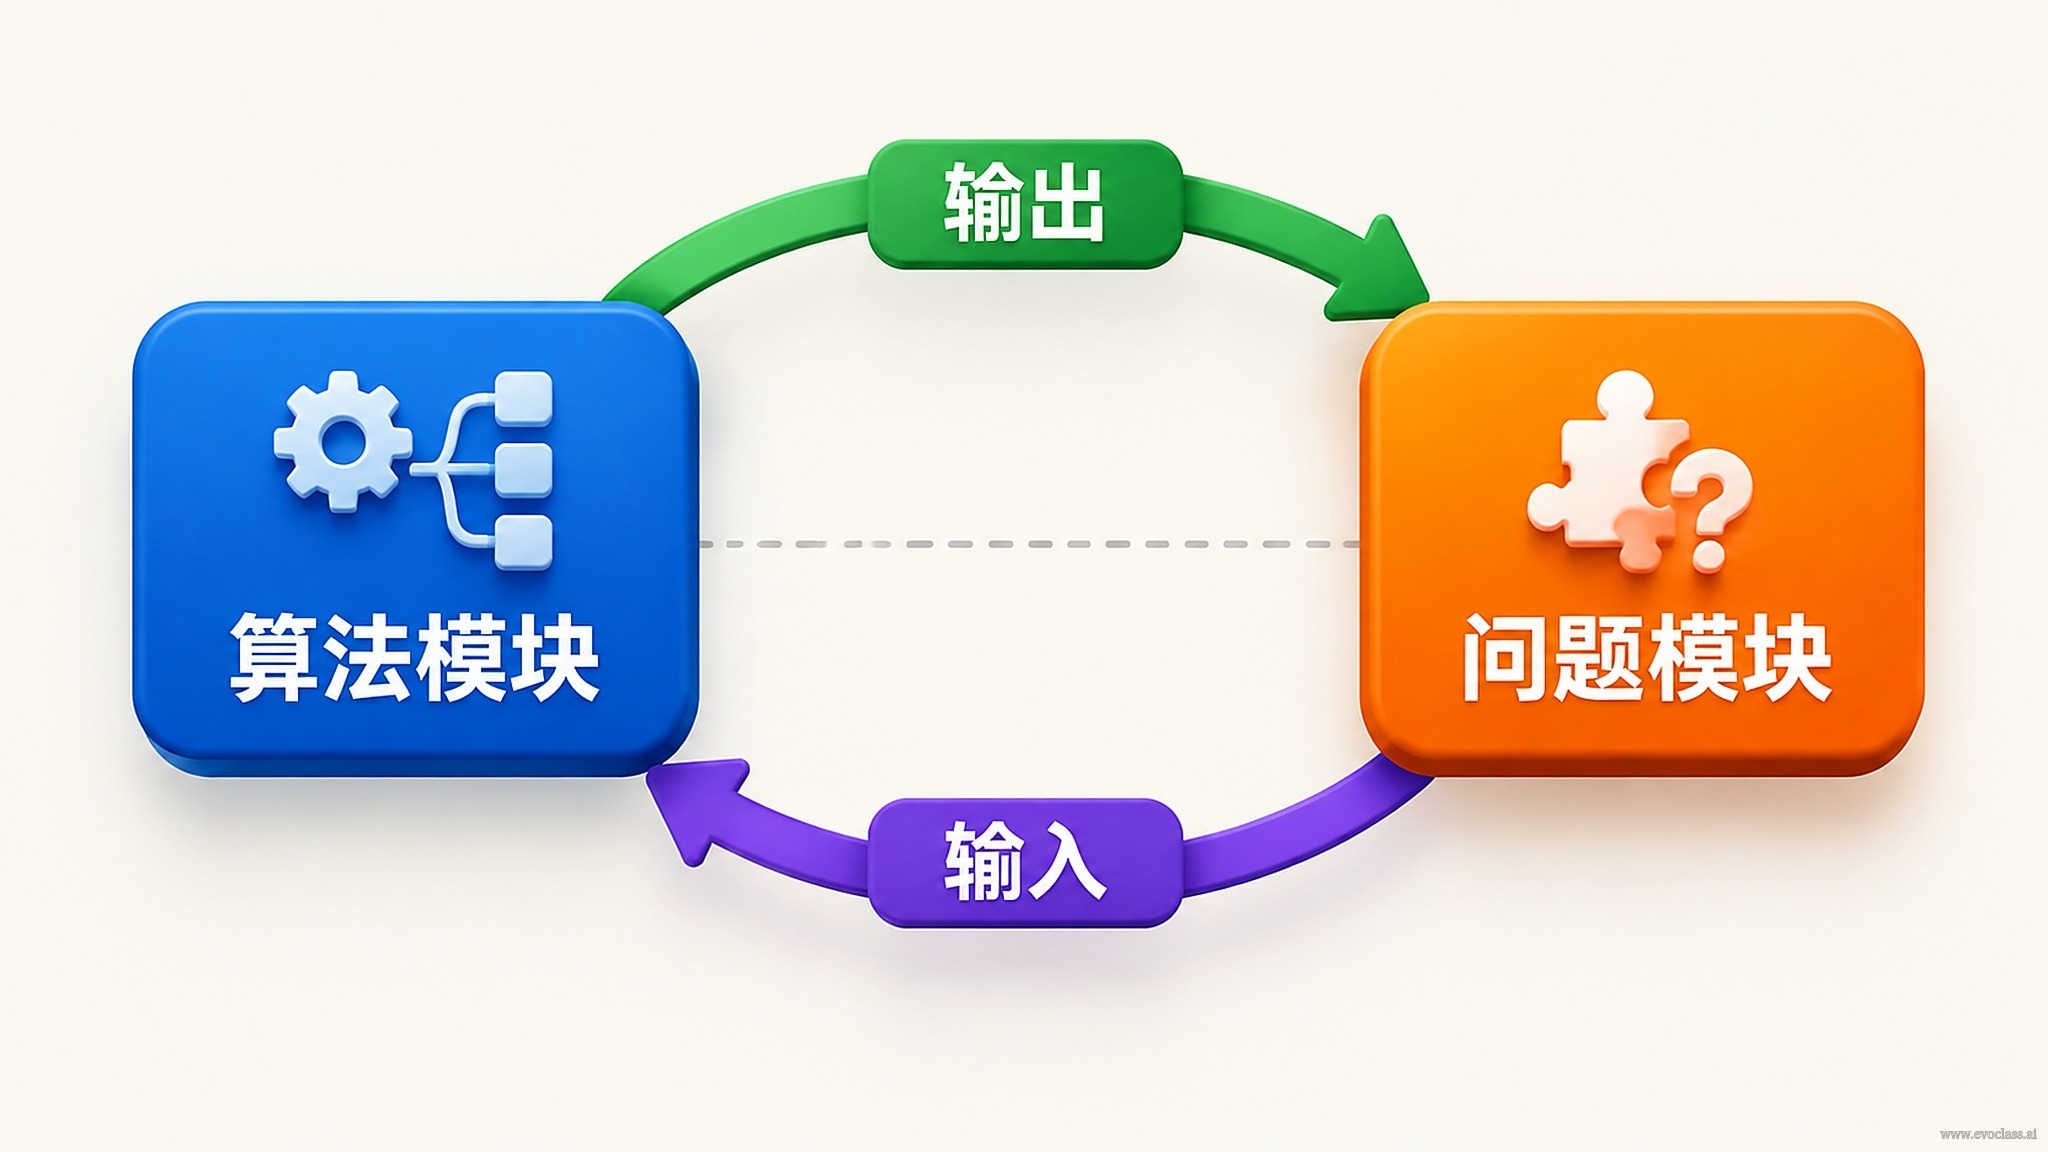
在 EvoX 的开放解耦底座中,一条完整的演化流程被拆成两块可替换的“积木”:算法模块回答“如何搜索”,问题模块回答“评价什么、环境如何反馈”。二者通过一组清晰的接口契约对接,组合出可复用、可替换、可迁移的演化流程。
算法模块:封装“如何搜索”
- 候选解生成与种群更新:初始化、变异、交叉、选择、精英保留等演化逻辑由算法模块统一实现。
- 搜索控制:迭代轮次、种群规模、重启与收敛判据、算子参数调度,都属于算法侧的决策。
- 算法模块只依赖“候选解会被评价”这一抽象前提,不关心目标函数的物理含义与具体形式。
问题模块:定义“评价什么、环境如何反馈”
- 把候选解变成可比较的反馈:目标值、适应度、约束违反量,或一次环境交互的结果。
- 声明问题边界与约束:变量维度、取值范围、可行域规则,让算法知道可以在哪里生成候选解。
- 对同一批候选解给出一致评价,使不同个体、不同代、不同算法之间可以横向比较。
接口契约:候选解批次 ⇄ 评价结果
算法模块向问题模块提交一批候选解;问题模块返回结构化的评价结果(目标向量、约束违反量及可选的附加诊断信息);算法模块据此更新种群、推进下一代。这一次“提交—返回”的往复,就构成一代演化。
解耦带来的收益
- 独立扩展:新增或替换算法不影响问题定义;修改或新增问题也不要求改写算法模块。
- 可组合:同一问题模块可接入不同演化算法,同一算法模块也可切换到不同问题模块。
- 可迁移:只要接口契约稳定,算法与问题即可跨任务复用、替换与迁移。
为什么在本课场景中尤其重要:多目标权衡与昂贵反馈
本课关注的是真实物理世界中的工程问题——例如商飞超临界翼型设计。这类问题通常同时具备三个特征:多个彼此牵制的目标(如提升升力往往带来阻力增加、稳定性下降)、相互嵌套的约束(如临界抖振升力系数、最大应力不得超过材料许用值),以及昂贵而稀疏的反馈(高精度仿真一次评估的代价很高)。模块划分正是为应对这三点而生。
在问题模块一侧,多目标与约束被统一折算成可比较的评价结果:目标向量刻画各项指标,约束违反量刻画越界程度,必要时借助代理模型以较低成本给出近似评估,缓解高精度仿真带来的反馈瓶颈。在算法模块一侧,搜索不再追求过早收敛到唯一的“最优答案”,而是维护一组多样化候选方案,让专家在升力、阻力与安全余量之间做偏好优化与取舍。
因此,“候选解批次 ⇄ 评价结果”的契约不仅要能承载单一标量适应度,还要能承载目标向量与约束违反量:多目标权衡要求算法能够做非支配比较,约束处理要求算法能够区分可行与不可行。契约一旦残缺,多目标与约束信息就会在接口处永久丢失,解耦所带来的复用与迁移能力也随之失效。
常见误区
把目标函数、约束处理或问题特有的启发式规则写进算法模块,或在问题模块里实现选择与种群更新。表面上看像是“少写了一层”,实际上把两侧重新耦合:换问题要改算法,换算法要改问题,复用与迁移能力同时失效。
接口要“窄而全”
窄指字段少而稳定——只传候选解批次与评价结果两类信息;全指信息不可残缺——目标向量、约束违反量、变量边界都要有。只返回单一标量适应度,会永久丢失约束信息,使带约束问题难以被正确处理。
算法模块与问题模块的输入输出交互框图
算法模块负责候选解生成、种群更新与搜索控制,问题模块负责把候选解评价为目标值、适应度或约束违反量,两者以候选解批次与评价结果的契约往复对接,一次提交与返回即构成一代演化。契约需同时承载目标向量与约束违反量,否则多目标权衡与约束信息会在接口处丢失,复用与迁移能力随之失效。
算法模块与问题模块的输入输出交互框图
算法模块负责候选解生成、种群更新与搜索控制,问题模块负责把候选解评价为目标值、适应度或约束违反量,两者以候选解批次与评价结果的契约往复对接,一次提交与返回即构成一代演化。契约需同时承载目标向量与约束违反量,否则多目标权衡与约束信息会在接口处丢失,复用与迁移能力随之失效。