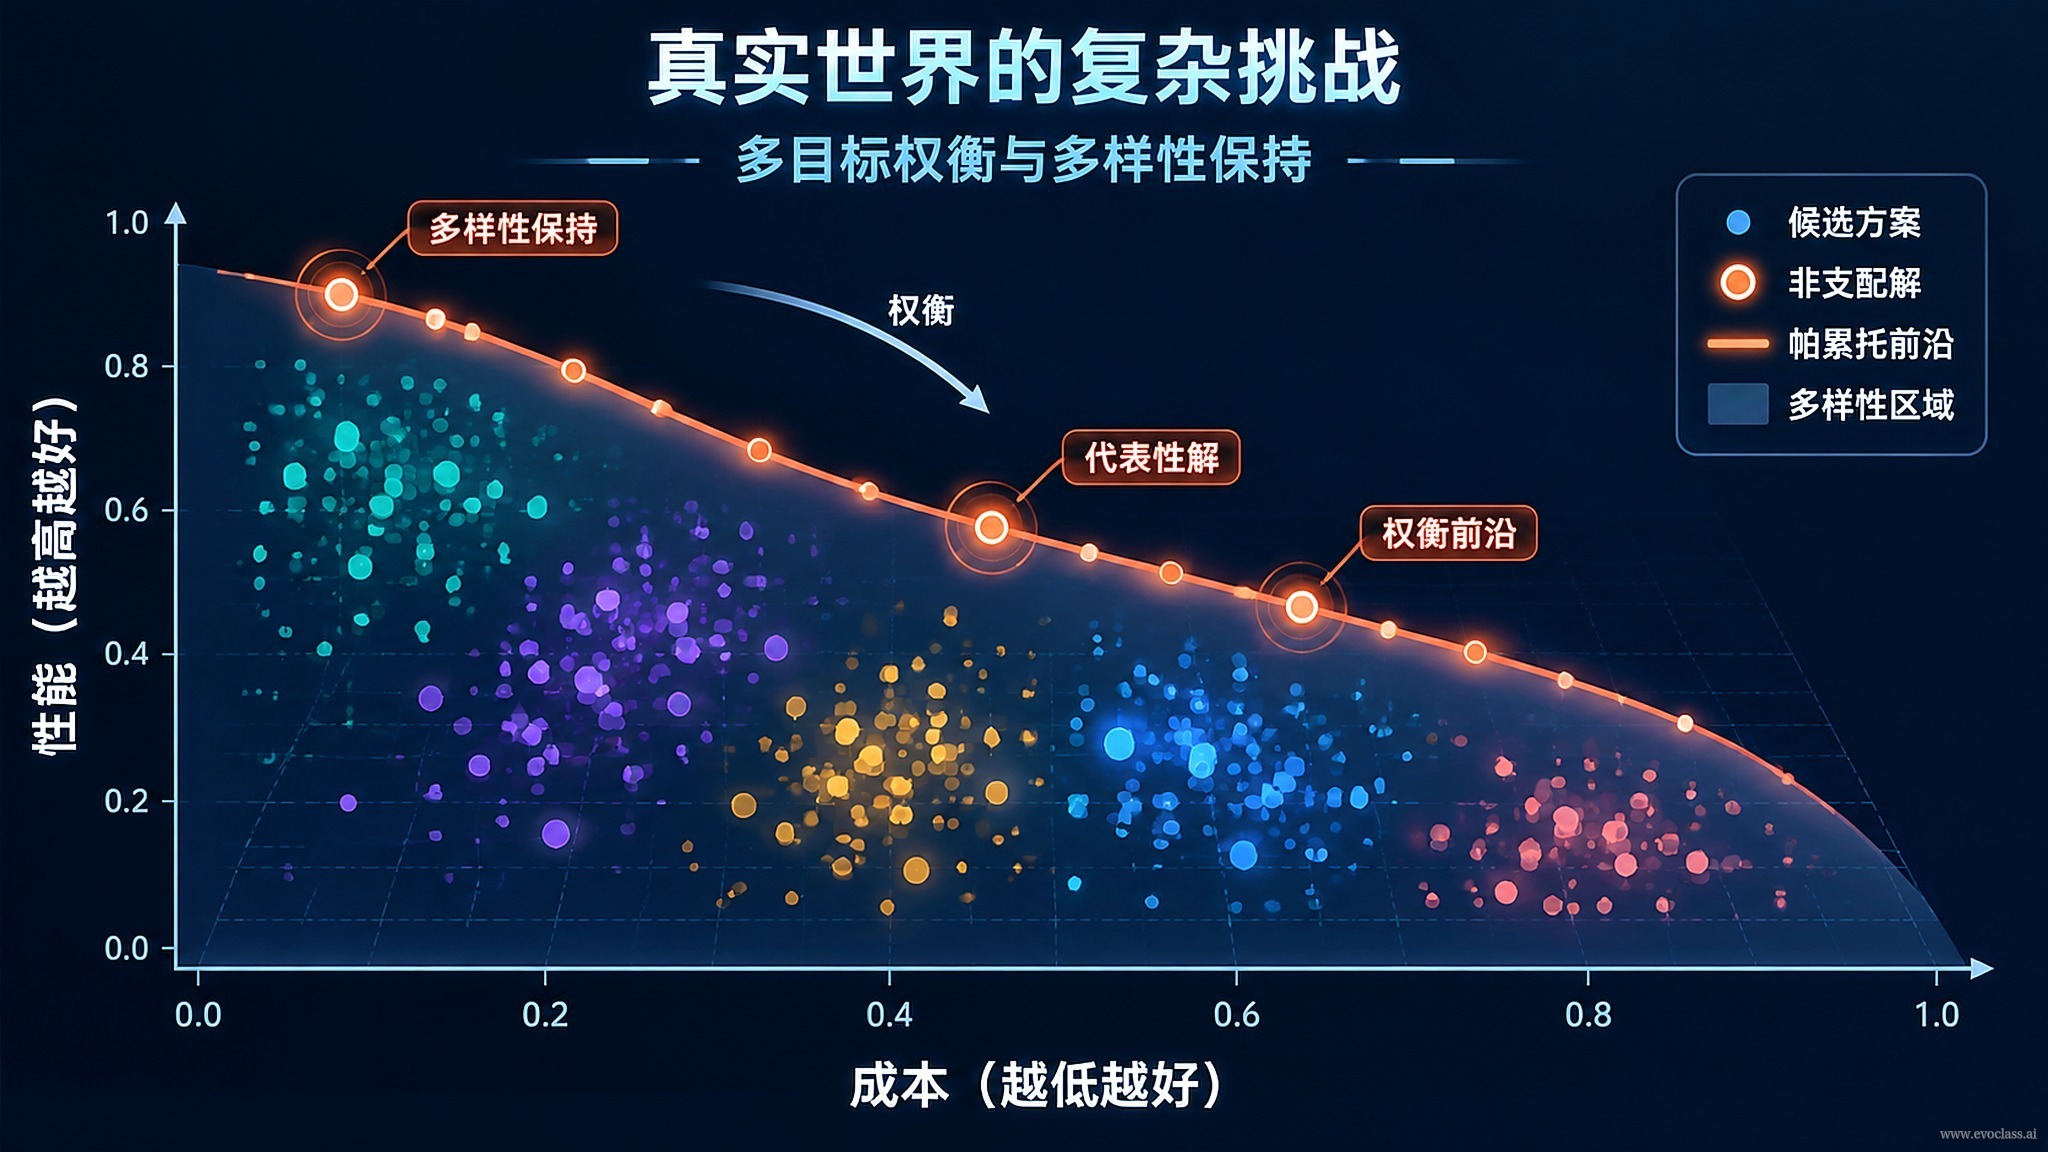
真实世界的复杂问题极少存在唯一最优解。多个目标彼此牵制,某一指标的改善通常以其他指标退化为代价。因此,系统不应收敛到单一“最优答案”,而应保留一组具有差异的非支配候选方案,让权衡关系显式可见、让决策保留在人的判断之中。
目标冲突是结构性的,不是调参问题
升阻比、结构强度、成本、可制造性等目标之间不存在同时最优。权衡曲线(Pareto 前沿)只能被逼近,不能被消除。图中灰色散点表示可能方案,彩色点表示互不支配的候选,它们共同构成前沿。
多目标下没有全序
任意两个方案之间可能互不支配,“最好”必须附带偏好方向才能定义。比如偏强度、偏效率、均衡和极低阻力,都是不同偏好下的合理选择,而不是可以随意排列的单一榜单。
稀疏反馈是常态
真实工程中评价依赖高成本仿真或实测,反馈少、噪声大、梯度不可用,单点爬山式搜索难以有效推进。演化算法通过维护种群,在少量评价下同时探索多个方向,避免把全部预算押在一个方向上。
多样性是资产而非副产品
一组分散在前沿不同区域的候选,等价于把选择权和领域知识留给专家,而非替专家预先做决定。若只追求当前最优,种群会早熟收敛、模式崩塌,最终丢失整段未被探索的权衡区间。图中右侧两幅小图把这种差异直观呈现出来:单点收敛塌缩成一团,多样分布则铺开成前沿。
职责分工清晰
算法负责“生成一组有差异的可用选项”,领域专家负责“依据偏好与约束完成评估与取舍”。候选方案组不是替人做决定,而是把可比较的选项摆到桌面上。
工程实例:超临界翼型设计
气动效率、阻力发散特性、结构强度与制造成本相互牵制。EvoX 的价值不在于给出唯一“最优翼型”,而在于输出一组覆盖不同权衡区间的候选翼型族,供工程师按具体飞行工况与工艺约束挑选。
主题边界
本页回答“为什么需要多目标权衡与多样候选”;张量化并行回答“如何算得更快”;MetaDE 一系回答“如何改进方法本身”。
多目标权衡散点与候选方案分布图
灰色散点代表可能方案,彩色互不支配的候选点共同逼近Pareto前沿;右侧两幅小图对比单点收敛塌缩成一团与多样分布铺开成前沿。它说明多目标下没有全序,只有附带偏好方向的取舍,算法应输出覆盖不同权衡区间的候选组,而非唯一“最优解”。
多目标权衡散点与候选方案分布图
灰色散点代表可能方案,彩色互不支配的候选点共同逼近Pareto前沿;右侧两幅小图对比单点收敛塌缩成一团与多样分布铺开成前沿。它说明多目标下没有全序,只有附带偏好方向的取舍,算法应输出覆盖不同权衡区间的候选组,而非唯一“最优解”。