超临界翼型设计是 EvoX 在真实工程中的多目标实践案例。翼型外形参数的变化会同时牵动多项气动指标,而设计又必须满足升力、迎角、厚度等严格约束;实践的重点不是求得唯一最优解,而是生成多样化候选方案组,交由领域专家评估不同收益与代价。
- 目标冲突:超临界翼型的弯度、厚度、后缘等外形参数相互耦合,改善一项指标往往要以另一项指标为代价,目标之间普遍存在冲突,因此需要多目标权衡,而不能按单目标寻优处理。
- 严格约束:升力、迎角、厚度等要求限定了可行设计域,搜索必须在满足这些约束的前提下展开,才能保证候选方案工程可用。
- 候选组输出:EvoX 使输出成为一组兼顾各项指标的多样化方案,而非单一答案;候选组用于支持专家比较、取舍与决策。
- 方法价值:该案例体现“把真实复杂问题转化为可探索过程”的价值——在约束与目标冲突中寻找可解释、可评估的权衡方案。
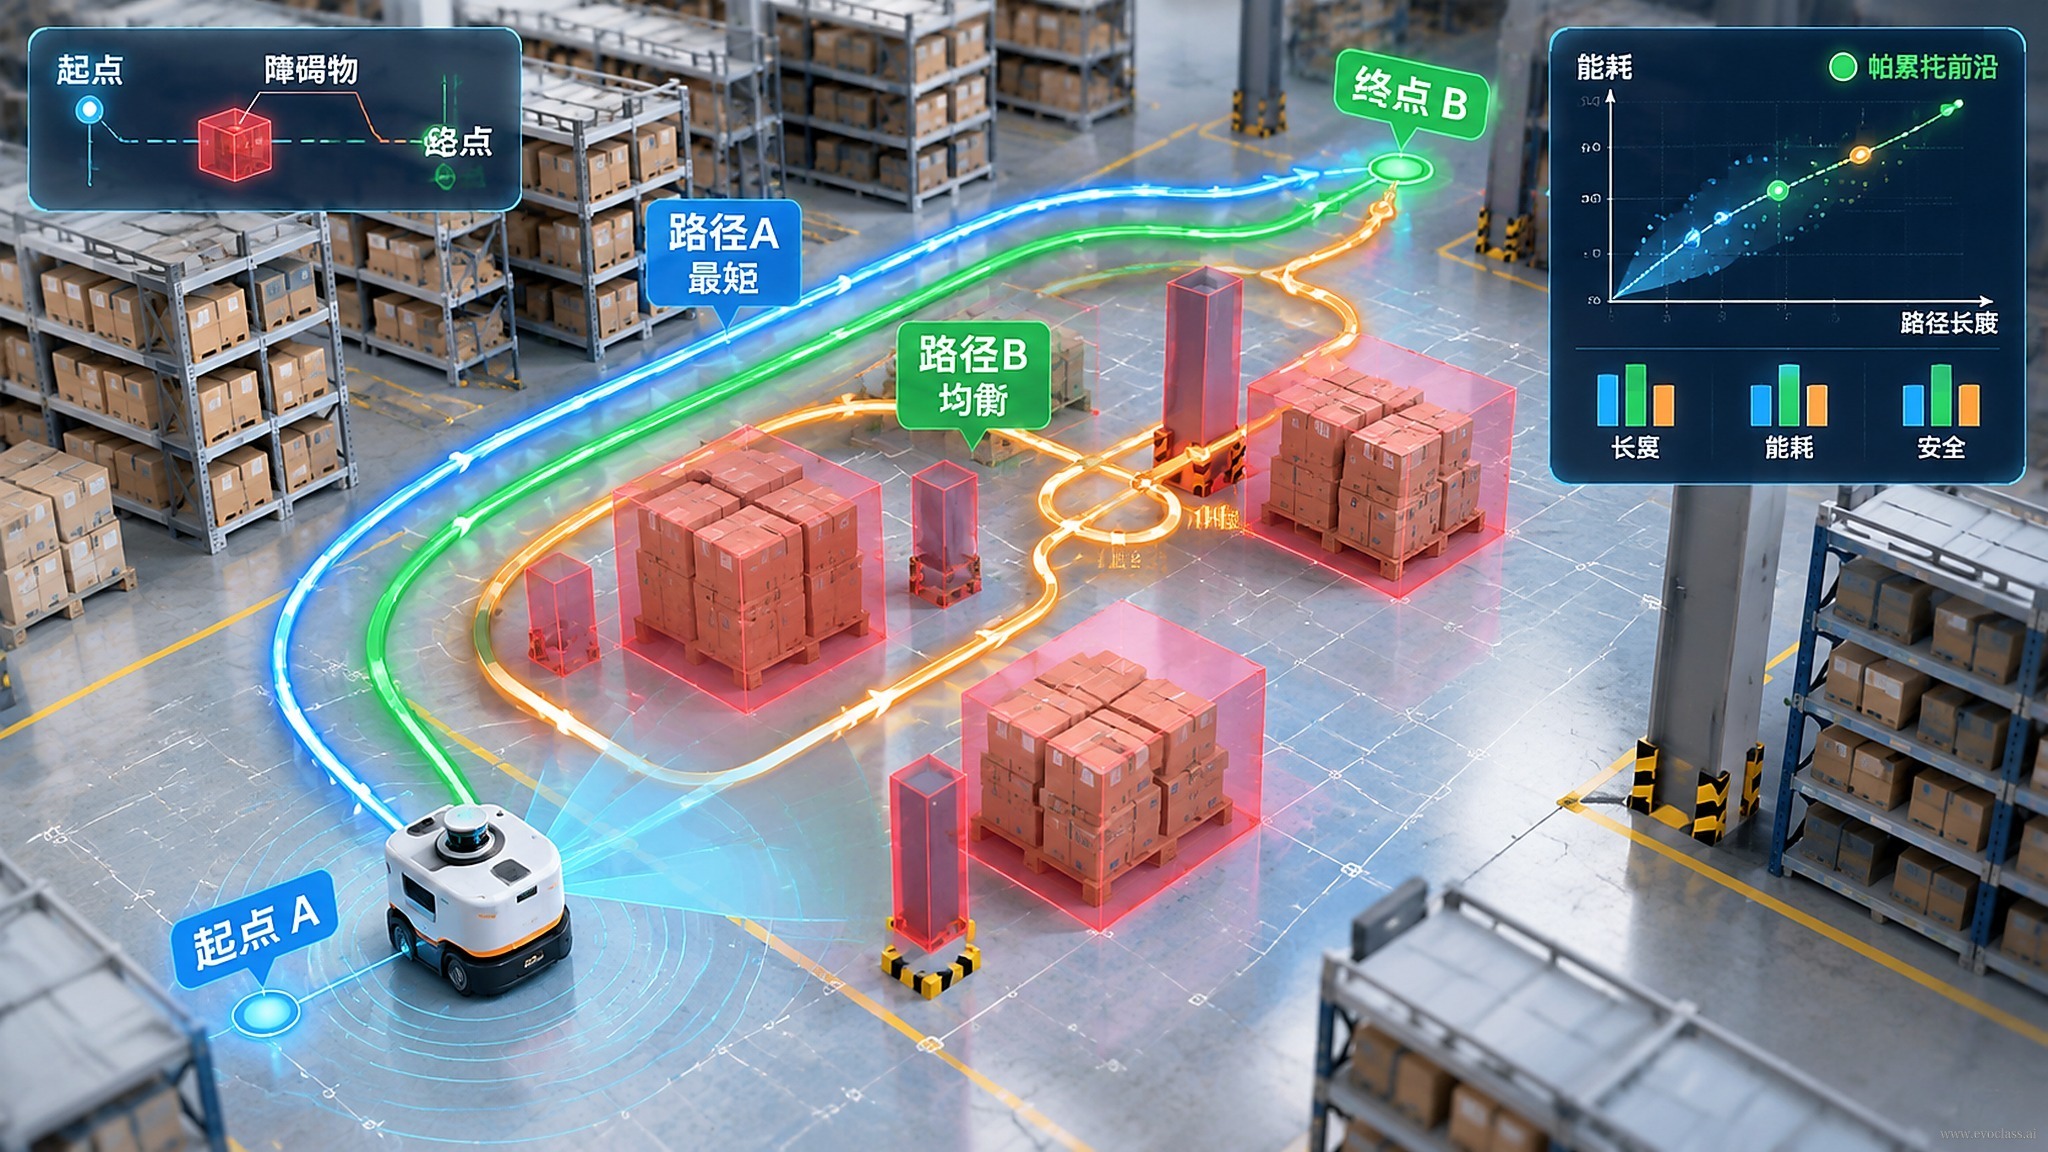
下面的路线图概括了这一过程:先在翼型参数空间中持续探索,再逼近多目标权衡前沿,最终形成供专家评估的候选方案组。
多目标优化路线图
图示以仓库机器人避障寻路为多目标优化示例,展示从路径空间探索到逼近权衡前沿、再到形成候选方案组的路线;它对应本页翼型设计的同类逻辑:外形参数相互耦合,目标冲突与升力、迎角、厚度等约束共同限定可行域,最终输出供专家评估的多样化方案。
多目标优化路线图
图示以仓库机器人避障寻路为多目标优化示例,展示从路径空间探索到逼近权衡前沿、再到形成候选方案组的路线;它对应本页翼型设计的同类逻辑:外形参数相互耦合,目标冲突与升力、迎角、厚度等约束共同限定可行域,最终输出供专家评估的多样化方案。