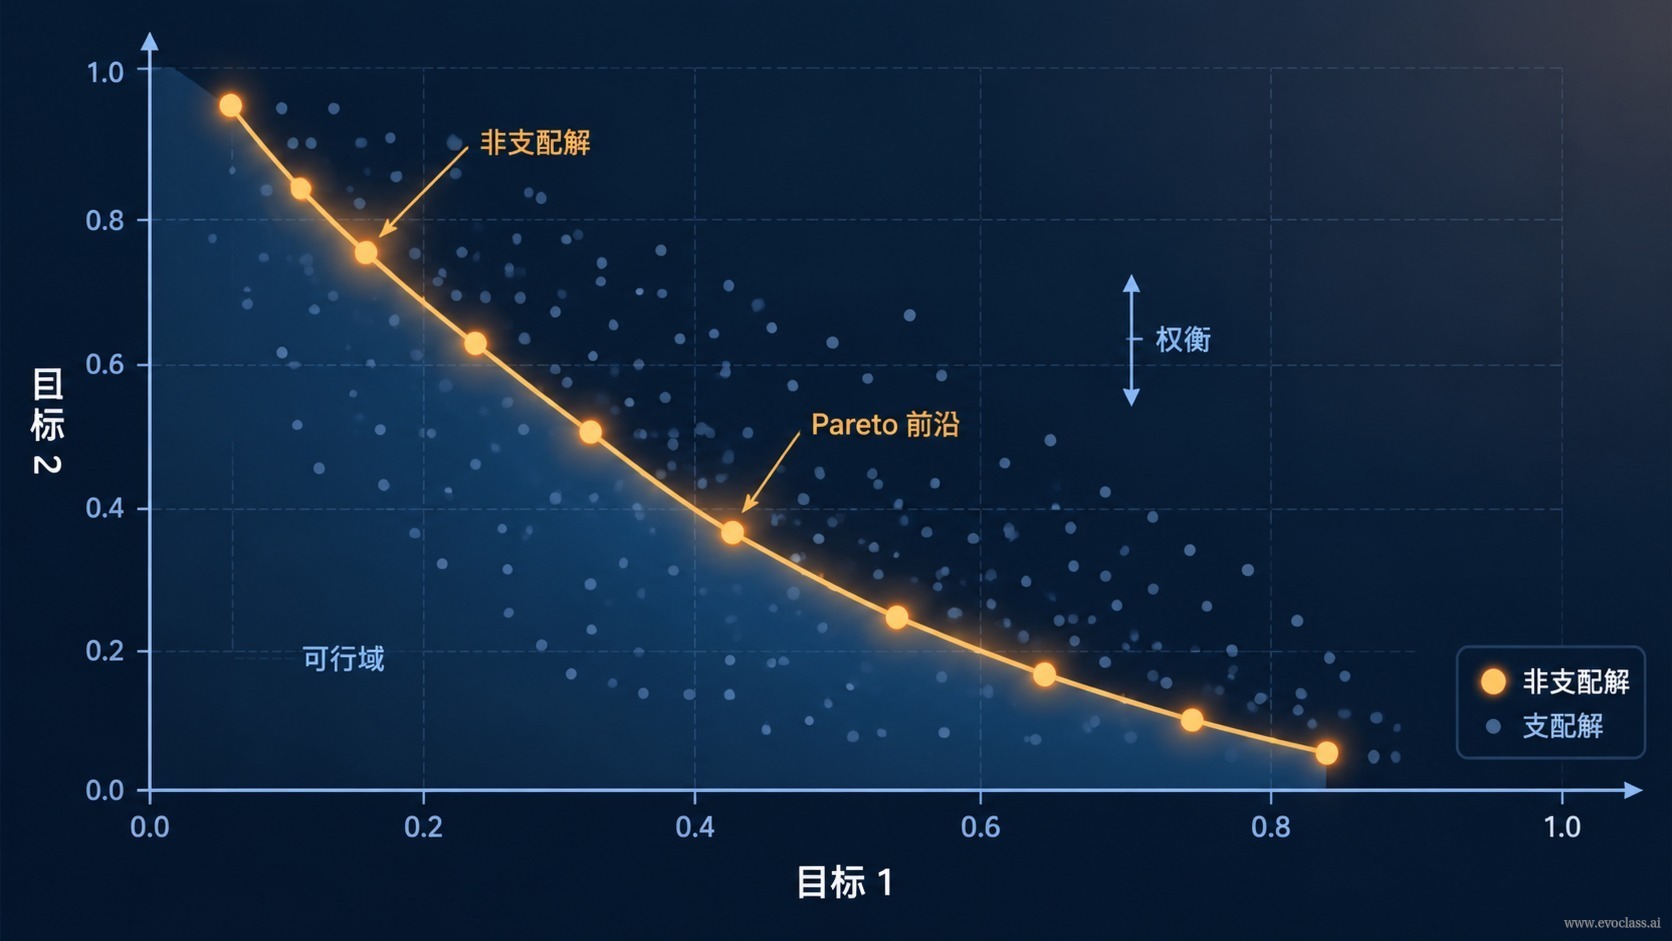
真实工程几乎没有“唯一最优解”。以超临界翼型设计为例:升阻比、结构强度、失速裕度与制造/仿真成本相互牵制,提高升阻比往往意味着结构载荷与制造成本同步上升。这类问题的正确提法是:多目标优化要刻画的不是某一个点,而是在多个彼此牵制的目标之间刻画并逼近一条 Pareto 前沿,并保留一组取向不同、各有取舍的候选方案,把最终的价值判断交给后续的偏好或领域专家。
一、先确认:这真的是一个多目标问题吗
多解探索的前提是“目标之间确实冲突”。如果所有目标能够被无损地同时改进,问题就退化为单目标,多解探索既无必要,也会白耗算力。判断依据不是“目标个数大于 1”,而是:改善其中一个目标,是否必然以另一个目标的退化为代价。方向相反、此消彼长,才构成真正的多目标。
二、Pareto 支配与 Pareto 前沿
核心判据是 Pareto 支配:解 A 支配解 B,当且仅当 A 在所有目标上都不劣于 B(对每个目标 i 都有 fᵢ(A) ≤ fᵢ(B)),且至少在一个目标上严格更优(存在 j 使 fⱼ(A) < fⱼ(B))。任何一个被支配的解,都存在一个“至少一样好、某处更好”的替代者,因此没有保留价值。所有不被任何解支配的解构成 Pareto 前沿——前沿上的解彼此互不支配,谁更合适取决于偏好,而不取决于数学。
三、单目标化的代价
加权求和、ε-约束等标量化方法把向量目标压成一个标量,工程上方便,代价却很具体:
· 掩盖权衡结构——权重一旦固定,前沿的形状与备选方向就不可见,决策者只能看到一个分数。
· 权重必须事先给定——而真实偏好常常无法事先形式化,往往要到评审阶段才逐步清晰。
· 覆盖受限——加权求和通常只能取到前沿上的个别触点,非凸前沿的部分区段难以达到。
一旦后续审查改变权重,整个搜索就得重跑,这恰恰是“一次探索换多次决策自由”的反面。
四、评价是二维的:收敛性与多样性
多目标解集的质量必须同时看两件事:收敛性(解集是否逼近真实前沿)与多样性(解是否覆盖前沿的不同区段)。二者常常互相拉扯:选择压力一旦过度偏向“更好”,种群就会坍缩到前沿的某一点或某一小段,看起来收敛很快,却把权衡信息丢掉了。因此需要显式维持种群多样性,并配合拥挤度、分解、指标驱动(如超体积)等选择压力。
五、工程含义:决策位置发生转移
多目标的工程含义是分工的改变:优化器只负责产出可比较的候选组,最终选型由偏好或领域专家完成,优化器不应替决策者过早收敛。保留差异化候选组的现实理由是“对冲”——当偏好未知、会随情境变化,或约束会在落地阶段被修正时,多样化的方案组比单一“最优解”更有价值。这与“候选修改必须通过编译、测试与验收才被接纳”的沉淀机制一脉相承:先把一组候选保留下来,再让验证与偏好决定谁进入最终版本。
Pareto 前沿与支配关系
散点图以两个相互牵制的目标为坐标,区分被支配解与 Pareto 前沿:前沿上的解彼此互不支配,改善其中一个目标必然以另一个目标退化为代价,因此优化器输出一组取向不同的候选,把最终取舍交给偏好或领域专家。