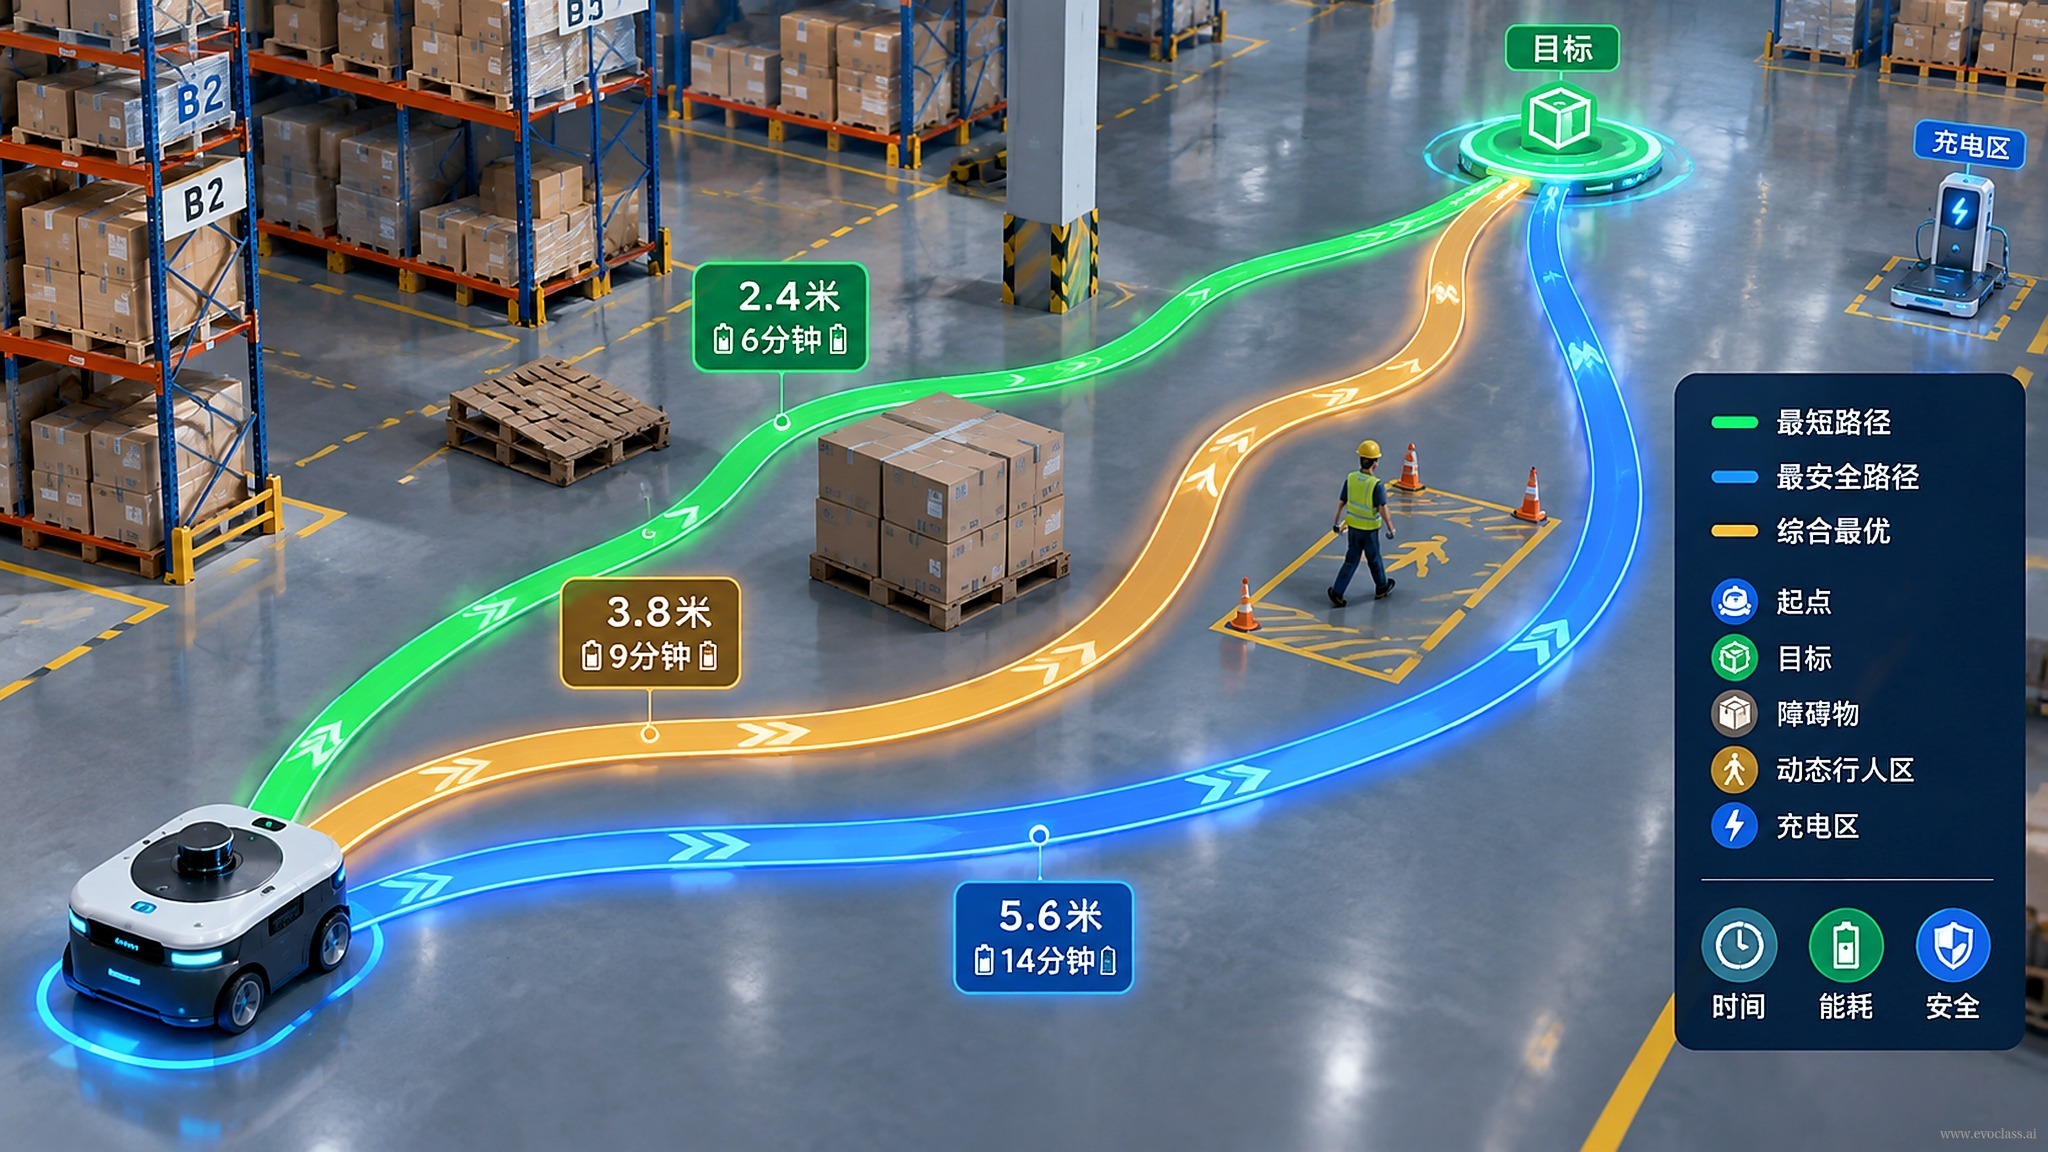
在仓库机器人寻路任务中,我们面对一个固定仓库布局:货架、通道、障碍物、机器人起点与终点都已确定。目标是在这些约束下找到一条无碰撞的避障路线,并尽可能缩短路径长度。路径长度与避障安全性通常并不完全一致:更短的路线可能贴近货架或穿越高风险区域;更安全的路线可能绕行更远。因此,这是一个典型的多目标优化问题,而不是单一最短路径问题。
从任务描述到 EvoX 调用
AI 在这里承担“任务翻译器”的角色:它把自然语言描述——固定仓库布局、障碍物环境、起点、终点、避障要求、路径长度目标——自动转化为 EvoX 可执行的调用配置,减少手工编码与参数配置成本。随后,EvoX NSGA-II 在 GPU 上并行完成种群评价与搜索,同时保留多个折中解,形成从“短但冒险”到“长但安全”的路线族。
目标定义与多目标权衡
- 路径长度目标:最小化机器人从起点到终点的总行驶距离。
- 避障安全性目标:最小化与障碍物的碰撞风险,或最大化无碰撞可行性。
- 约束条件:路线必须留在通道内,不能穿过货架或障碍物,并满足机器人运动学限制。
- 决策变量:路径关键点、曲线控制点、转弯半径、速度剖面等。
结果呈现
优化结束后,系统输出候选路线的可视化图与收敛趋势曲线。可视化路线图用于观察路径可行性、路线多样性和推荐无碰撞路线;收敛趋势用于判断 NSGA-II 是否逐步找到更好的折中解。例如,若路径长度曲线趋于平稳,而避障风险不再显著下降,可以认为搜索进入平台期;若两者仍有明显改进空间,则可以继续增加迭代次数或调整种群规模。
示例
在仓库机器人避障寻路任务中,AI 可调用 EvoX NSGA-II 在 GPU 上完成多目标优化,并输出可视化路线及收敛趋势。这样,一次任务描述就能快速落地为可运行的多目标寻路实验。
仓库机器人避障寻路路线图
图中呈现仓库机器人寻路的典型多目标结果:路径最短与避障安全相互冲突,EvoX NSGA-II 在 GPU 上并行评价候选路线,保留从短但冒险到长但安全的一组折中解。路线图用于检查路径可达与避障合理性,收敛曲线用于判断搜索是否仍在改进。
仓库机器人避障寻路路线图
图中呈现仓库机器人寻路的典型多目标结果:路径最短与避障安全相互冲突,EvoX NSGA-II 在 GPU 上并行评价候选路线,保留从短但冒险到长但安全的一组折中解。路线图用于检查路径可达与避障合理性,收敛曲线用于判断搜索是否仍在改进。