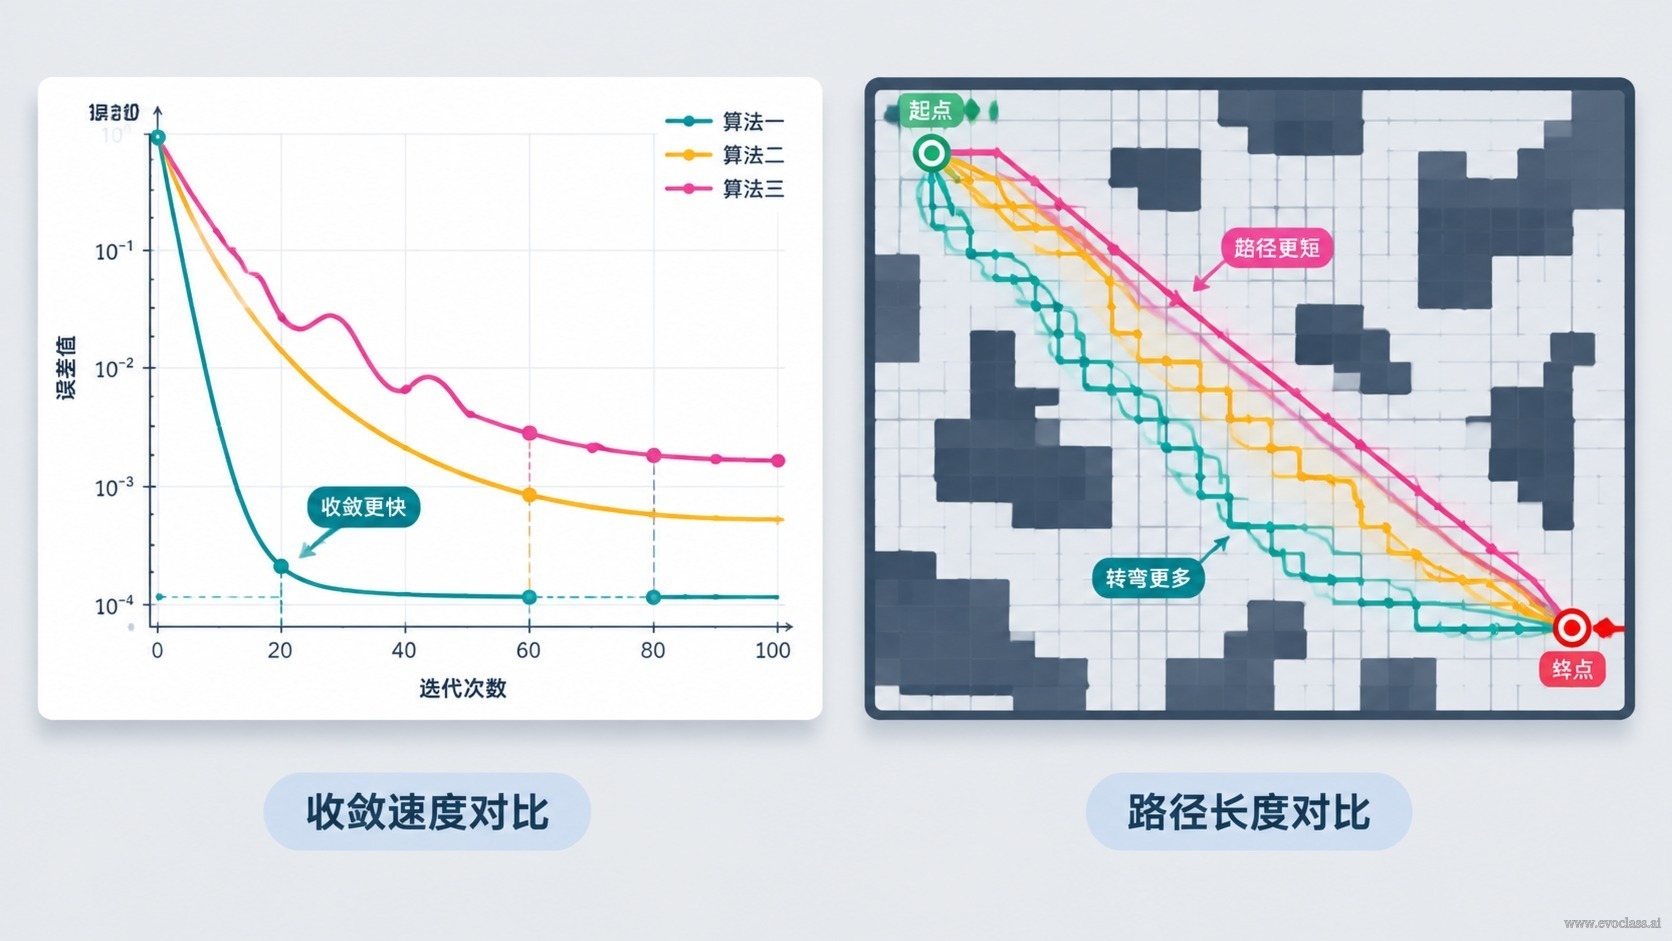
在 EvoX 的多目标仓库机器人寻路实验中,“跑出过一次好看的解”并不等于优化真实推进。要判断一次运行是否可信,必须同时拿到两类证据:一类描述搜索过程(各目标随迭代代数的收敛曲线),另一类描述最终方案(固定仓库布局下的路线可视化与指标表)。曲线只回答“搜索有没有在动”,路线与指标才回答“结果能不能用”。
一、先读收敛曲线:搜索过程在发生什么
把每个目标值按迭代代数画成曲线,观察的是趋势而不是某一个点的数值。工程中常见的四种形态需要被明确区分:
- 持续改进:曲线在前中期稳定下降(或综合指标稳定上升),说明种群仍在有效搜索,交叉与变异持续产生更好的候选解。
- 震荡:曲线上下波动但没有明确的长期走向,通常来自评价噪声、约束冲突或多样性过大,需检查评价函数与参数设置。
- 停滞:曲线在一段区间内几乎水平,但仍可能在后续代中再次改进,属于“暂时失去改进方向”。
- 早熟收敛:很早就彻底平掉且再没有恢复,多数是种群多样性丧失或解空间被过早压缩。
二、再看固定仓库布局下的最终路线
把演化得到的最优路线与对比路线叠加到同一张固定仓库地图上,检查三件事:路径是否真实可达、绕障是否合理、贴近终点的最后一段是否稳定。固定布局是关键约束——只有环境不变,不同运行、不同参数之间的路线差异才能归因于优化本身,而不是地图变了。
三、用完整实验数据支撑结论
可复现才算结论。请保存并核对:运行配置与随机种子、迭代日志、各目标随代数的数值、最终路线与评价结果。必要时通过复跑或交叉检查确认同一结论是否稳定成立。若曲线后期不再明显改进,应结合完整日志判断究竟是早熟收敛、评价饱和,还是已经接近可用解;不要仅凭一张截图下判断。
常见误判
曲线平滑地早早变平,并不自动等于“找到最优解”,也不自动等于“算法失效”;同样,一条看起来漂亮的路线也不等于搜索稳定。单次最优结果既可能是真实改进,也可能是随机波动或评价饱和的产物——过程趋势与最终结果必须互相印证。
收敛曲线与寻路结果判读
图示把搜索过程与最终方案放在一起判读:收敛曲线反映各目标随迭代的趋势,需区分持续改进、震荡、停滞与早熟收敛;固定仓库布局下的路线图与指标表则回答结果能否使用。只有过程趋势与最终路线互相印证,才能排除单次好看结果造成的误判。
收敛曲线与寻路结果判读
图示把搜索过程与最终方案放在一起判读:收敛曲线反映各目标随迭代的趋势,需区分持续改进、震荡、停滞与早熟收敛;固定仓库布局下的路线图与指标表则回答结果能否使用。只有过程趋势与最终路线互相印证,才能排除单次好看结果造成的误判。