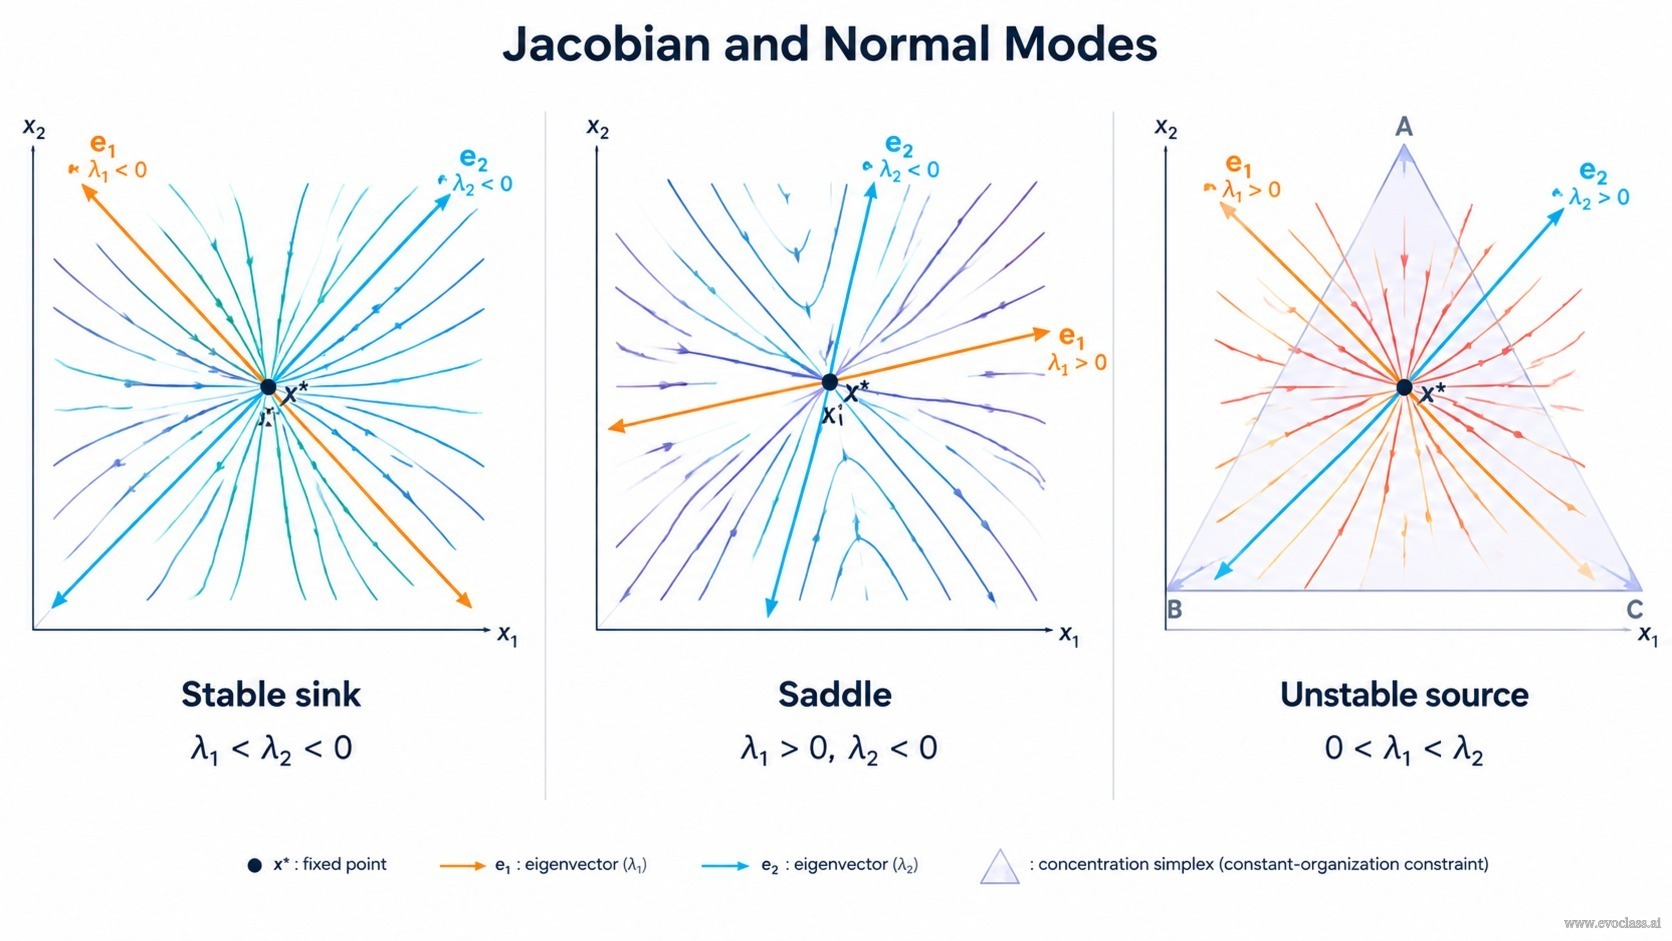
Près d'un point fixe x* où F(x*) = 0, la dynamique d'un système non linéaire δẋ = F(x*) + J δx + ... peut être approchée par son développement de Taylor au premier ordre : δẋ = J(x*) δx. La matrice jacobienne J a pour éléments Jij = ∂
Jacobien et modes normaux
Les valeurs propres
« La manière d'effectuer cette nouvelle subdivision est suggérée par la structure des équations différentielles (6). Elle correspond en réalité à une transformation affine du système de coordonnées x, bien connue de la théorie des équations différentielles linéaires. On obtient un nouvel ensemble d'équations pour les variables de population transformées yi qui s'écrit : »
Classification de la stabilité
- Re
pour tout i ⇒ puits asymptotiquement stable (nœud ou foyer). - Re
pour certains i ⇒ source instable ou point selle ; si les signes sont mixtes, point selle. - Valeurs propres nulles ou purement imaginaires ⇒ cas marginal ; une analyse non linéaire ou sous contrainte est nécessaire.
Cas dégénérés et contraintes du simplexe
Si J n'est pas diagonalisable, les blocs de Jordan produisent des facteurs polynomiaux en t multipliant les exponentielles. Sous organisation constante, la dynamique se situe sur le simplexe de concentration Σxi = constante. Un mode peut être neutre ou lié à la normalisation ; la stabilité doit donc être évaluée sur le sous-espace tangent ou réduit. Les coordonnées normales rendent la structure explicite.
Limites
La linéarisation ne prédit que le comportement local. Elle ne détermine pas la stabilité globale, les cycles limites, les bifurcations de Hopf, les cycles hétéroclines ni les résultats d'invasion loin du point fixe.
Jacobien et modes normauxTrois portraits de phase illustrant la linéarisation locale : un puits stable avec des trajectoires convergentes, un point selle avec des directions mixtes et une source instable avec des trajectoires divergentes. Les axes des vecteurs propres sont étiquetés avec les valeurs propres λ 1 et λ 2, délimitant le voisinage local autour du point fixe x*.