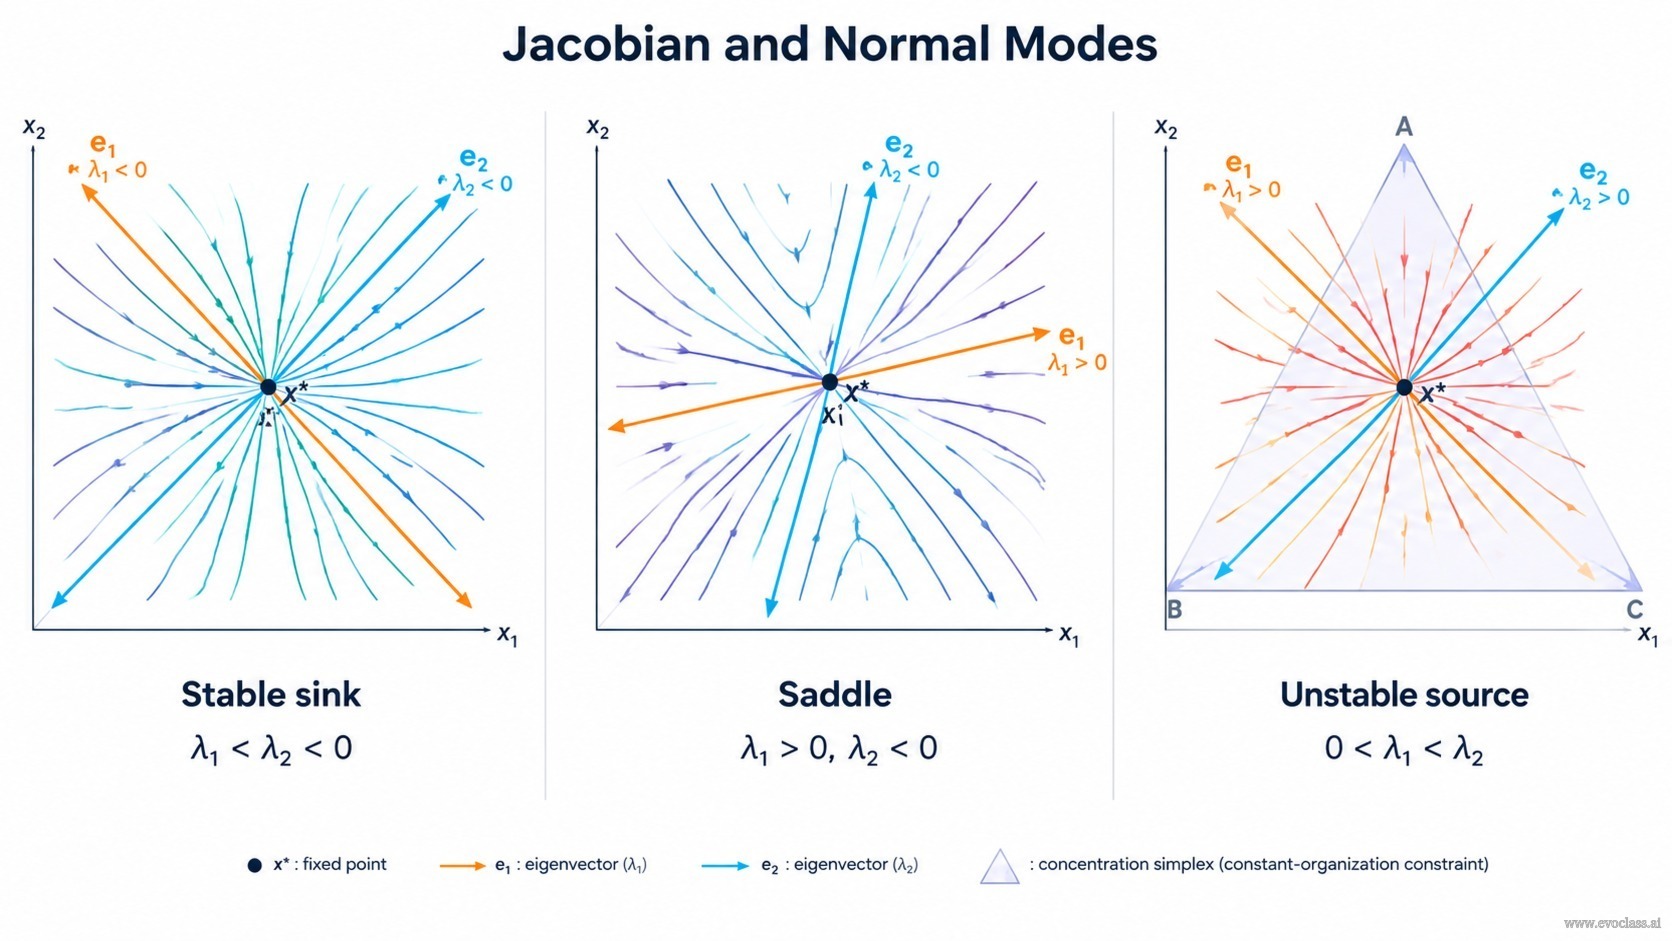
Di dekat titik tetap x* dengan F(x*) = 0, dinamika sistem nonlinear δẋ = F(x*) + J δx + ... dapat didekati dengan ekspansi Taylor orde pertama: δẋ = J(x*) δx. Matriks Jacobian J memiliki entri Jij = ∂
Jacobian dan Mode Normal
Nilai eigen
'Cara melakukan subdivisi baru ini disarankan oleh struktur persamaan diferensial (6). Hal ini sebenarnya berkaitan dengan transformasi affine dari sistem koordinat x, yang sudah dikenal dari teori persamaan diferensial linear. Diperoleh himpunan persamaan baru untuk variabel populasi yang ditransformasi yi yang berbunyi:'
Klasifikasi Stabilitas
- Re
untuk semua i ⇒ sink yang stabil asimtotik (node atau fokus). - Re
untuk sebagian i ⇒ source tak stabil atau saddle; jika tandanya campuran, maka saddle. - Nilai eigen nol atau murni imajiner ⇒ kasus marginal; diperlukan analisis nonlinear atau dengan kendala.
Kasus Degenerate dan Kendala Simplex
Jika J tidak dapat didiagonalisasi, blok Jordan menghasilkan faktor polinomial dalam t yang mengalikan eksponensial. Pada organisasi konstan, dinamika berada pada simpleks konsentrasi Σxi = konstan. Salah satu mode mungkin netral atau berkaitan dengan normalisasi, sehingga stabilitas harus dinilai pada subruang tangen atau subruang tereduksi. Koordinat normal membuat strukturnya menjadi eksplisit.
Keterbatasan
Linearisasi hanya memprediksi perilaku lokal. Linearisasi tidak dapat menentukan stabilitas global, siklus limit, bifurkasi Hopf, siklus heteroklinik, atau hasil invasi yang jauh dari titik tetap.
Jacobian dan Mode NormalTiga potret fase yang menggambarkan linearisasi lokal: sink stabil dengan lintasan mengarah ke dalam, saddle dengan arah campuran, dan source tak stabil dengan lintasan mengarah ke luar. Sumbu vektor eigen diberi label dengan nilai eigen λ 1 dan λ 2, yang menandai lingkungan lokal di sekitar titik tetap x*.