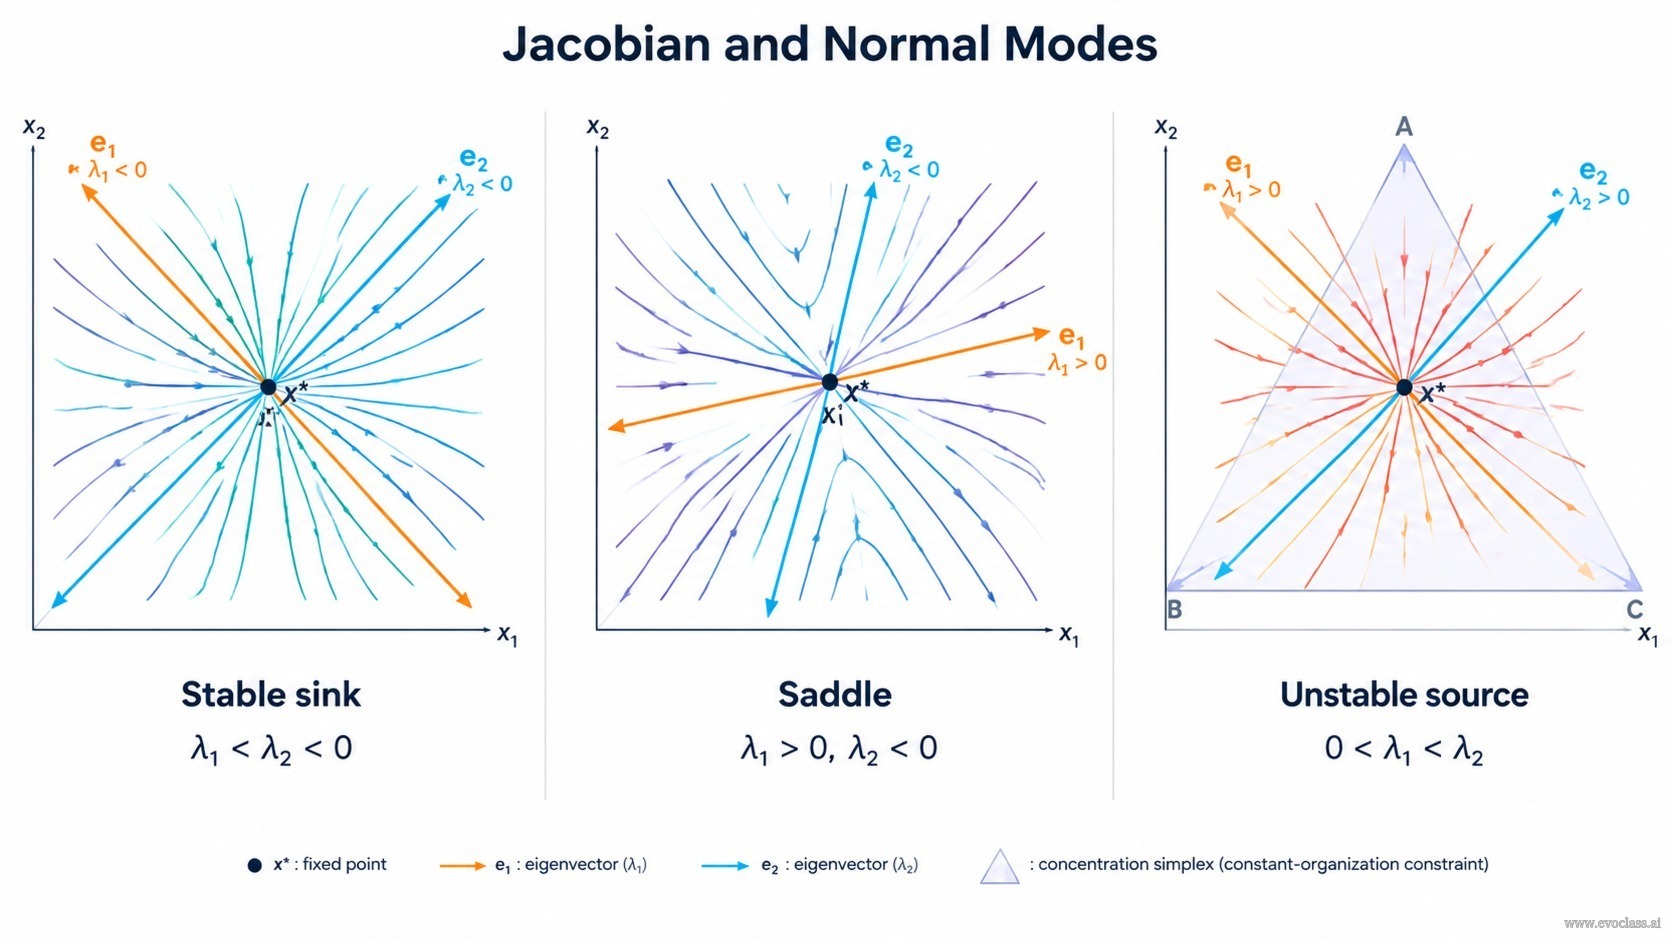
In prossimità di un punto fisso x* in cui F(x*) = 0, la dinamica di un sistema non lineare δẋ = F(x*) + J δx + ... può essere approssimata mediante il suo sviluppo di Taylor del primo ordine: δẋ = J(x*) δx. La matrice Jacobiana J ha elementi Jij = ∂
Jacobiana e modi normali
Gli autovalori
"Come realizzare questa nuova suddivisione è suggerito dalla struttura delle equazioni differenziali (6). Essa corrisponde in realtà a una trasformazione affine del sistema di coordinate x, ben nota dalla teoria delle equazioni differenziali lineari. Si ottiene un nuovo insieme di equazioni per le variabili di popolazione trasformate yi che si scrive:"
Classificazione della stabilità
- Re
per ogni i ⇒ pozzo asintoticamente stabile (nodo o fuoco). - Re
per qualche i ⇒ sorgente instabile o sella; se i segni sono misti, sella. - Autovalori nulli o puramente immaginari ⇒ caso marginale; è richiesta un'analisi non lineare o vincolata.
Casi degeneri e vincoli del simplesso
Se J non è diagonalizzabile, i blocchi di Jordan producono fattori polinomiali in t che moltiplicano gli esponenziali. In condizioni di organizzazione costante, la dinamica giace sul simplesso delle concentrazioni Σxi = costante. Un modo può essere neutro o legato alla normalizzazione, quindi la stabilità va valutata sul sottospazio tangente o ridotto. Le coordinate normali rendono esplicita la struttura.
Limitazioni
La linearizzazione predice solo il comportamento locale. Non determina la stabilità globale, i cicli limite, le biforcazioni di Hopf, i cicli eteroclini o gli esiti di invasione lontano dal punto fisso.
Jacobiana e modi normaliTre ritratti di fase che illustrano la linearizzazione locale: pozzo stabile con traiettorie convergenti, sella con direzioni contrapposte e sorgente instabile con traiettorie divergenti. Gli assi degli autovettori sono etichettati con gli autovalori λ 1 e λ 2, che delimitano l'intorno locale del punto fisso x*.