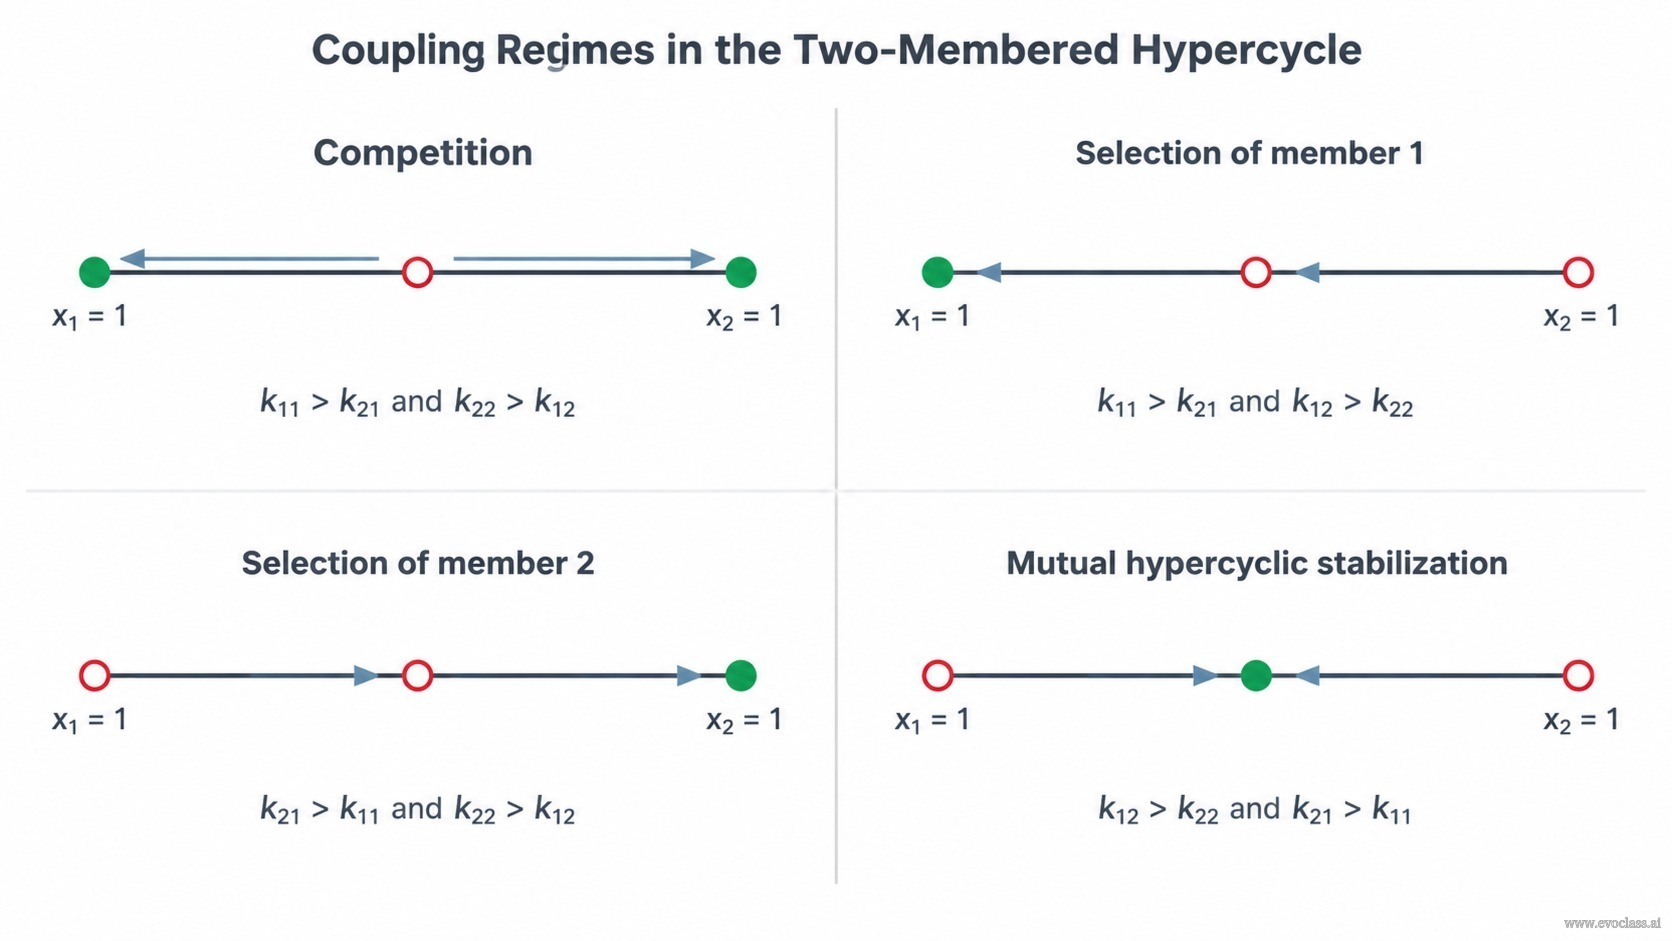
Regimi di accoppiamento nell'iperciclo a due membri
HYC-1979Lesson 8: Acid, Amino, Acids
00:00
In condizioni di organizzazione costante l'iperciclo a due membri mantiene fissa la concentrazione totale, per cui l'intero stato è descritto da un solo numero, la frazione , con . Le equazioni di crescita per i due membri sono
dove è la produttività in eccesso media che viene sottratta da entrambe le equazioni. Le costanti diagonali e misurano l'auto-potenziamento, mentre le costanti fuori diagonale e misurano il potenziamento reciproco e cross-catalitico. Poiché lo stesso termine Φ viene rimosso da entrambi i membri, il risultato dipende dalle differenze tra le costanti di velocità piuttosto che dai loro valori assoluti — e la stessa analisi di invasione che individua i punti fissi classifica ogni insieme di parametri in uno dei quattro regimi di accoppiamento.
Due domande di invasione decidono tutto
La stabilità di uno stato puro si determina chiedendosi se il membro assente può crescere quando è raro in una popolazione composta interamente dal membro residente:
Il membro 2 può invadere lo stato puro del membro 1? Sì, esattamente quando .
Il membro 1 può invadere lo stato puro del membro 2? Sì, esattamente quando .
Ogni domanda ha una risposta sì/no, quindi la coppia di domande genera esattamente quattro casi — i quattro regimi di accoppiamento della Tabella 17.
Tabella 17: i quattro regimi di accoppiamento
Regime
Disuguaglianze di invasione
Punti fissi stabili
Punto fisso interno
Competizione
e
entrambi gli estremi, e
separatrice instabile
Selezione del membro 1
e
l'estremo
instabile
Selezione del membro 2
e
l'estremo
instabile
Stabilizzazione iperciclica reciproca
e
il punto di coesistenza interno
stabile
Esempio svolto
Prendi con . Allora e , quindi il regime è la stabilizzazione iperciclica reciproca: ciascun membro può invadere lo stato puro dell'altro, entrambi gli estremi sono instabili e il punto fisso interno è attrattivo. La sua posizione deriva dalla condizione di equilibrio, , che dà . Avvia la coltura a oppure a ed essa si rilassa comunque a un mezzo. Ora inverti i numeri a e . Le disuguaglianze si invertono: nessuno dei due membri può invadere l'altro, i due stati puri sono stabili, il regime è la competizione, e lo stesso identico punto interno diventa una separatrice instabile che si limita a dividere quale estremo viene raggiunto.
Leggere il regime senza integrare
Poiché , il sistema bidimensionale collassa su una sola dimensione, e i due autovalori degli estremi si riducono esattamente alle due disuguaglianze di invasione sopra indicate. Classificare un insieme di parametri costa quindi due confronti e non richiede né integrazione numerica né simulazione: il punto interno è stabile precisamente nel regime di stabilizzazione reciproca e instabile negli altri tre. La stessa contabilità si estende ai cicli a tre e a n membri (Tabella 18), dove ciascun membro viene testato in base alla sua capacità di invadere la comunità formata dagli altri, e la simmetria ciclica rende il risultato una proprietà della matrice dei coefficienti di velocità nel suo complesso, piuttosto che di qualsiasi singola coppia.
Percorso rapido verso la risposta
Verifica rispetto a , poi rispetto a . Competizione: no a entrambe. Selezione del membro 1: no alla prima, sì alla seconda. Selezione del membro 2: sì alla prima, no alla seconda. Stabilizzazione iperciclica reciproca: sì a entrambe. Due confronti sostituiscono l'intero calcolo del piano delle fasi.
Regimi di accoppiamento nell'iperciclo a due membri
Quattro ritratti di fase, uno per ciascun regime di accoppiamento dell'iperciclo a due membri, riassunti sul simplesso unidimensionale con x a un'estremità e x all'altra. In competizione le frecce puntano verso entrambe le estremità e il punto interno è una separatrice instabile, quindi la miscela di partenza decide il vincitore; la selezione del membro 1 invia ogni traiettoria a x e la selezione del membro 2 a x ; la stabilizzazione iperciclica reciproca inverte entrambi i flussi agli estremi e convoglia il sistema verso il punto di coesistenza stabile all'interno.
DOMANDA 1
Un iperciclo a due membri in condizioni di organizzazione costante viene misurato con , , e . Quale regime di accoppiamento descrive questa matrice delle velocità?
Stabilizzazione iperciclica reciproca: ciascun membro può invadere lo stato puro dell'altro
Selezione del membro 2: il membro 1 non può invadere, ma il membro 2 può invadere il membro 1
Selezione del membro 1: il membro 2 non può invadere, ma il membro 1 può invadere il membro 2
Competizione: e , quindi nessuno dei due membri può invadere ed entrambi gli stati puri sono stabili
✅ Corretto!
Corretto. Qui non è maggiore di , quindi il membro 2 non può invadere lo stato puro del membro 1; e non è maggiore di , quindi il membro 1 non può invadere il membro 2. Nessuna delle due invasioni riesce, che è precisamente il caso di competizione: entrambi gli stati puri sono stabili e il punto interno è una separatrice instabile.
❌ Errato
Valuta le due disuguaglianze di invasione separatamente. È ? ( è falsa.) È ? ( è falsa.) Due risposte false significano competizione, non selezione o stabilizzazione reciproca.
DOMANDA 2
Quale coppia di disuguaglianze è la firma distintiva della stabilizzazione iperciclica reciproca nell'iperciclo a due membri?
e
e
e
e
✅ Corretto!
Corretto. Il potenziamento reciproco prevale su entrambi i lati: il membro 1 può invadere il membro e il membro 2 può invadere il membro . Entrambi gli stati puri sono instabili e il punto di coesistenza interno è stabile.
❌ Errato
La stabilizzazione reciproca richiede che entrambe le invasioni riescano, e ciascuna invasione confronta un termine cross-catalitico con il termine di auto-potenziamento del residente che attacca: per il membro 1 che invade il membro 2, insieme a per il membro 2 che invade il membro 1. Le coppie che confrontano un termine incrociato con il termine di auto-potenziamento sbagliato, o che invertono uno dei confronti, non descrivono questo regime.
DOMANDA 3
Nel regime di competizione, e , cosa decide effettivamente quale membro domina infine la coltura?
La composizione iniziale rispetto al punto fisso interno instabile
Il valore di Φ, che seleziona il membro sopravvivente
Il membro con la costante di auto-potenziamento maggiore vince sempre
Il punto di equilibrio dei due termini di invasione, che attira la coltura verso una miscela fissa
✅ Corretto!
Corretto. In questo regime entrambi gli estremi sono stabili, quindi il punto interno non è un attrattore ma un separatore: le colture avviate da un lato di esso finiscono a , le colture avviate dall'altro lato finiscono a .
❌ Errato
Due stati puri stabili non possono essere entrambi raggiunti dalla stessa condizione iniziale. Il punto fisso interno è instabile qui e agisce come separatrice, quindi la frazione di partenza determina quale dei due estremi attrattivi raggiunge la traiettoria — la sola grandezza delle costanti non lo stabilisce.
DOMANDA 4
Perché il regime di accoppiamento di un iperciclo a due membri può essere classificato senza integrare numericamente le equazioni di crescita?
Poiché riduce il sistema a una dimensione, e due disuguaglianze di invasione agli estremi fissano la stabilità di ogni punto fisso
Perché la simmetria ciclica impone che tutte e quattro le costanti di velocità siano uguali
Perché la separatrice interna esiste solo quando tutte e quattro le costanti di velocità sono uguali
Perché la produttività in eccesso media Φ è identicamente nulla in ogni regime
✅ Corretto!
Corretto. La costanza della concentrazione totale rimuove un grado di libertà, e gli autovalori nei due estremi sono esattamente le disuguaglianze di invasione, quindi due confronti classificano l'intero insieme di parametri.
❌ Errato
Φ non è zero — è la produttività in eccesso media che impone la concentrazione totale costante e si cancella dalle differenze che contano. La scorciatoia deriva dal vincolo di conservazione , che lascia un flusso unidimensionale la cui stabilità dei punti fissi è decisa dai due test di invasione agli estremi; il punto interno esiste ogni volta che entrambe le condizioni di invasione sono soddisfatte, ma la sua stabilità deriva comunque dalle stesse due disuguaglianze.
DOMANDA 5
Un iperciclo a due membri ha , , e . Nel punto fisso interno stabile, qual è la frazione di equilibrio ?
, quindi : il rapporto : delle costanti di auto-potenziamento fissa la frazione di equilibrio
, quindi : il margine maggiore appartiene al membro 1, che quindi si prende la quota di maggioranza
, quindi : il margine di invasione del membro 1 è due quinti del margine totale
, quindi : un punto interno stabile divide sempre equamente i due membri
✅ Corretto!
Corretto. Entrambi i test di invasione sono superati ( e ), quindi il punto interno è stabile; , quindi .
❌ Errato
Prima conferma il regime: e , quindi entrambe le invasioni riescono e il punto interno è stabile. Poi usa , non 0.5, 0.6 o 0.25.
Caso di studio: un sistema replicatore a due membri al banco
Leggi lo scenario e rispondi a entrambe le domande.
Un esperimento di trasferimento seriale mantiene due specie di RNA auto-replicanti, e , a concentrazione totale costante. La crescita è proporzionale alla fitness, , con . Dalle misurazioni della serie di diluizioni lo sperimentatore riporta ⁻¹, ⁻¹, ⁻¹ e ⁻¹.
D
1. Classifica il regime di accoppiamento di questa matrice delle velocità utilizzando le due disuguaglianze di invasione, e indica quali punti fissi sono stabili e quali instabili.
Risposta: Verifica ciascuna invasione separatamente. Il membro 2 invade lo stato puro del membro 1 perché ; il membro 1 invade lo stato puro del membro 2 perché . Entrambe le invasioni riescono, quindi il regime è la stabilizzazione iperciclica reciproca. Di conseguenza i due stati puri e sono instabili, e il punto fisso di coesistenza interno è l'unico stato stabile del sistema.
D
2. Calcola la composizione di equilibrio (e quindi ) e spiega cosa accade a due colture avviate a e a .
Risposta: Per il punto fisso interno, . Sostituendo le velocità misurate si ottiene , quindi . Poiché in questo regime entrambi gli estremi sono instabili, nessuna delle due colture perde una specie: la coltura avviata quasi pura si riduce e la coltura avviata con pochissimo aumenta, ed entrambe convergono verso la stessa miscela di coesistenza stabile .