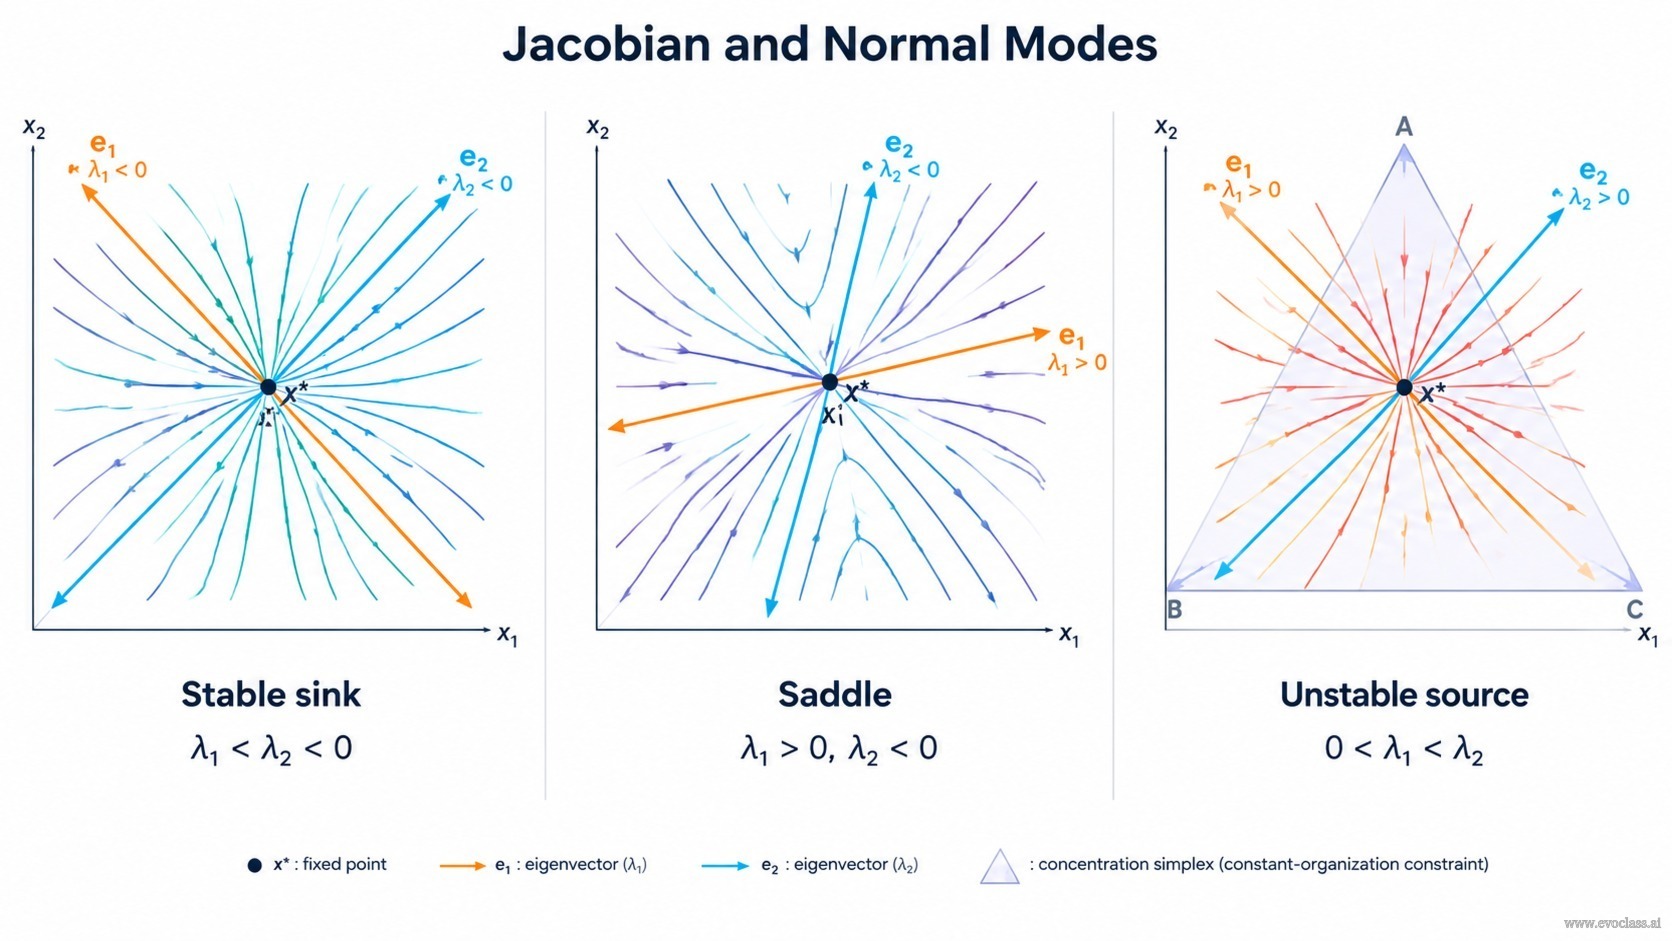
Próximo de um ponto fixo x* onde F(x*) = 0, a dinâmica de um sistema não linear δẋ = F(x*) + J δx + ... pode ser aproximada pela sua expansão de Taylor de primeira ordem: δẋ = J(x*) δx. A matriz Jacobiana J tem entradas Jij = ∂
Jacobiano e Modos Normais
Os autovalores
'Como realizar esta nova subdivisão é sugerido pela estrutura das equações diferenciais (6). Corresponde, na verdade, a uma transformação afim do sistema de coordenadas x, bem conhecida da teoria das equações diferenciais lineares. Obtém-se um novo conjunto de equações para as variáveis populacionais transformadas yi que se lê:'
Classificação de Estabilidade
- Re
para todo i ⇒ poço assintoticamente estável (nó ou foco). - Re
para algum i ⇒ fonte instável ou sela; se sinais mistos, sela. - Autovalores nulos ou puramente imaginários ⇒ caso marginal; análise não linear ou com restrições é necessária.
Casos Degenerados e Restrições do Simplexo
Se J não é diagonalizável, blocos de Jordan produzem fatores polinomiais em t multiplicando exponenciais. Sob organização constante, a dinâmica reside no simplexo de concentração Σxi = constante. Um modo pode ser neutro ou relacionado à normalização, então a estabilidade deve ser avaliada no subespaço tangente ou reduzido. As coordenadas normais tornam a estrutura explícita.
Limitações
A linearização prevê apenas o comportamento local. Não determina estabilidade global, ciclos limite, bifurcações de Hopf, ciclos heteroclínicos ou resultados de invasão longe do ponto fixo.
Jacobiano e Modos NormaisTrês retratos de fase ilustrando a linearização local: poço estável com trajetórias convergentes, sela com direções mistas e fonte instável com trajetórias divergentes. Os eixos dos autovetores são rotulados com os autovalores λ 1 e λ 2, marcando a vizinhança local em torno do ponto fixo x*.