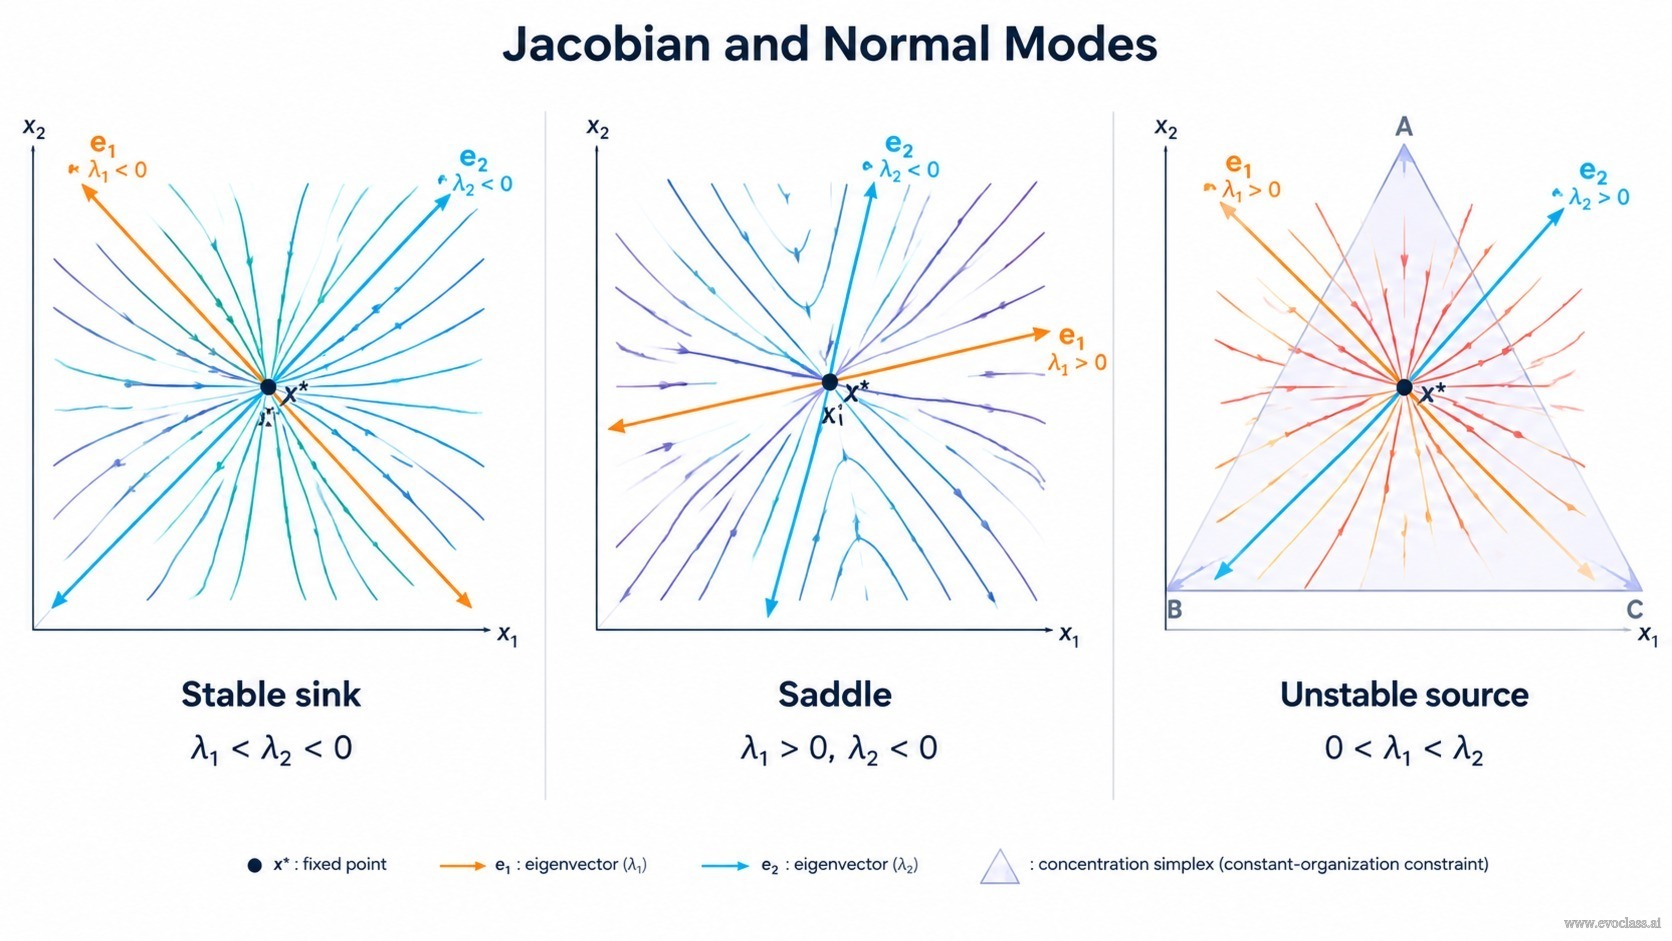
在满足 F(x*) = 0 的不动点 x* 附近,非线性系统 δẋ = F(x*) + J δx + ... 的动力学可用其一阶泰勒展开近似表示:δẋ = J(x*) δx。雅可比矩阵 J 的元素为 Jij = ∂
雅可比矩阵与简正模
特征值
“如何进行这种新的划分可由微分方程 (6) 的结构得到启示。它实际上对应于 x 坐标系的一种仿射变换,这在线性微分方程理论中广为人知。对于变换后的种群变量 yi 可得到一组新方程,其形式为:”
稳定性分类
- Re
对所有 i 成立 ⇒ 渐近稳定汇(结点或焦点)。 - Re
对某些 i 成立 ⇒ 不稳定源或鞍点;若符号混合,则为鞍点。 - 特征值为零或纯虚数 ⇒ 临界情形;需要非线性分析或受约束分析。
退化情形与单纯形约束
若 J 不可对角化,约当块会产生 t 的多项式因子与指数项相乘。在恒定组织条件下,动力学位于浓度单纯形 Σxi = 常数上。其中一个模可能是中性模或与归一化相关,因此应在切子空间或约化子空间上评估稳定性。简正坐标使结构更加清晰。
局限性
线性化只能预测局部行为。它无法确定全局稳定性、极限环、Hopf 分岔、异宿环,或在远离不动点处的入侵结果。
雅可比矩阵与简正模三幅相图展示局部线性化:具有向内轨线的稳定汇、方向混合的鞍点,以及具有向外轨线的不稳定源。特征向量轴标注了特征值 λ 1 与 λ 2,标示出不动点 x* 附近的局部邻域。
雅可比矩阵与简正模
三幅相图展示局部线性化:具有向内轨线的稳定汇、方向混合的鞍点,以及具有向外轨线的不稳定源。特征向量轴标注了特征值 λ 1 与 λ 2,标示出不动点 x* 附近的局部邻域。