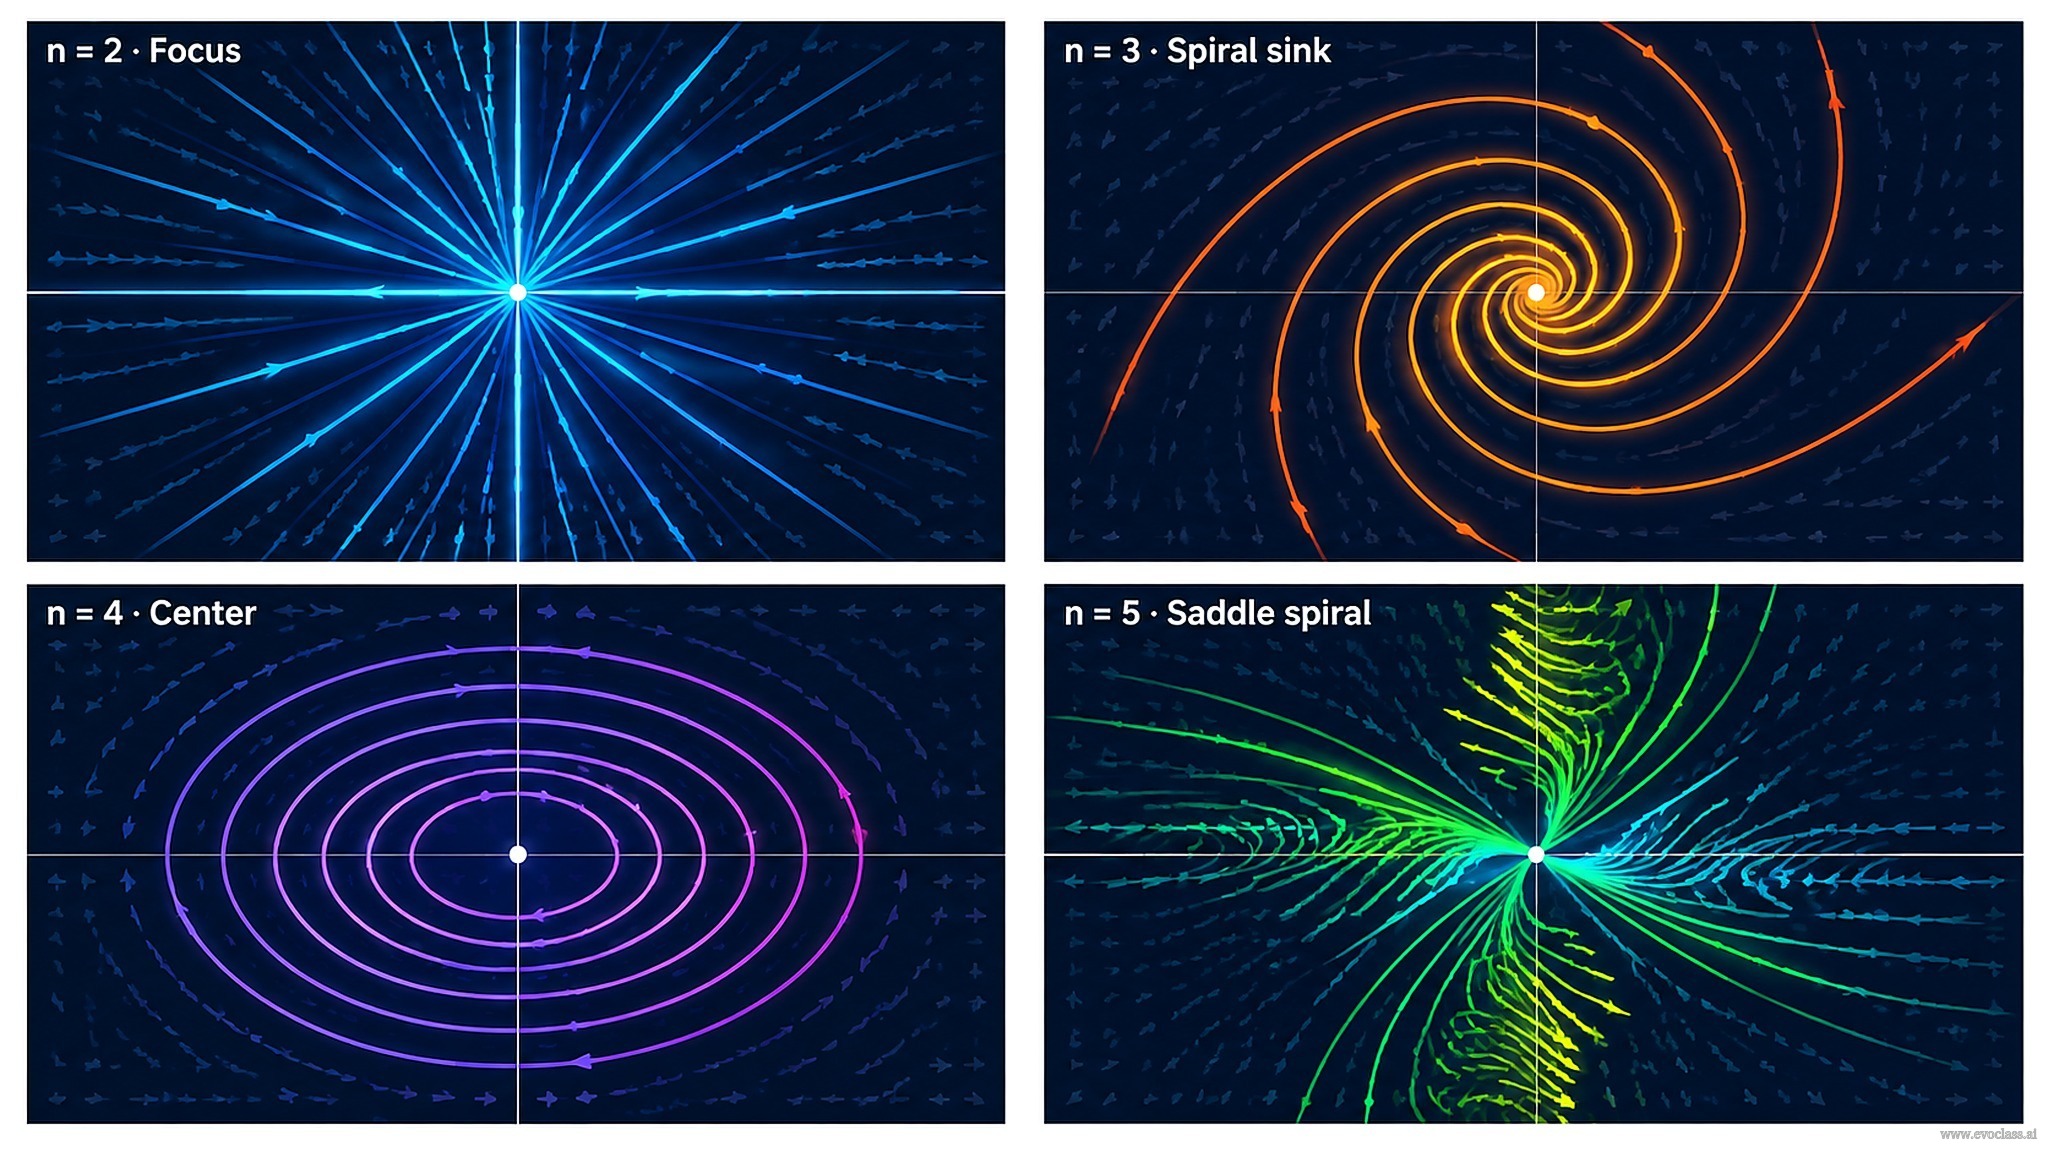
在中心不动点 x̄0 = (c0/n)(1,…,1)ᵀ 处,恒定组织条件下超循环的线性化雅可比矩阵给出了一组简正模。该雅可比矩阵的特征值决定了局部的动力学特性。关键在于,随着循环维度 n 的增大,同一个平衡点会改变其稳定性类型:
- 当
时,特征值为实数且为负,对应一个 焦点 (类似稳定结点的吸引)。 - 当
时,特征值变为实部为负的复数,形成一个 螺旋汇 (轨迹向内盘旋)。 - 当
时,特征值为纯虚数,形成一个 中心 (中性,闭合轨道)。 - 当
时,该不动点变为一个 带螺旋分量的鞍点 (部分方向吸引,部分方向排斥)。
这一分类说明,仅凭维度的变化就能改变定性动力学特征,而平衡点的位置并不移动。简正模对应于雅可比矩阵的特征向量,其特征值决定了扰动是增长、衰减还是振荡。
李雅普诺夫函数可证明中心不动点对以下维度的渐近稳定性:
以下维度的相图:
以下维度的相图:
维度为 ,3,4,5 时超循环中心不动点附近的局部流场。稳定性类型从焦点变为螺旋汇、再到中心、再到螺旋鞍点,展示了依赖于维度的简正模。